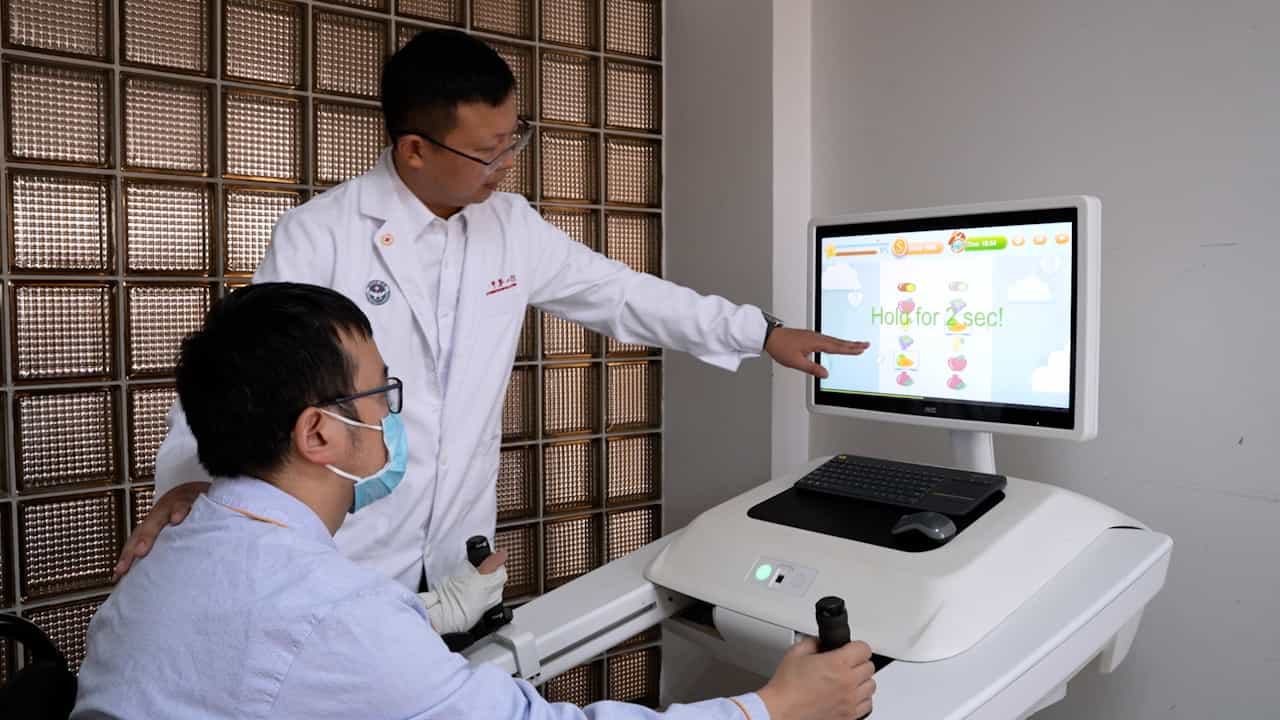

一个基于家庭的双模式上肢康复系统:远程操作模式和双边模式与sEMG和IMU
IEEE journal of biomedical and health informatics
|July 14, 2025

概括
这项研究介绍了一种基于家庭的双模式机器人系统,用于上肢康复. 它结合了基于云的远程操作和使用表面肌电图 (sEMG) 和惯性测量单元 (IMU) 的新型双边模式,以改善中风恢复.
科学领域:
- 机器人在医学中的机器人
- 神经康复疗法 神经康复疗法
- 生物机械学是生物机械学.
背景情况:
- 脑卒中后的上肢半严重损害了生活质量.
- 传统的康复面临着时间和可访问性的限制.
- 机器人辅助疗法为远程和增强训练提供了一个有希望的替代方案.
研究的目的:
- 开发和评估一个基于家庭的,双模式的机器人辅助上肢康复系统.
- 为了提高远程康复的可访问性和自然性.
- 通过传感器融合来提高运动意图预测的准确性.
主要方法:
- 实现基于云的远程操作模式,用于远程康复.
- 开发一种双边模式,将表面电肌图 (sEMG) 和惯性测量单元 (IMU) 集成为移动目的.
- 通过云服务器在多个城市进行主-奴隶设置实验.
主要成果:
- 远程康复模式成功实现了远程专业指导和培训.
- 结合sEMG和IMU数据显著提高了预测连续移动意图的准确性.
- 与IMU单独相比,独立于对象的建模显示,与合并数据相比,RMSE减少15.03%,与sEMG单独相比减少61.94% (p <10−4).
结论:
- 开发的双模式系统提高了上肢康复的可访问性和有效性.
- sEMG和IMU的融合代表了自然的人机交互在康复方面取得的重大进展.
- 这种综合方法,包括机器人辅助外骨和基于云的双边培训,指向神经康复的未来趋势.

