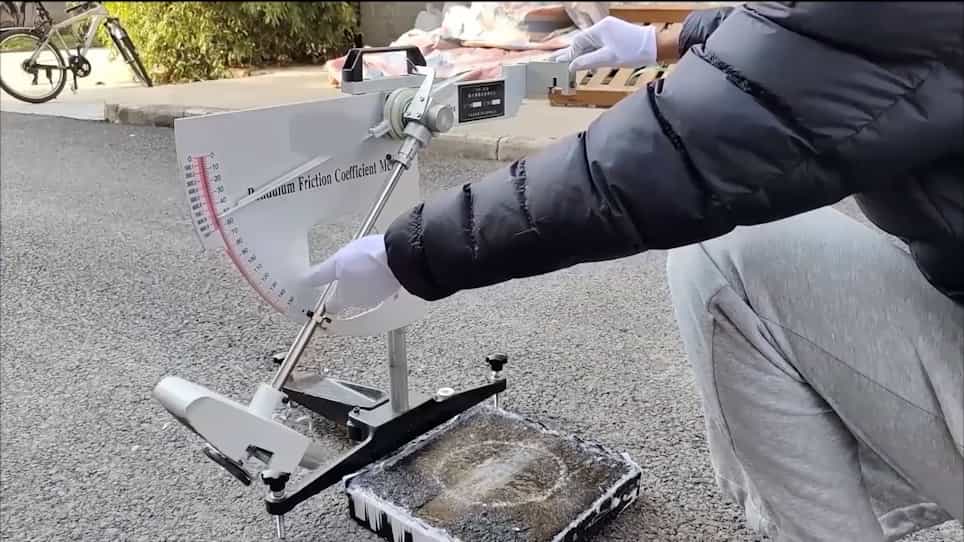
一个模糊的系统用于检测在北极雪地条件下的道路滑动性,使用LiDAR
Aqsa Rahim1, Sushmit Dhar2, Fuqing Yuan1
1Department of Technology and Safety, UiT The Arctic University of Norway, Tromsø, Norway.
Frontiers in artificial intelligence
|July 17, 2025

概括
这项研究使用LiDAR和传感器融合来检测自动驾驶汽车滑动的北极道路. 该系统准确地分类道路状况,在极端天气条件下提高自动驾驶汽车的安全性.
科学领域:
- 自主系统 自主系统
- 环境传感器环境传感器
- 机器人技术 机器人技术 机器人技术
背景情况:
- 自动驾驶汽车提供了改进的交通工具,但在北极条件下由于雪,冰和泥而扎.
- 恶劣的天气显著影响车辆的引力和道路表面的感知.
研究的目的:
- 开发一种方法来检测北极环境中的道路表面滑动性和粗性.
- 提高在极端天气条件下自动驾驶汽车的安全性和性能.
主要方法:
- 基于光检测和测距 (LiDAR) 的集成反射强度测量.
- 纳入环境参数:湿度,温度和摩擦系数.
- 开发一个模糊逻辑系统来分类道路滑动程度.
主要成果:
- 在LiDAR强度和摩擦系数之间发现了强烈的相关性.
- 该系统在北极条件下实现了87%的测试准确度,用于分类道路滑动性.
- 证明可靠地检测路面状况.
结论:
- 激光雷达和传感器融合对于在极端环境中实时监测道路状况是有效的.
- 拟议的方法提高了自动驾驶汽车在极端北极条件下的安全性和性能.
- 这项研究为在恶劣天气下更强大的自主导航铺平了道路.
更多相关视频
 13:38
Laser-Induced Fluorescence Emission L.I.F.E. as Novel Non-Invasive Tool for In-Situ Measurements of Biomarkers in Cryospheric Habitats
Published on: October 26, 2019
8.1K
 08:02
Author Spotlight: Innovative Ice Cream Melting Behavior Analysis Through a Computer Vision System
Published on: October 4, 2024
2.6K
