相关实验视频
Updated: Sep 15, 2025
08:08

Simulator Training for Endovascular Neurosurgery
Published on: May 6, 2020
3.8K
图像延迟和率对模拟远程机器人辅助神经血管程序的影响
Arturo Consoli1,2,3, Guillaume Charbonnier3,4, Thais Baena Moura3
1From the Diagnostic and Interventional Neuroradiology (A.C.), Foch Hospital, Suresnes, France a.consoli@hopital-foch.com.
AJNR. American journal of neuroradiology
|July 17, 2025

概括
对于远程神经血管程序,可接受的延迟是250毫秒的机器人辅助,每秒15 (fps) 是最小的刷新率. 这些参数对于最大限度地提高远程干预的安全性至关重要.
科学领域:
- 神经外科 神经外科
- 医疗机器人 医疗机器人
- 远程医疗远程医疗
背景情况:
- 远程手术是神经血管干预的未来.
- 之前的研究为心脏手术设定了400毫秒的延迟值,但对于神经血管干预没有任何存在.
研究的目的:
- 在模拟的远程环境中确定神经内血管程序的最大可接受延迟和最小更新率 (RFR).
主要方法:
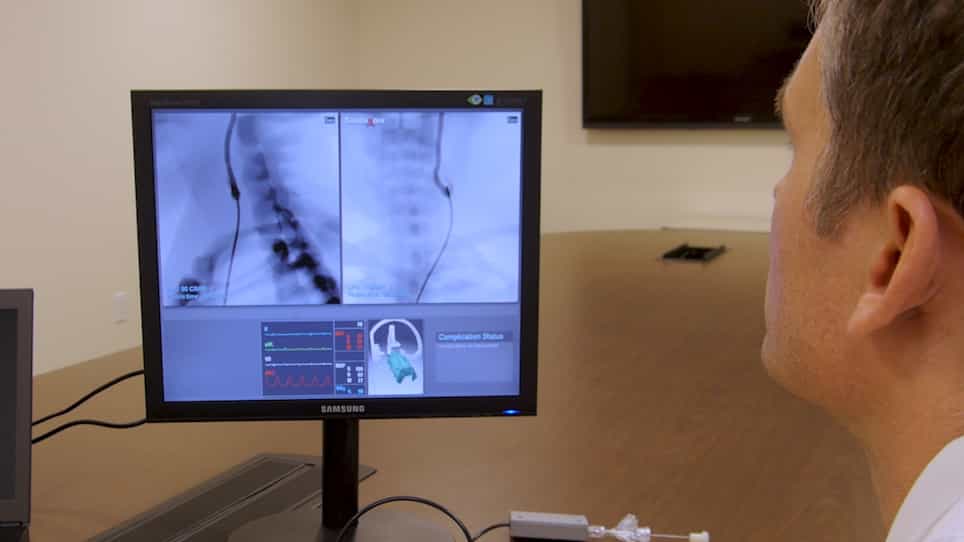
- 七名操作人员使用虚拟模拟器和机器人手臂进行模拟动脉瘤和中风治疗.
- 延迟 (100-800毫秒) 和RFR (10-30/秒) 被改变,运营商对可接受性进行了评级.
- 记录了危险的不受控制的移动 (DUM).
主要成果:
- 最大可接受的延迟为手动程序100毫秒,机器人辅助程序250毫秒.
- 最低可接受的RFR为15/秒.
- 大多数DUM发生在延迟时间≥450毫秒和RFR为10 fps.
结论:
- 延迟显著影响神经血管干预的性能和安全性.
- 神经血管手术的最大可接受延迟值低于之前报告的心脏干预.
- 延迟和RFR是确保远程神经血管程序安全的关键参数.