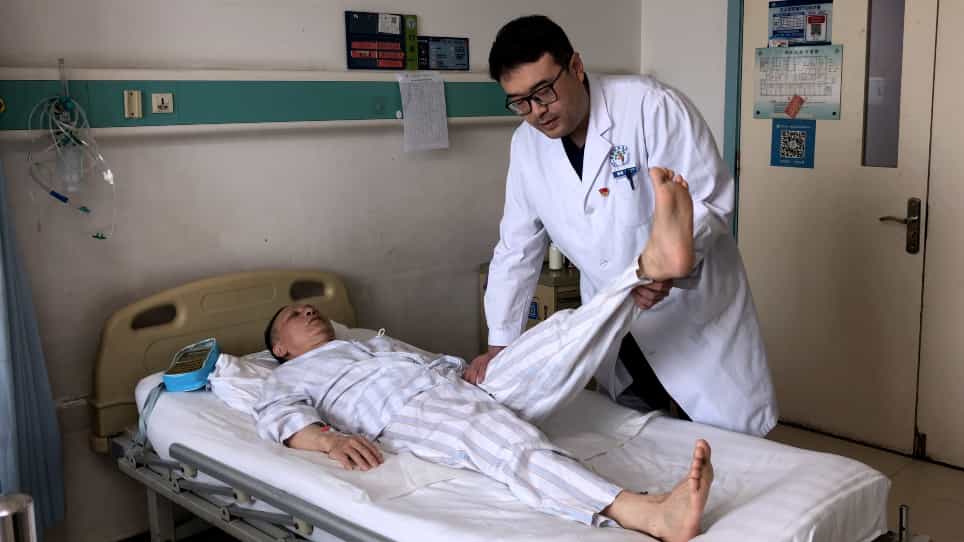
基于负载的可视化机器人控制系统改善了腿部部骨折患者的早期功能:一项随机对照试验,重点关注全关节整形术后的结果
Xiaofeng Liu1,2,3, Changzhi Huang4,3,5, Liang Lin6,3,7
1Department of Orthopaedics, Shanghai Sixth People's Hospital Fujian, No. 16, Luoshan Section, Jinguang Road, Luoshan Street, Jinjiang City, Quanzhou, 362200, Fujian, China.
Journal of orthopaedic surgery and research
|July 18, 2025

概括
与传统方法相比,可视化载荷机器人系统在全关节整形术 (THA) 后显著改善了早期功能恢复和载重比率. 这种智能系统可以提高手术后的日常活动性能.
科学领域:
- 整形外科 整形外科 整形外科
- 康复工程 康复工程
- 老年医学 老年医学
背景情况:
- 整体关节整形术 (THA) 的恢复受到平衡障碍和手术侧减轻承重的挑战.
- 传统的康复可能无法充分改善承重量 (WBA) 和承重比率 (WBR).
- 一个新的可视化载荷机器人控制系统提供实时反,用于载重指导.
研究的目的:
- 评估可视化载荷机器人系统在老年患者THA后早期功能恢复方面的有效性.
- 为了比较机器人辅助康复与传统的行走辅助器.
主要方法:
- 126名为大腿骨骨折接受THA治疗的患者随机分为机器人组 (n=63) 或对照组 (n=63).
- 康复包括5-7天的住院治疗和随后的家庭计划.
- 手术后1个月的结果措施包括VAS得分,部ROM,哈里斯得分,直腿提升时间和3分钟的步行距离.
主要成果:
- 在人口统计或手术前状态方面,群体之间没有显著的基线差异.
- 机器人组在1个月后在VAS,ROM,哈里斯得分,直腿提升和3分钟步行距离方面显示出明显更好的结果 (P<0.05).
- 在手术一侧的承重率 (WBR) 逐渐增加,在机器人组的第六周达到100%,每周有显著的改善 (P<0.05).
结论:
- 一个可视化的承载机器人控制系统有效地增强了THA后的早期功能恢复.
- 这种智能系统对于改善日常活动表现和优化术后护理非常有价值.
- 该系统有助于在六周内在手术侧实现完全承重.
更多相关视频
 04:49
Author Spotlight: Enhancing Post-Stroke Upper Limb Rehabilitation with Robotic Technologies for Improved Motor Recovery and Functional Outcomes
Published on: September 6, 2024
885
 05:28
Author Spotlight: Enhancing Upper Limb Rehabilitation in Stroke Patients Through Advanced Robotic and Neuromodulation Technologies
Published on: October 11, 2024
699