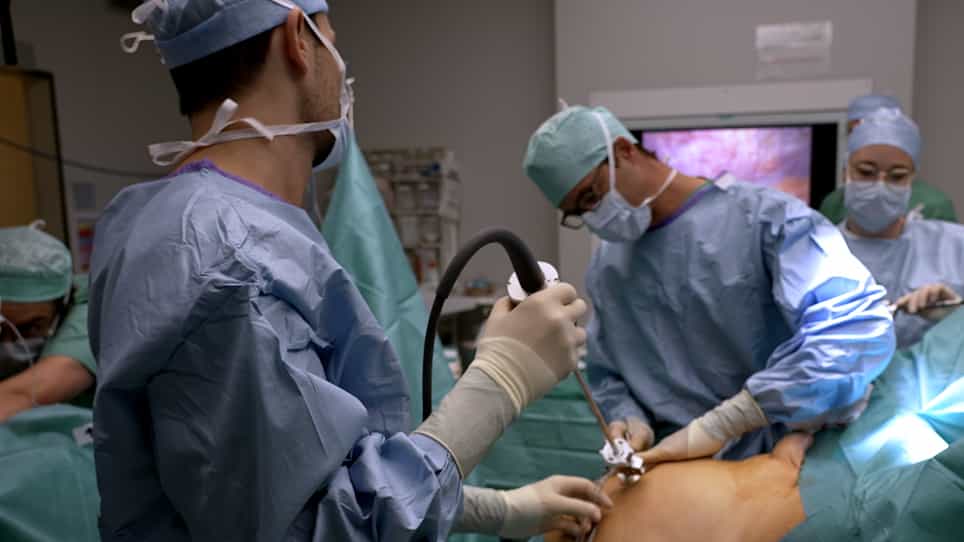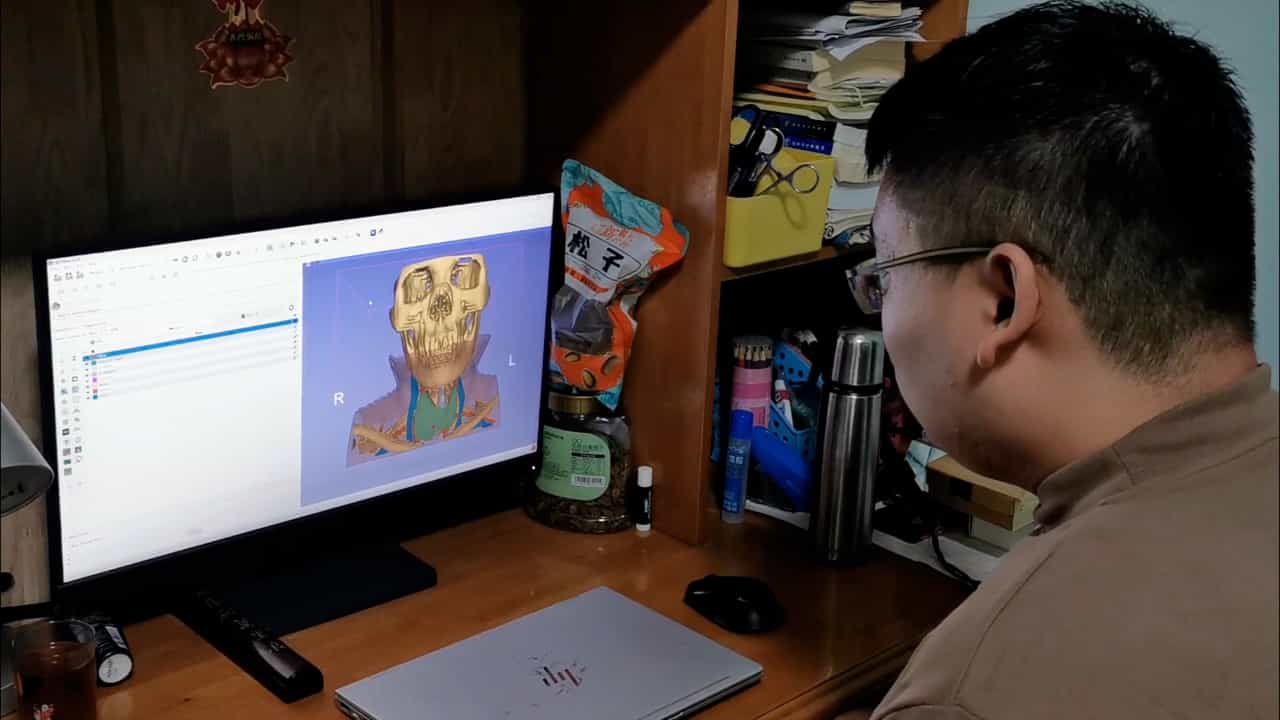
混合现实导航系统在高风险前列腺癌机器人辅助激进前列腺切除术中的应用:一种倾向性得分匹配的队列研究
Wangmin Liu1,2, Siyu Zhou1,2, Xueyang Yu3,4
1Department of Urology, The First Hospital of China Medical University, Shenyang, China.
Prostate cancer and prostatic diseases
|July 27, 2025

概括
在机器人辅助激进前列腺切除术中,MRI导航可提高高风险前列腺癌患者的神经节约率和早期功能恢复. 这项技术提高了精度,而不会影响瘤学结果.
科学领域:
- 泌尿器科 泌尿器科 泌尿器科 泌尿器科
- 手术瘤学手术瘤学
- 医疗成像医学成像
背景情况:
- 机器人辅助激进前列腺切除术 (RARP) 是前列腺癌 (PCa) 的标准治疗方法.
- 高风险的PCa带来了独特的外科手术挑战.
- 磁共振 (MR) 导航系统在RARP中对高风险PCa的有效性需要评估.
研究的目的:
- 评估在RARP期间使用MR导航系统对高风险PCa的有效性和好处.
- 为了比较MR辅助RARP (MR-RARP) 和标准RARP (S-RARP) 之间的结果.
主要方法:
- 对147名高风险PCa患者的回顾性研究 (2021年7月至2023年11月).
- 倾向性得分匹配创造了两个组:MR-RARP (57名患者) 和S-RARP (57名患者).
- 使用后勤和考克斯回归模型对外科手术,功能和瘤结果的比较.
主要成果:
- 在MR-RARP中,神经节约率 (78.9%与54.4%) 和较低的正外科边缘 (PSM) 率 (10.5%与26.3%) 显著提高.
- 在MR-RARP小组中,在导管切除后,手术后1个月和3个月观察到较早的失禁恢复.
- 在MR-RARP组中,在1个月和3个月后发现了更高的强度恢复率,长期结果相似.
- 在28个月的中位数随访后,两组之间没有发现生物化学复发 (BCR) 无生存时间的显著差异.
结论:
- 实时手术内MR导航可提高RARP中的外科精度.
- 磁共振导航促进了神经节约技术,从而改善了早期的功能恢复 (禁欲和功效).
- 在RARP中使用MR导航用于高风险PCa是安全的,并且不会影响瘤控制.