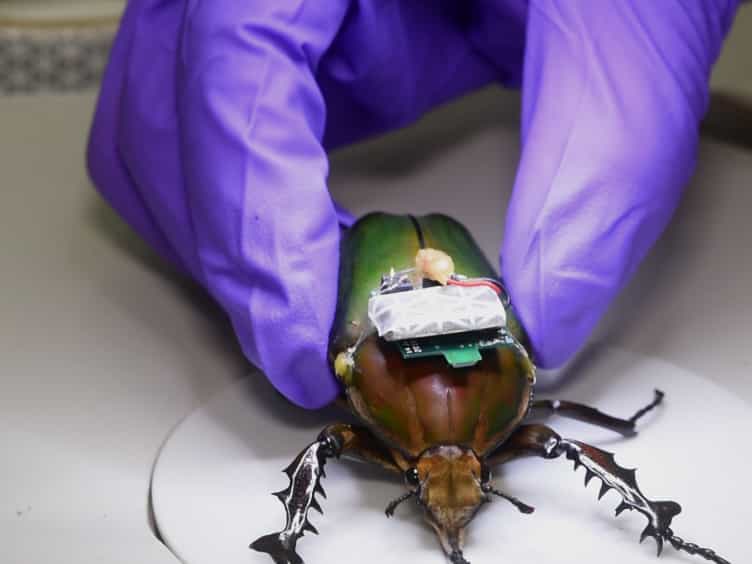
赛博格昆虫工厂:通过视觉引导的机器人手臂操纵定制双极电极,自动组装昆虫-计算机混合机器人
Qifeng Lin1, Nghia Vuong1, Kewei Song1
1School of Mechanical & Aerospace Engineering, Nanyang Technological University, Singapore, Singapore.
Nature communications
|July 28, 2025

概括
这项研究开发了一种自动化系统,用于创建昆虫-计算机混合机器人,使用电刺激对马达加斯加的叫. 该系统允许高效的制造和有效的控制混合机器人机动车辆,用于复杂的地形导航.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 生物混合系统是生物混合系统.
- 昆虫与计算机的接口
背景情况:
- 昆虫-计算机混合机器人显示出在复杂环境中导航的前景.
- 控制机器人应用中的昆虫运动需要精确的刺激方法.
研究的目的:
- 开发一种用于制造昆虫-计算机混合机器人的自动化系统.
- 研究电刺激对控制昆虫运动的有效性.
- 为了评估制造的混合机器人的导航能力.
主要方法:
- 开发了定制双极电极和集成机器人手臂和视觉检测的自动装配系统.
- 电刺激应用于马达加斯加的叫的分段间膜.
- 评估了机动控制 (转向和速度) 和在受阻地形中的导航.
主要成果:
- 自动装配系统在68秒内完成了制造.
- 混合动力机器人表现出强大的转向 (>70°) 和显著减速 (68.2%的减速).
- 通过多代理系统确认了沿着S形路径控制的导航和高效地形覆盖率 (80.25%).
结论:
- 制造昆虫-计算机混合机器人的自动化,可扩展的策略被成功演示.
- 开发的系统可以实现高效和可重复的组装,同时保持有效的机动控制.
- 这种方法有助于创建生物混合机器人来完成复杂的导航任务.
更多相关视频
 11:53
The Modular Design and Production of an Intelligent Robot Based on a Closed-Loop Control Strategy
Published on: October 14, 2017
11.8K
 08:13
SwarmSight: Real-time Tracking of Insect Antenna Movements and Proboscis Extension Reflex Using a Common Preparation and Conventional Hardware
Published on: December 25, 2017
8.3K
