
单口机器人状体 (SPRA) 甲状腺切除术和修改的根性部解剖 (MRND) 的第一次经验
Myung Ho Shin1,2, Yue Kun Yin1, Hilal Hwang1
1Department of Surgery, Inha University Hospital, Inha University College of Medicine, Incheon 22332, Republic of Korea.
Medicina (Kaunas, Lithuania)
|July 30, 2025

概括
单端口机器人状物修饰激进部剖析 (SPRA-MRND) 为甲状腺手术和侧淋巴结剖析提供了一种安全有效的微创方法. 与传统方法相比,这种机器人技术证明了较短的操作时间和减少排水量.
科学领域:
- 机器人手术 机器人手术
- 手术瘤学手术瘤学
- 头部和部手术 头部和部手术
背景情况:
- 单端口机器人手术系统 (da-Vinci SP) 越来越多地用于甲状腺手术.
- 现有的da-Vinci SP方法主要集中在甲状腺切除术上,对横向宫淋巴结解剖的选择有限.
研究的目的:
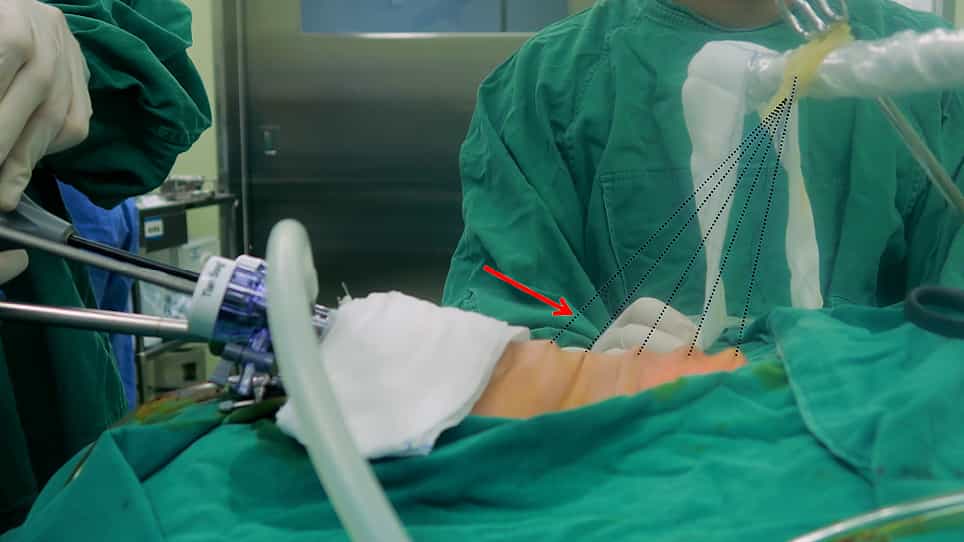
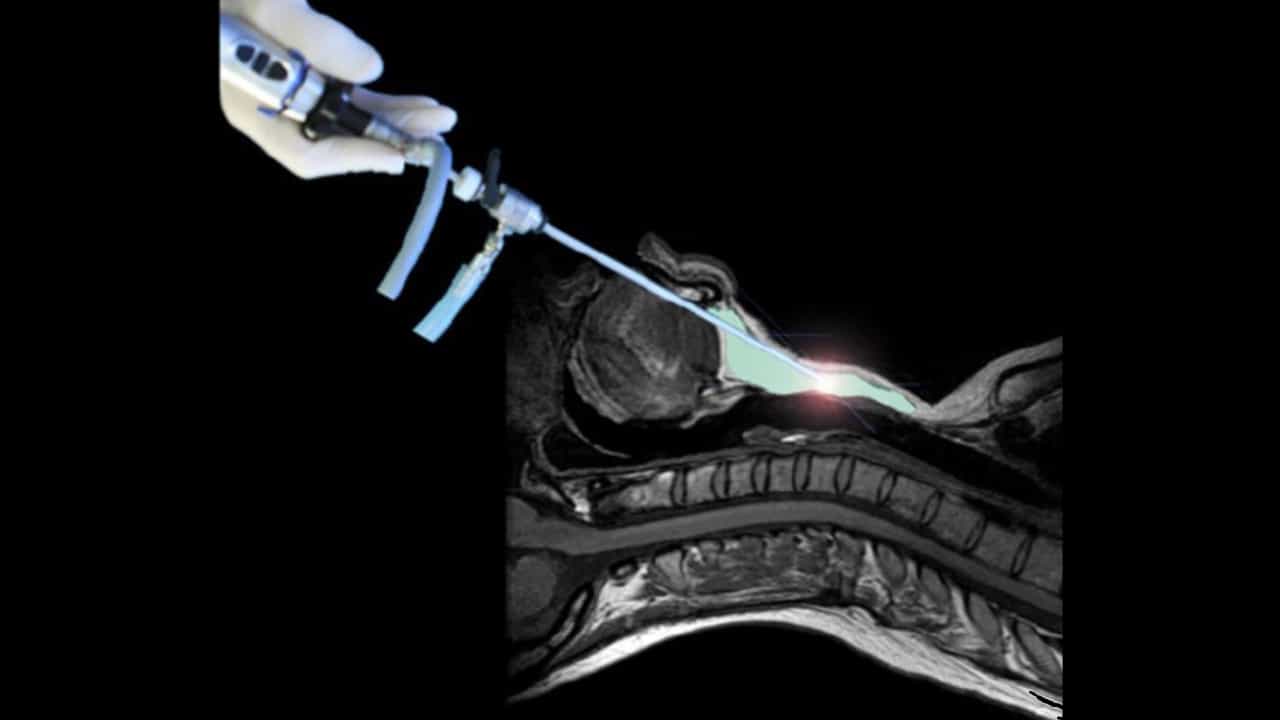
- 报告使用右乳房接入的单口机器人形修饰激进部解剖 (SPRA-MRND) 的初始临床经验.
- 与传统的机器人方法相比,评估SPRA-MRND的安全性和有效性.
主要方法:
- 一项回顾性分析比较了11种SPRA-MRND手术与13种传统的机器人横向宫淋巴结解剖 (BABA手术).
- 数据包括患者特征,病理变量,瘤结果,手术时间,术后水平和排水量.
主要成果:
- 在SPRA-MRND和传统组之间,没有观察到患者特征,病理变量或瘤结果的显著差异.
- SPRA-MRND显著缩短了操作时间 (182.1分 vs. 213.1分),提高了手术后立即水平 (8.7分 vs. 8.0 mg/dL) 和降低了排水量 (98.1分 vs. 146.4毫升).
结论:
- SPRA-MRND是一种安全可行的微创机器人手术方法.
- 这种技术在手术效率和术后恢复方面具有优势,用于横向宫淋巴结解剖.