半活性机器人辅助陶 Veneer 牙制剂的可行性和准确性:一个体外试验研究
1Graduate student, Department of Prosthodontics, Peking University School and Hospital of Stomatology & National Center for Stomatology & National Clinical Research Center for Oral Diseases & National Engineering Research Center of Oral Biomaterials and Digital Medical Devices, Beijing, China.
Journal of dentistry
|August 1, 2025

概括
半活跃的机器人辅助 porcelain Veneer 牙准备显示出临床上可接受的准确性,尽管比使用自由手方法的经验丰富的牙医略微不精确. 这两种技术在边缘牙区域的精度都最低.
科学领域:
- 牙科 牙科是指牙科的专业.
- 机器人技术 机器人技术 机器人技术
- 数字牙科数字牙科
背景情况:
- 器 Veneer 准备对于美观的牙科结果至关重要.
- 传统的自由手准备在很大程度上依赖于操作员的技能.
- 机器人技术的进步有可能提高牙科手术的精度.
研究的目的:
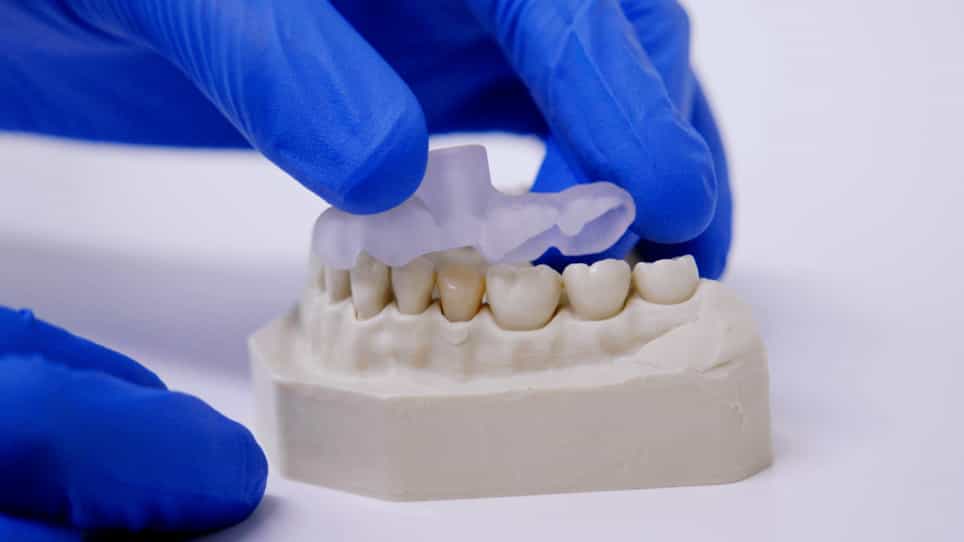
- 评估半活性机器人辅助器材片制备的可行性和准确性.
- 为了比较机器人辅助的准备与传统的自由手准备.
- 为了确定两个制备方法中最大差异的区域.
主要方法:
- 使用半活跃机器人系统或自由手技术 (每组10个) 准备了20个部中央切口器.
- 机器人辅助的准备使用了口内扫描数据和机器人计划软件.
- 用各种牙区域的根平均平方 (RMS) 差异来量化准备的准确性.
主要成果:
- 与自由手准备 (0.19 ± 0.02 毫米) 相比,机器人辅助准备导致总体RMS差异显著增加 (0.30 ± 0.03 毫米).
- 在所有评估区域,包括边缘,宫,中间和切口三分之一,都发现了准确度的显著差异.
- 边缘区域在两组中都显示出最高的RMS值,表明精度最低.
结论:
- 机器人辅助的 porcelain Veneers 的牙准备表现出比经验丰富的自由手技巧准确度略低一些.
- 尽管整体精度较低,但半活跃的机器人系统能够进行临床上可接受的面膜制备.
- 边缘区域仍然是机器人和自由手准备方法的精度挑战.