
通过脑活动测量量,量化延迟对telerobotic手术可操作性的影响
Junnosuke Ichihara1, Satoshi Miura2
1Department of Mechanical Engineering, School of Engineering, Institute of Science Tokyo, Tokyo, Japan. ichihara.j.1b82@m.isct.ac.jp.

概括
远程手术中的沟通延迟会影响外科医生的认知状态,通过腹腔内 (IPS) 活动来衡量. 即使是短暂的延迟 (≤150毫秒) 也会降低精度,而较长的延迟 (>150毫秒) 表示控制降低,这凸显了在远程手术中需要谨慎.
科学领域:
- 神经科学是一个神经科学.
- 手术技术 手术技术
- 人与计算机的交互
背景情况:
- 远程外科手术可以实现远程手术,但很容易受到通信延迟的影响,与同位机器人辅助手术不同.
- 之前的研究集中在手术表现上,对延迟对操作人员的认知影响尚不清楚.
研究的目的:
- 为了评估远程手术可操作性的延迟诱导的变化.
- 调查通信延迟与内硫 (IPS) 活动之间的关系.
主要方法:
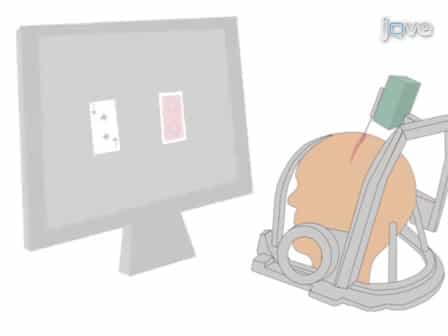
- 使用了一种复制达芬奇机器人和结直肠接的虚拟现实模拟器.
- 引入了七个延迟条件,并使用功能近红外光谱学 (fNIRS) 测量了IPS活动.
- 在八名非医学学生参与者中记录了任务完成时间和接错误率.
主要成果:
- 左侧IPS活动随着150-300ms的延迟显著下降;右侧IPS活动随着0-300ms的延迟下降.
- 任务完成时间显著增加,延迟0-300毫秒.
- 随着0-100 ms的延迟,Suturing错误率显著增加.
结论:
- 内硫 (IPS) 活动有效量化了延迟诱导的远程手术可操作性的变化.
- 超过150ms的延迟表明感知下降的控制,而较短的延迟 (<150ms) 会导致无意识的精度下降.
- 对于延迟150毫秒或更短的外科手术任务,需要更加谨慎.