
在犬肢压力模型中影响脚稳定的因素:系统性审查和元分析
Glauco Vinício Chaves1, Kathrine Højte Dahl2, Michelle Brønniche Møller Nielsen2
1Department of Veterinary Clinical Sciences, Faculty of Health and Medical Sciences, University of Copenhagen, Dyrlægevej 16, 1870 Frederiksberg C, Denmark; Department of Veterinary Medicine, Faculty of Animal Science and Veterinary Medicine, Federal University of Lavras, Avenida Sul UFLA, Lavras 37200-000, Brazil.
Research in veterinary science
|August 7, 2025

概括
评估关节稳定性的狗肢体压力模型显示肢体角度不一致,肌肉力量数据有限. 需要进一步的研究来验证这些外体模型的外科实践.
科学领域:
- 兽医生物力学 兽医生物力学
- 狗的骨科治疗 狗的骨科治疗
- 手术建模手术建模
背景情况:
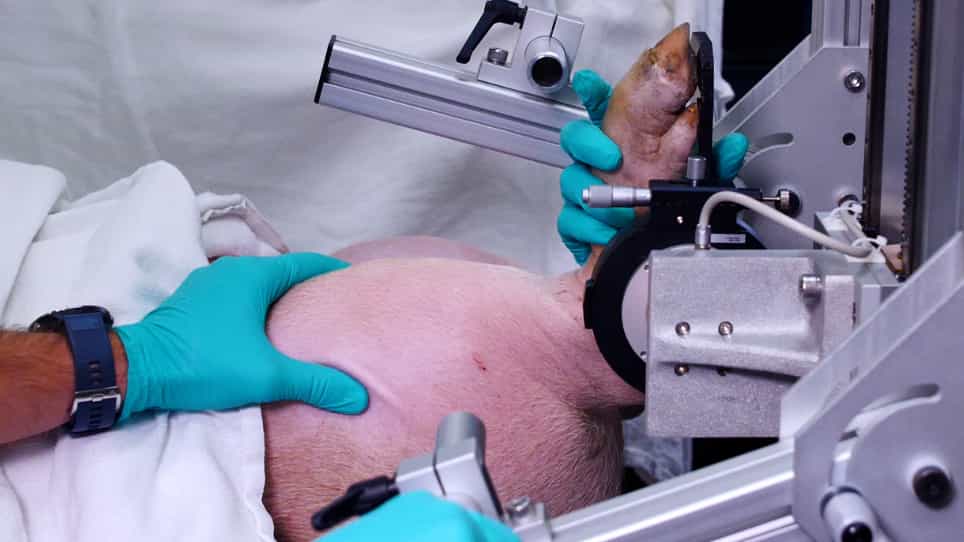
- 肢体压力模型对于研究狗关节稳定性至关重要.
- 这些模型为外科手术技术提供信息,如TPLO和TTA.
- 需要进行系统审查来评估当前的模型方法.
研究的目的:
- 在犬肢压力模型中综合测试条件,周关节力和稳定性测量.
- 为了将ex vivo模型数据与体内犬的测量进行比较.
- 确定当前肢体压力模型研究中的知识差距.
主要方法:
- 对六个数据库 (EMBASE,MEDLINE,CAB,Agricola,Scopus,Web of Science) 的系统性审查.
- 纳入标准:使用静态,轴负荷,全肢结构的同行评审研究.
- 包括报告头骨转换,旋转和/或周关节力量的研究.
主要成果:
- 分析了23篇文章,涉及368只健康的狗肢体.
- 大多数模型 (17/23) 模拟了行走姿势,但肢体角度描述不佳.
- 头骨交叉带切断导致了显著的头骨转移 (14.6毫米) 和内部旋转 (13.1°).
- 骨切除术技术改善了稳定性,但数据异质,样本规模小,报告不一致.
- 有限的数据存在于四头四,胃半或骨推力.
结论:
- 关于狗肢体压力模型中模拟的肌肉和周关节力,存在重大知识差距.
- 发现了当前模型中四肢角化的准确性存在问题.
- 需要对外体模型进行进一步评估,以确定它们在体内模拟关节稳定性的有效性,特别是TPLO/TTA手术后.