

概括
这项研究引入了一种新的追踪成像系统,使用旋转的双镜来精确地指向光束. 该系统实现了高效准确的光学轴调节,在速度和稳定性方面超过现有方法.
科学领域:
- 光学工程是指光学工程.
- 机器人和控制系统 机器人和控制系统
背景情况:
- 追踪成像系统对于军事侦察,自主导航和安全至关重要.
- 现有系统通常面临效率,准确性和校准复杂性的局限性.
研究的目的:
- 开发一个灵活而紧的跟踪成像模型,具有精确的光束指向.
- 提出一个高效率和精确的光学轴指向策略.
主要方法:
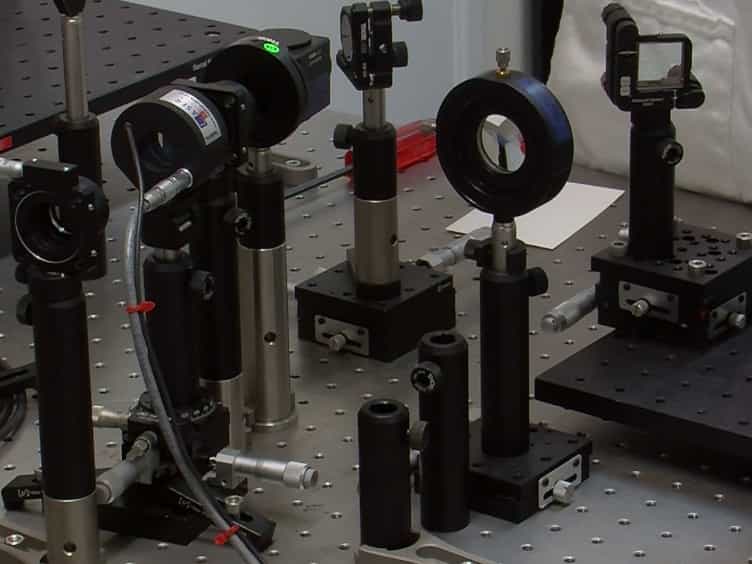
- 一个同轴嵌入的相机与旋转的双镜构成了成像模型的核心.
- 实施了第二级前景调整策略,采用快速方法和准确的调整阶段.
- 阿齐木斯-调合控制用于精确的外观改变.
主要成果:
- 与粗细合相比,拟议的方法实现了更少和更稳定的时间消耗,即使在很长的追踪距离上也是如此.
- 实验结果显示,静态目标的像素级跟踪比静态目标更好,动态目标的像素级跟踪比30像素更好.
- 该系统扩大了没有摄像机运动的成像范围,并消除了对先前距离信息,系统参数和复杂校准的依赖.
结论:
- 开发的追踪成像系统有效地平衡了效率和准确性.
- 它为各种应用中的目标锁定采集提供了强大的解决方案.
- 该系统在性能和易用性方面比传统方法具有显著的优势.