
基于学习的自主导航,基准环境和内血管干预的模拟框架
Lennart Karstensen1, Harry Robertshaw2, Johannes Hatzl3
1Department Artificial Intelligence in Biomedical Engineering, Friedrich-Alexander-University, Erlangen, 91052, Germany.
Computers in biology and medicine
|August 15, 2025

概括
对于内血管干预的自主机器人导航显示出高的成功率. 这种以人工智能为驱动的方法,使用steVE框架,将模拟培训转移到现实世界的场景中,提高安全性和医生培训.
科学领域:
- 医疗机器人 医疗机器人
- 人工智能在医学中的应用
- 内血管外科 血管内血管外科
背景情况:
- 血管内干预非常重要,但面临着诸如辐射暴露和医生专业知识有限等挑战.
- 机器人辅助和人工智能驱动的自主系统为这些局限性提供了潜在的解决方案.
- 目前的研究缺乏标准化的评估环境,这阻碍了不同AI方法的可比性.
研究的目的:
- 介绍一个基于人工智能的系统,用于自主内血管仪器导航.
- 引入三种不同的数字基准干预 (BasicWireNav,ArchVariety,DualDeviceNav) 来评估导航技能.
- 为了证明将模拟训练的人工智能控制器转移到物理测试台的可行性.
主要方法:
- 开发了使用深度强化学习的自主内血管仪器导航.
- 在模块化模拟框架内实施了三个基准干预措施,stEVE (模拟的内血管环境).
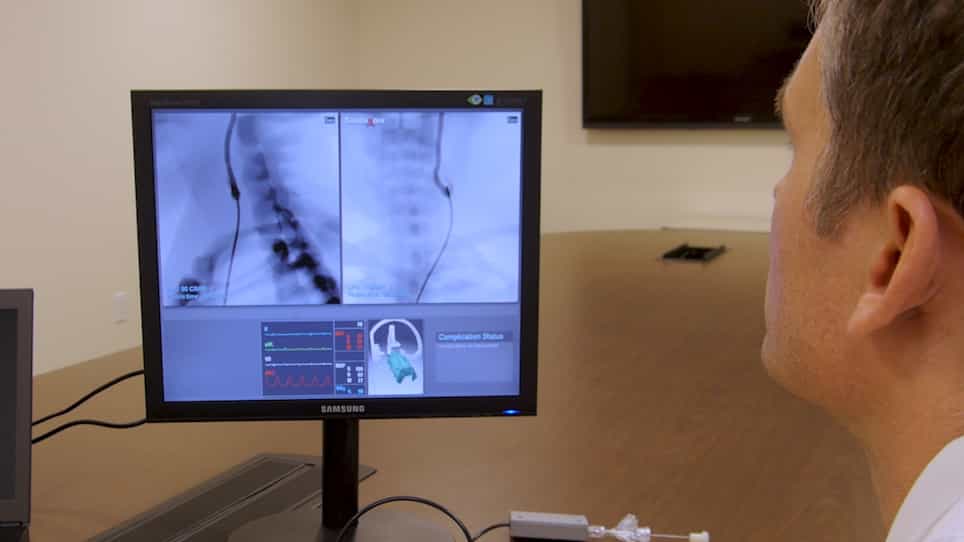
- 专门在模拟中训练AI控制器,并使用摄像头和光镜反在模拟和物理环境中评估他们的性能.
主要成果:
- 在BasicWireNav和ArchVariety基准测试中实现了自主控制的高成功率,在模拟中达到98/100.
- 成功将模拟训练的控制器转移到实体测试台,成功率高达 97/100.
- 证明了steVE框架的可行性,用于培训和现实世界转移自主导航控制器.
结论:
- 这项研究验证了人工智能驱动的自主导航在内血管干预中的潜力.
- stEVE框架和开源资源促进了研究,并提高了基于学习的辅助系统的可比性.
- 这项工作减少了开发和测试用于内血管导航的AI的进入障碍.