相关实验视频
Updated: Sep 10, 2025
05:42

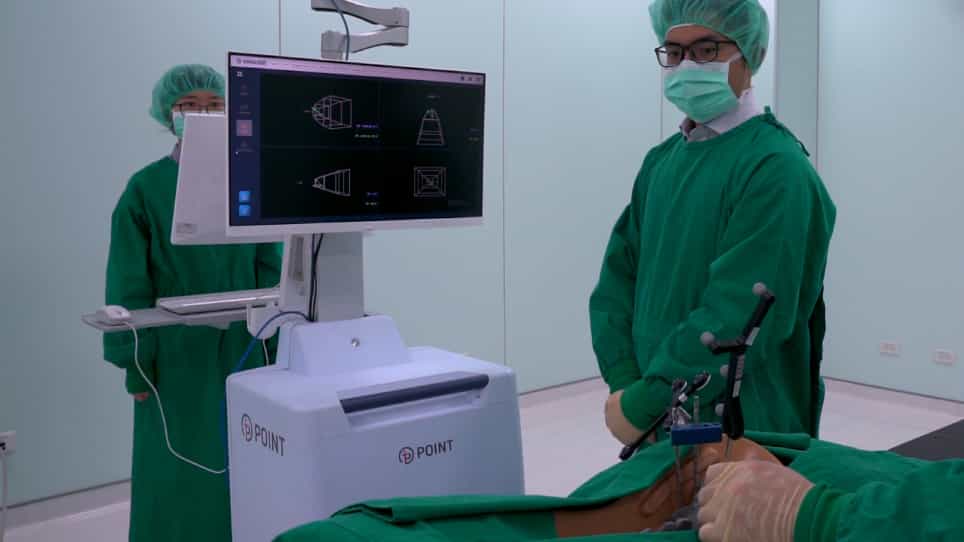
Dynamic Navigation for Dental Implant Placement
Published on: September 13, 2022
3.9K
自主机器人手术的准确性与 植入物放置的动态导航:一个开放的,双臂的,随机控制的临床试验
Hongbo Wei1, Zhiyuan Shu1, Miaomiao Tian1
1State Key Laboratory of Oral & Maxillofacial Reconstruction and Regeneration, National Clinical Research Center for Oral Diseases, Shaanxi Engineering Research Center for Dental Materials and Advanced Manufacture, Department of Oral Implants, School of Stomatology, The Fourth Military Medical University, Xi'an, China.
Clinical oral implants research
|August 21, 2025

概括
与动态导航相比,一个自主机器人表现出更高的角度准确性. 虽然机器人手术显示出更好的角度精度,但两种方法的线性偏差和临床结果相似.
科学领域:
- 牙科植入物学
- 机器人手术
- 手术导航技术
背景情况:
- 牙植入物位置的准确性对于成功的结果至关重要.
- 医疗导航的进步旨在提高准确性和可预测性.
- 自主机器人系统有助于提高牙科手术的控制能力.
研究的目的:
- 为了比较自主机器人 (AR) 与动态导航 (DN) 的牙科植入物放置的准确性和临床结果.
- 评估角度和线性偏差,手术时间和患者报告的结果.
- 评估使用AR和DN系统安置植入物的早期成功率.
主要方法:
- 一个前性的,开放的,随机的受控试验, 涉及40名缺少一颗牙的患者.
- 患者被随机分为两个组:自主机器人 (n=20) 和动态导航 (n=20).
- 这两种系统都使用相同的光学追踪技术进行植入物放置分析.
主要成果:
- 与动态导航相比,自主机器人组的角度偏差明显较小 (1.01°±0.65°),为1.78°±1.15°,p<0.01).
- 两组之间没有观察到冠状和顶点线性偏差.
- 在AR组中,手术时间较长 (21. 52分 vs. 14. 27分,p < 0. 01),但术后疼痛,,并发症和早期植入成功率相似.
结论:
- 与动态导航相比,自主机器人系统在牙植入物放置方面提供了更高的角度精度.
- 在这两种导航方法中,线性偏差和整体早期临床结果没有显著差异.
- 进一步的研究可能会探索优化机器人系统的效率和患者的好处.