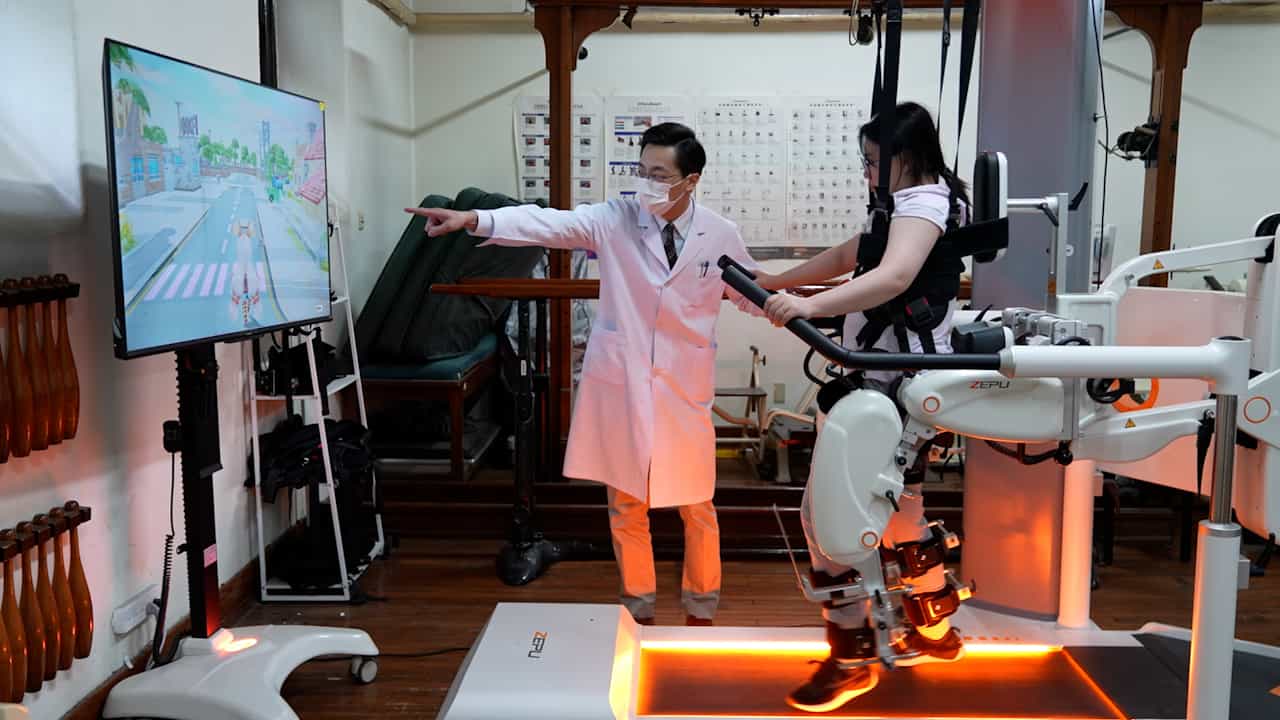

在严重创伤性脑损伤后进行机器人辅助步行训练,以提高步行能力和社会参与:可行性研究方案
Jéssica Costa Buarque1, Augusto Boening2, Gabriel Campos Santana1
1Neurorehabilitation and Neuromodulation Laboratory, Universidade Federal do Espirito Santo, Vitoria, Espírito Santo, Brazil.
BMJ open
|August 26, 2025

概括
这项研究探讨了使用Lokomat外骨训练来改善严重创伤性脑损伤 (TBI) 患者的步行速度和社会参与的可行性. 结果将为未来的TBI康复临床试验提供信息.
科学领域:
- 神经科学
- 康复医学
- 生物力学
背景情况:
- 创伤性脑损伤 (TBI) 经常导致步行障碍.
- 基于外骨的步行训练对创伤的恢复有希望.
- 改善步态和社会参与对于TBI患者的生活质量至关重要.
研究的目的:
- 评估使用Lokomat步行训练对严重TBI患者进行临床试验的可行性.
- 评估洛科马特培训在提高步行速度和社会参与方面的潜力.
- 确定拟议方案的招募率,坚持性,有效性,可接受性和安全性.
主要方法:
- 预期,单组,可行性研究与前后测试.
- 干预:30分钟的Lokomat步行训练,每周3次,持续5周.
- 结果指标包括招募,坚持,有效性,可接受性,安全性以及第0,第5和第9周的临床结果.
主要成果:
- 在整个研究过程中将收集可行性数据 (招募,遵守,安全性,可接受性).
- 临床结果 (步行速度,社会参与) 将在基线,第5周和第9周进行评估.
- 数据将使用百分比,平均值和标准偏差进行报告.
结论:
- 这项可行性研究将为设计更大规模的临床试验提供必要的数据.
- 这些发现将指导针对严重TBI的Lokomat辅助步行训练方案的优化.
- 实施成功可以改善TBI幸存者的功能恢复和生活质量.
更多相关视频
 05:25
Author Spotlight: Assessing Brain Activity in Robotic-Assisted Lower Limb Rehabilitation Using fNIRS
Published on: June 7, 2024
1.4K
 04:49
Author Spotlight: Enhancing Post-Stroke Upper Limb Rehabilitation with Robotic Technologies for Improved Motor Recovery and Functional Outcomes
Published on: September 6, 2024
877