在机器人关节整形中增强关节的定位和跟踪:一个逐步的技术
Luca Andriollo1, Hannes Vermue2, Carmela Pizzigallo3
1Orthopaedics Surgery and Sports Medicine Department, FIFA Medical Center of Excellence, Croix-Rousse Hospital, Hospices Civils de Lyon, Lyon North University Hospital, 103 Grande Rue de la Croix-Rousse, 69004 Lyon, France - Ortopedia e Traumatologia, Fondazione Poliambulanza Istituto Ospedaliero, Via Bissolati 57, 25124 Brescia, Italy - Artificial Intelligence Center, Alma Mater Europaea University, Argentinierstraße 15, 1040 Vienna, Austria.
SICOT-J
|September 4, 2025

概括
在关节整形手术 (PFA) 中,机器人辅助改善了关节的定位和跟踪. 这种技术可以减少不稳定性和骨折等并发症,但需要进一步验证.
科学领域:
- 骨科手术
- 生物医学工程
- 医疗中的机器人
背景情况:
- 需要有效的治疗方案.
- 关节整形 (PFA) 治疗孤立的关节炎.
- 在PFA中的功能定位 (FP) 旨在恢复正常的膝盖动态和解剖学.
研究的目的:
- 突出基于图像的机器人系统在PFA中的作用.
- 通过使用机器人辅助,在PFA过程中证明改善了骨定位和跟踪.
- 探索机器人工具在缓解PFA并发症方面的潜力.
主要方法:
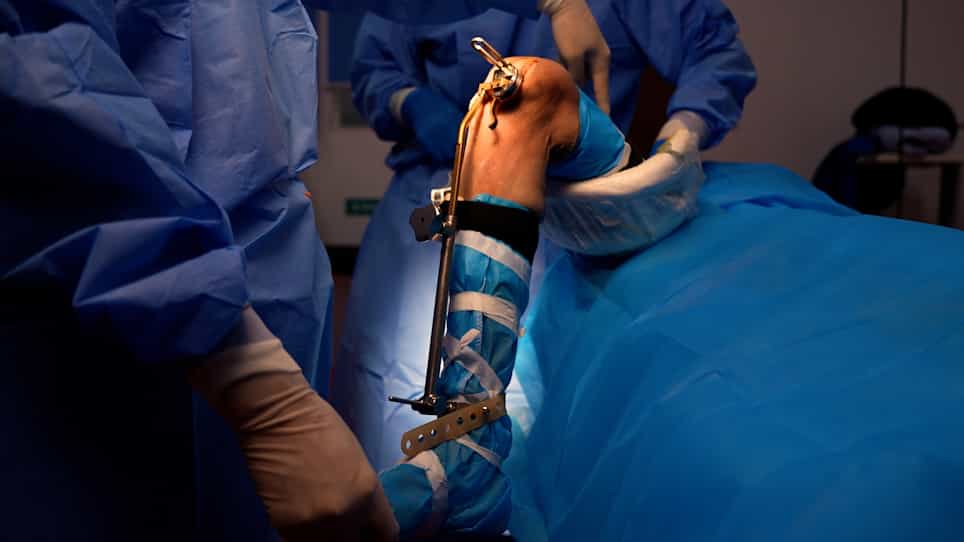
- 使用基于图像的机器人系统进行手术规划和执行.
- 专注于功能定位 (FP) 原则的三角形重新表面.
- 在手术中评估和优化骨跟踪和定位
- 评估保护骨库和血管供应的技术.
主要成果:
- 机器人辅助在PFA过程中优化骨追踪.
- 基于图像的规划有助于准确地定位膝盖和评估前部偏移.
- 这种技术显示出减少骨不稳定和骨折等并发症的潜力.
- 量身定制的切除可以保护状血管,可能减少修复.
结论:
- 基于图像的机器人系统在PFA中提供了宝贵的帮助,以增强骨定位和跟踪.
- 这种技术可以减少并发症,改善患者的结果,减少修复手术.
- 需要进一步的临床验证来证实机器人辅助PFA的长期益处.