在日常生活中的上肢活动中使用OpenSim反向动力学评估单摄像头无标记运动捕捉
Bradley Scott1, Mhairi McInnes2, Edward K Chadwick2
1School of Medicine, Medical Sciences and Nutrition, University of Aberdeen, Aberdeen, UK.
International biomechanics
|September 5, 2025

概括
使用Azure Kinect与反向动力学 (IK) 的单摄像头无标记运动捕捉 (SCMoCap) 显示了简单的上肢运动的改进精度. 然而,它在复杂的旋转跟踪中扎, 表明需要算法增强.
科学领域:
- 生物力学
- 运动捕捉技术
- 人类运动分析
背景情况:
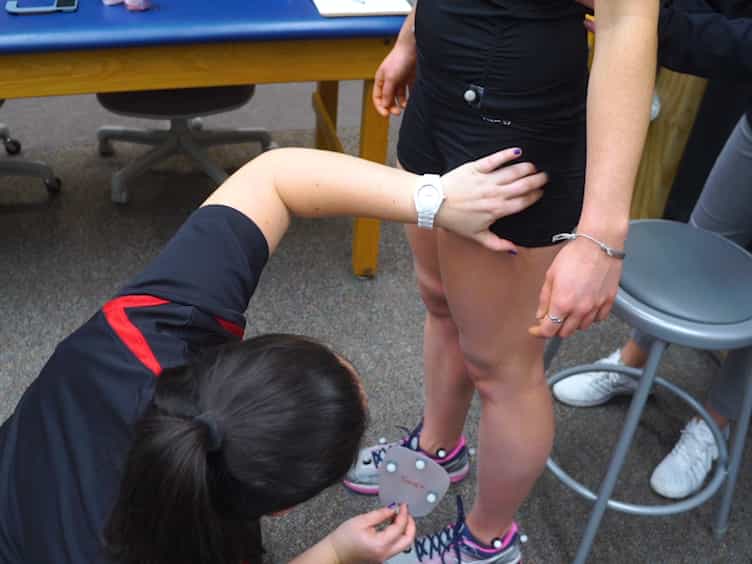
- 基于标记的动作捕捉是黄金标准, 但是昂贵和耗时的.
- 无标记运动捕捉为分析人类运动提供了更容易获得的替代方案.
- 将逆动力学 (IK) 与无标记系统集成可能会提高准确性.
研究的目的:
- 使用 Azure Kinect 与 OpenSim 的 IK 进行上肢分析,评估单摄像头无标记运动捕获 (SCMoCap) 的准确性.
- 将基于IK的关节角度计算与基于标记的OptiTrack进行比较.
- 确定SCMoCap在复杂上肢运动中的局限性.
主要方法:
- 十二位健康的成年人完成了上肢任务.
- 使用OptiTrack (基于标记器) 和Azure Kinect (无标记器) 同时收集数据.
- 通过直动力学和OpenSim的IK计算关节角度;使用RMSE和Bland-Altman分析评估准确性.
主要成果:
- 对于更简单的动作 (例如,肩部升高,RMSE 8°),IK与OptiTrack的协同度略有改善.
- 这两种方法在旋转运动中都显示出较高的误差 (例如,肩膀旋转,RMSE 21°).
- 由于系统的局限性,前臂位-位追踪不可靠.
结论:
- 与直接动力学相比,Azure Kinect 与 IK 增强了基本上肢运动的准确性.
- 目前使用 IK 的 SCMoCap 无法准确捕捉复杂的关节旋转.
- 需要进一步改进无标记追踪算法,以充分利用知识产权的好处.