平行电缆驱动的前列腺穿孔机器人:设计和性能评估
Yupeng Zou1, Tianyu Lan1, Yanxing Zhang1
1College of Mechanical and Electronic Engineering, China University of Petroleum (East China), Qingdao, China.

概括
一个新的平行电缆驱动 (PCD) 机器人简化了MRI磁场内的前列腺穿孔手术. 这种机器人系统表现出高精度和刚性,克服了工作空间的限制,改善了外科手术程序.
科学领域:
- 医疗机器人 医疗机器人
- 手术技术 手术技术
- 生物医学工程 生物医学工程
背景情况:
- 由于工作空间有限和强磁场,MRI环境对机器人手术系统设计构成重大挑战.
- 简化机器人结构对于MRI扫描仪中有效的前列腺穿刺程序至关重要.
研究的目的:
- 提出和评估一款用于前列腺穿孔手术的新型平行电缆驱动 (PCD) 机器人.
- 为了解决MRI磁场和有限的工作空间所带来的设计挑战.
主要方法:
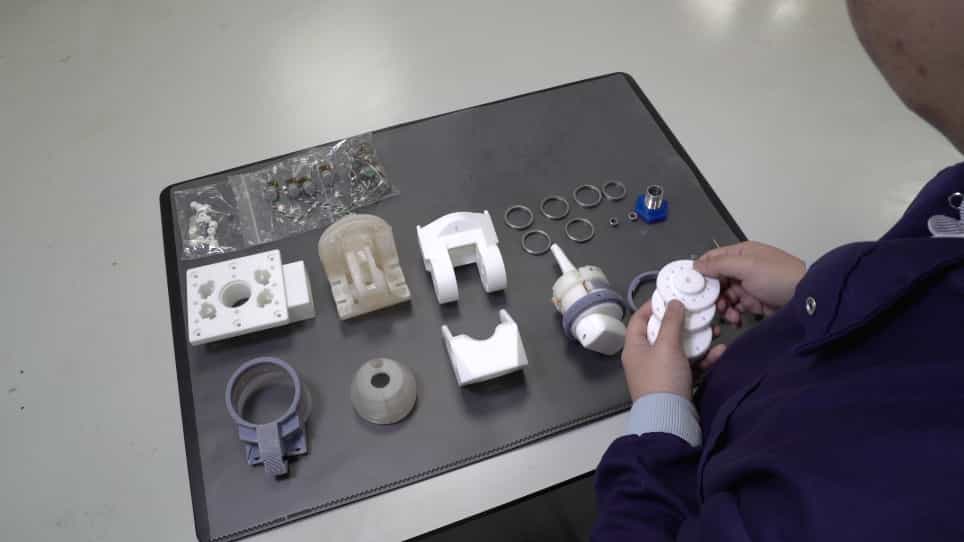
- 开发一个平行电缆驱动 (PCD) 前列腺穿孔机器人与初步材料设计.
- 建立动力学,静态学和刚性模型,并核实匙可行的工作空间.
- 使用多体模拟和运动精度实验 (平面和空间) 进行性能分析.
主要成果:
- 机器人实现了高运动精度,在幻影穿孔实验中水平位置误差为0.35毫米和0.4毫米.
- 评估了硬度性能,证明了机器人能够执行精确的手术任务.
- 平行电缆驱动的设计被证明与强磁场兼容.
结论:
- 拟议的非平行电缆驱动设计简化了MRI兼容前列腺穿孔手术的机器人结构.
- 机器人表现出高运动精度和卓越的刚性,这对于外科精确度至关重要.
- 这种创新的设计克服了MRI环境挑战,提高了机器人辅助前列腺干预的潜力.