
创新的机器人肝切除与扩展现实,用于导航和医学教育,由三个独立的外科医生进行
Yu Saito1, Yuji Morine2, Shinichiro Yamada2
1Department of Surgery, Tokushima University, Tokushima, Japan. saito.yu.1001@tokushima-u.ac.jp.
Annals of surgical oncology
|September 7, 2025

概括
这项研究引入了机器人肝切除 (RLR) 与扩展现实 (XR),增强了外科导航和空间意识. 这种创新方法为复杂的肝脏手术提供实时指导和教育效益.
科学领域:
- 最少侵入性的手术
- 手术导航技术 手术导航技术
- 医学成像和可视化 医学成像和可视化
背景情况:
- 机器人肝切除 (RLR) 提供放大,但可以掩盖空间定向和关键解剖细节.
- 扩展现实 (XR) 提供了一个新的解决方案,提高了空间意识,克服了RLR的导航局限性.
- XR技术可以提高复杂的手术如肝切除的可视化效果.
研究的目的:
- 为了证明将扩展现实 (XR) 整合到机器人肝切除 (RLR) 中的可行性和好处.
- 展示如何XR可以在RLR期间改善手术内导航和解剖学理解.
- 突出XR作为外科培训中的教育工具的潜力.
主要方法:
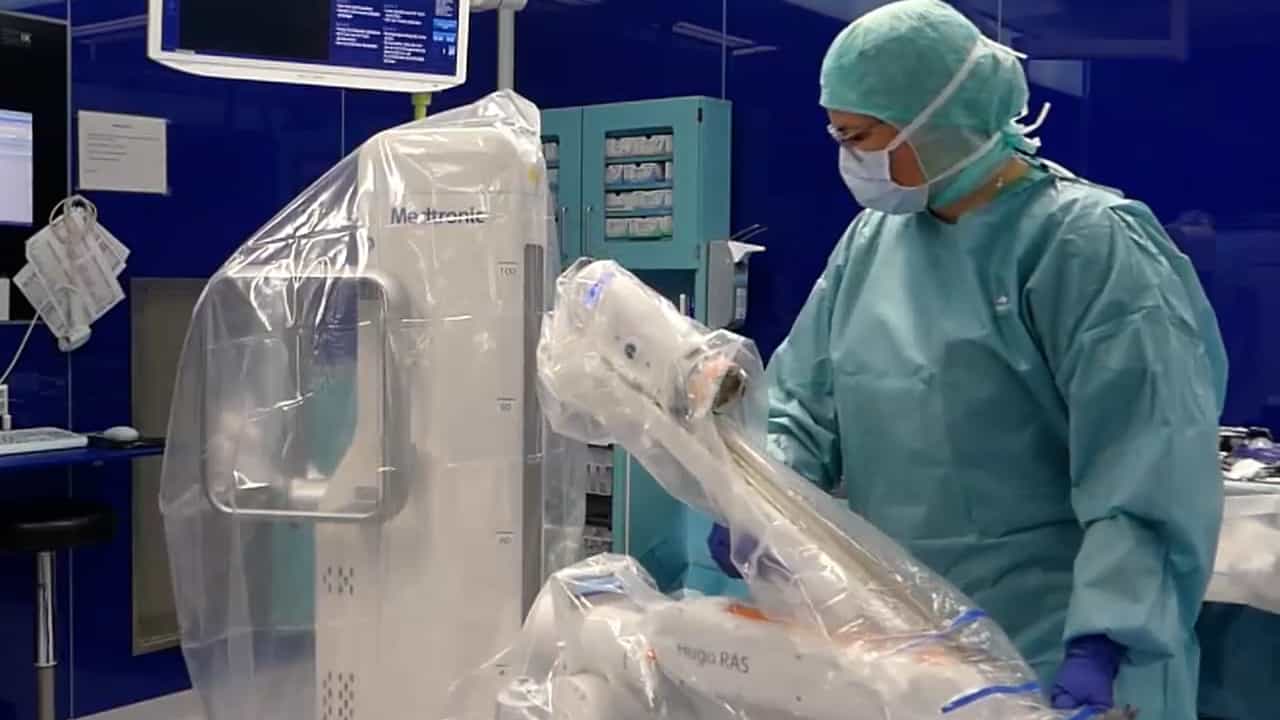
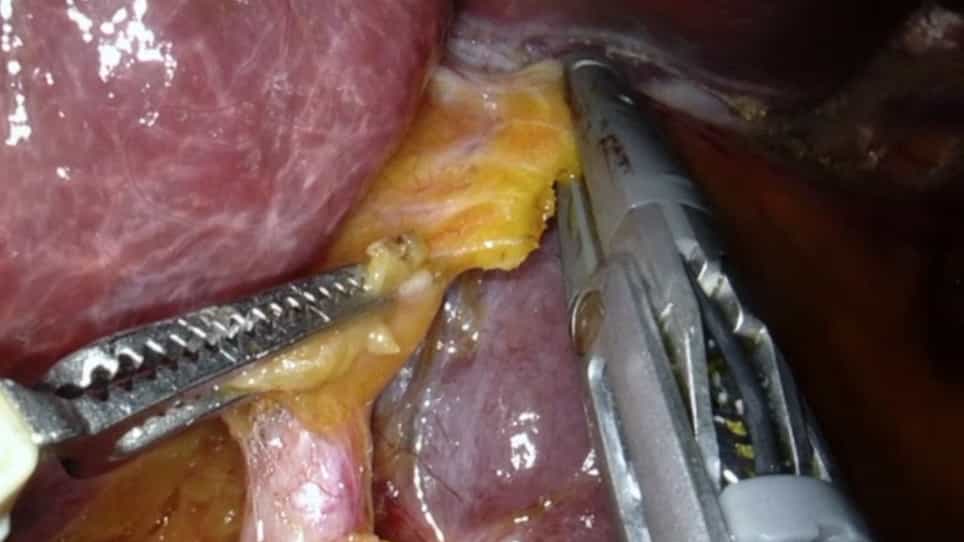
- 一名63岁的男性患者因结直肠肝转移而接受了分段切除术,使用RLR与XR相结合.
- 外科医生使用XR来投射患者特定的全息图,有助于瘤定位,剖析指导和肝血管的识别.
- 这项手术涉及一个控制台外科医生,一名助理外科医生和一名XR外科医生,他们在实时合作.
主要成果:
- 整合的RLR与XR方法促进了手术团队之间持续分享操作信息.
- 该手术的结果是血流量最小 (20毫升),手术时间为178分钟.
- 患者在术后第8天出院,表明成功的结局.
结论:
- 这标志着RLR与XR的首次报告使用,使其成为一项开创性的技术.
- 整合XR显著提高了机器人肝脏手术期间的实时导航.
- XR作为医学教育的宝贵补充,为居民和学生提供了增强的外科洞察力.