相关实验视频
Updated: Jan 18, 2026
08:08
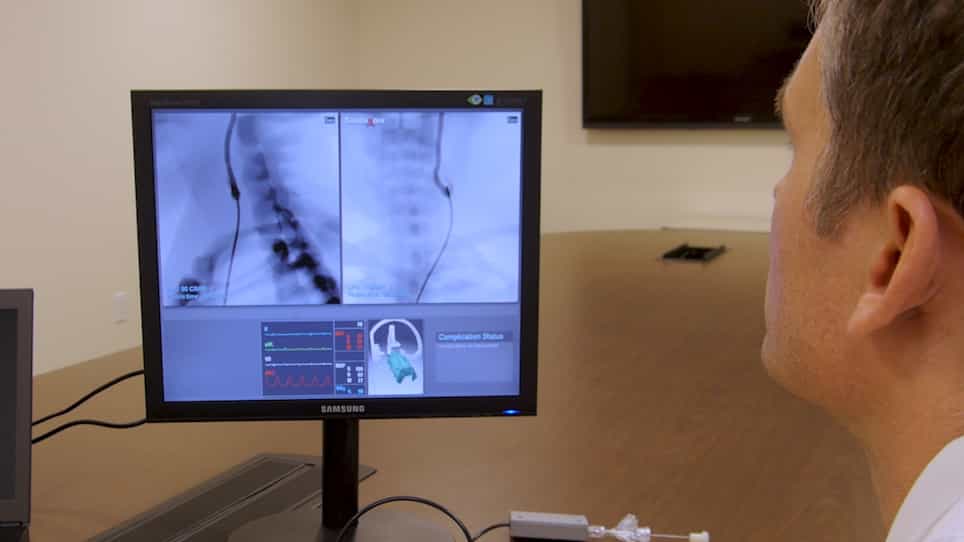
Simulator Training for Endovascular Neurosurgery
Published on: May 6, 2020
4.1K
用于内血管紧急情况的严格连接软连续机器人
Aedan Mangan1, Sukjun Kim1, Noah Jones1
1Department of Mechanical and Aerospace Engineering, University of California San Diego, San Diego, CA 92093, USA.
IEEE transactions on medical robotics and bionics
|September 8, 2025

概括
这项研究介绍了一种用于内血管外科手术的新型机器人系统,将软生长机器人与有痕连续机器人结合起来. 这种创新方法提高了复杂解剖学的方向性,可能改善患者获得护理的机会.
科学领域:
- 医疗机器人 医疗机器人
- 生物医学工程 生物医学工程
- 最少侵入性的手术
背景情况:
- 内血管外科手术通常使用推力导管和导线,要求广泛的培训,并冒着解剖压力的风险,特别是在曲的血管中.
- 患者获得高质量治疗的有限机会源于当前内血管程序的技术挑战.
- 现有的机器人系统仍然可以导致血管损伤,原因是由于高压力滑动对血管壁造成的高压力.
研究的目的:
- 开发和评估一种新的机器人架构,以改善内血管程序中的方向和导航.
- 为了克服在复杂的血管解剖学中小规模生长机器人的可靠方向盘的挑战.
- 提高内血管治疗的安全性和可访问性.
主要方法:
- 设计和制造了一种混合机器人系统,将液压驱动的软生长机器人与软的肌驱动的断连续机器人相结合.
- 开发了系统的控制架构,包括有痕连续机器人,生长机器人和近接执行子系统.
- 在导航极其曲的血管和复杂的大动脉门类型中评估了性能.
主要成果:
- 柔软的断层连续机器人展示了成功的方向能力,即使在挑战大动脉形解剖学.
- 一个直径为2.67毫米的生长机器人,与当前的导管相似,被部署并通过高度扭曲的血管导航,拉动一个吸入导管.
- 综合系统促进了近距离区域的积极方向盘和远距离的导航,曲折的血管系统.
结论:
- 拟议的机器人架构有效地解决了内血管应用中小规模生长机器人的方向限制.
- 这项技术有可能显著减少手术时间,并扩大患者获得先进的内血管护理的机会.
- 积极转向和最少侵入性导航的结合为内血管外科手术的未来提供了有希望的进步.
更多相关视频
 05:57
A Teleoperated Robotic System-Assisted Percutaneous Transiliac-Transsacral Screw Fixation Technique
Published on: January 6, 2023
3.6K
 12:34
Robot-Assisted Radical Antegrade Modular Pancreatosplenectomy Including Resection and Reconstruction of the Spleno-Mesenteric Junction
Published on: January 3, 2020
17.3K
