
在机器人辅助全膝关节整形术中,大腿部部部件曲对逆行内指甲斜角轨道角化的影响
Jason Brant1, Michael Roberts1, Nathaniel Nelms1
1Department of Orthopaedics and Rehabilitation, University of Vermont, Burlington, Vermont.
JB & JS open access
|September 9, 2025

概括
机器人辅助全膝关节整形手术 (RA-TKA) 股骨部件曲与逆行内髓指甲 (rIMN) 斜角相关. 曲的增加会导致更大的指甲角,可能会影响骨折固定.
科学领域:
- 整形外科手术 整形外科手术
- 生物医学工程 生物医学工程
- 手术机器人手术机器人手术机器人手术机器人
背景情况:
- 机器人辅助全膝关节整形术 (RA-TKA) 允许独立的股骨假肢定位,通常是曲的.
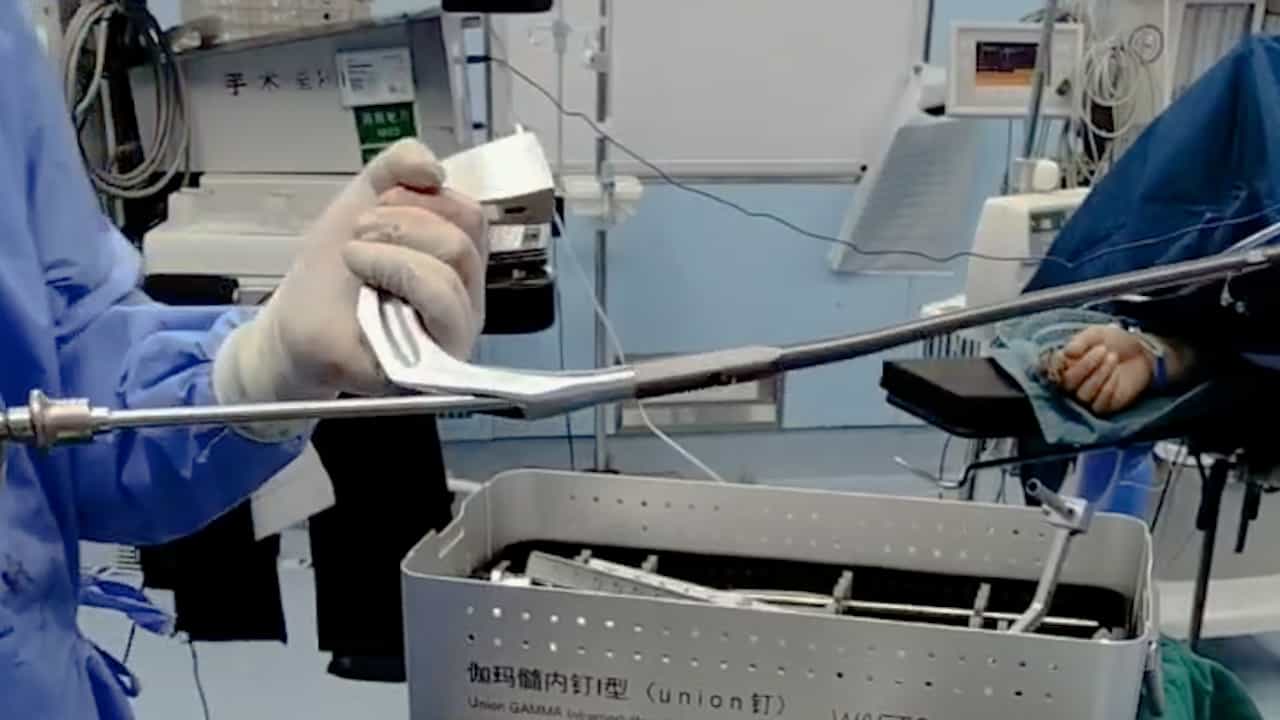
- 在RA-TKA中,大腿部部件的曲可以将后向逆行内髓指甲 (rIMN) 起点从后部移动.
- 这种位移可能会在周围假肢骨折 (PPFx) 固定过程中加剧hyperextension变形.
研究的目的:
- 为了研究RA-TKA期间的股骨部件曲和rIMNs的斜腰轨迹角度之间的关系.
- 测试假设增加的股骨部件曲导致更大的指甲角.
主要方法:
- 这是一项单一中心的观察性研究,对111名接受初级RA-TKA的患者进行了观察.
- 在手术中使用CT扫描来获得大腿部植入物的特征.
- 图像J软件测量了rIMN的斜腰轨迹角度,并将它们与10毫米和12毫米指甲的股骨部件曲相关联.
主要成果:
- 发现大腿部部件曲和rIMN斜腰轨迹角度之间存在显著的线性相关性 (p < 0.001).
- 对于每增加1.0°的股骨部件曲,两个指甲大小的平均斜视角增加0.50°.
- 平均部件曲为5.87°,指甲的平均斜角为9.83° (10mm) 和11.43° (12-mm).
结论:
- 在RA-TKA中,大腿部部件的曲与rIMN的斜腰轨迹有线相关.
- 这种关系对于理解远骨PPFx固定的潜在挑战至关重要.
- 未来的rIMN设计可能需要考虑组件曲以减轻超延伸变形.