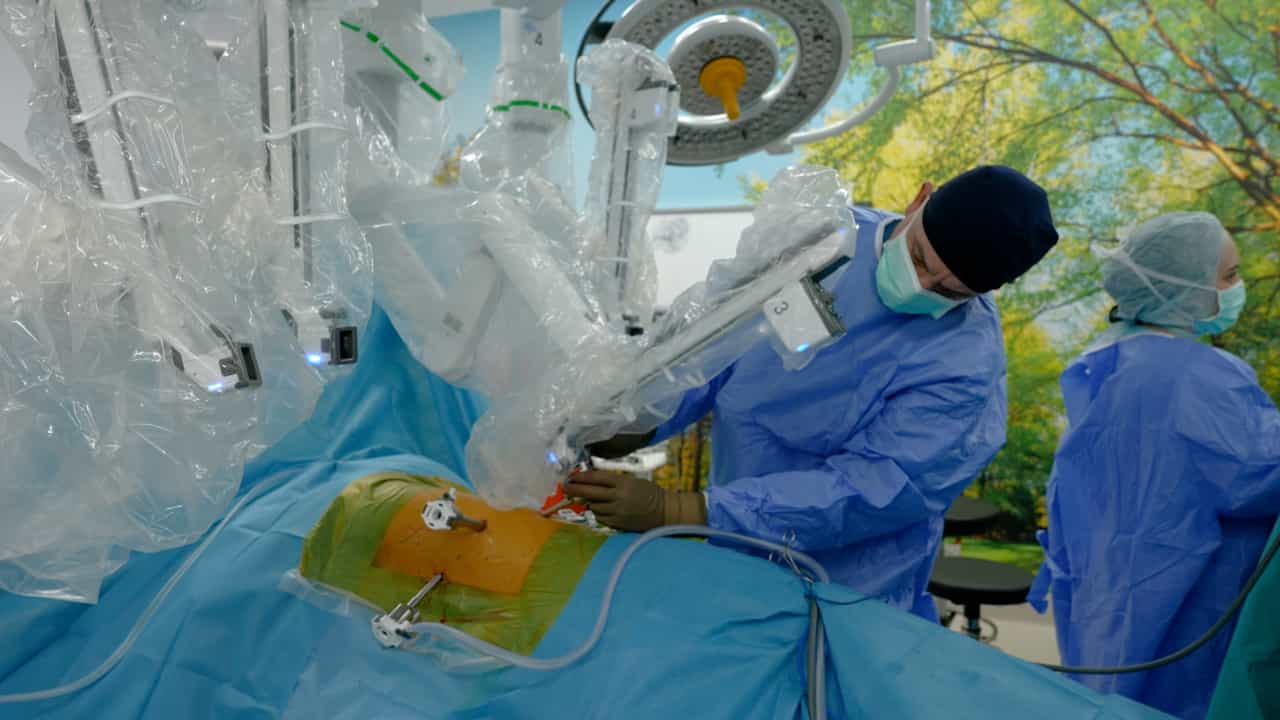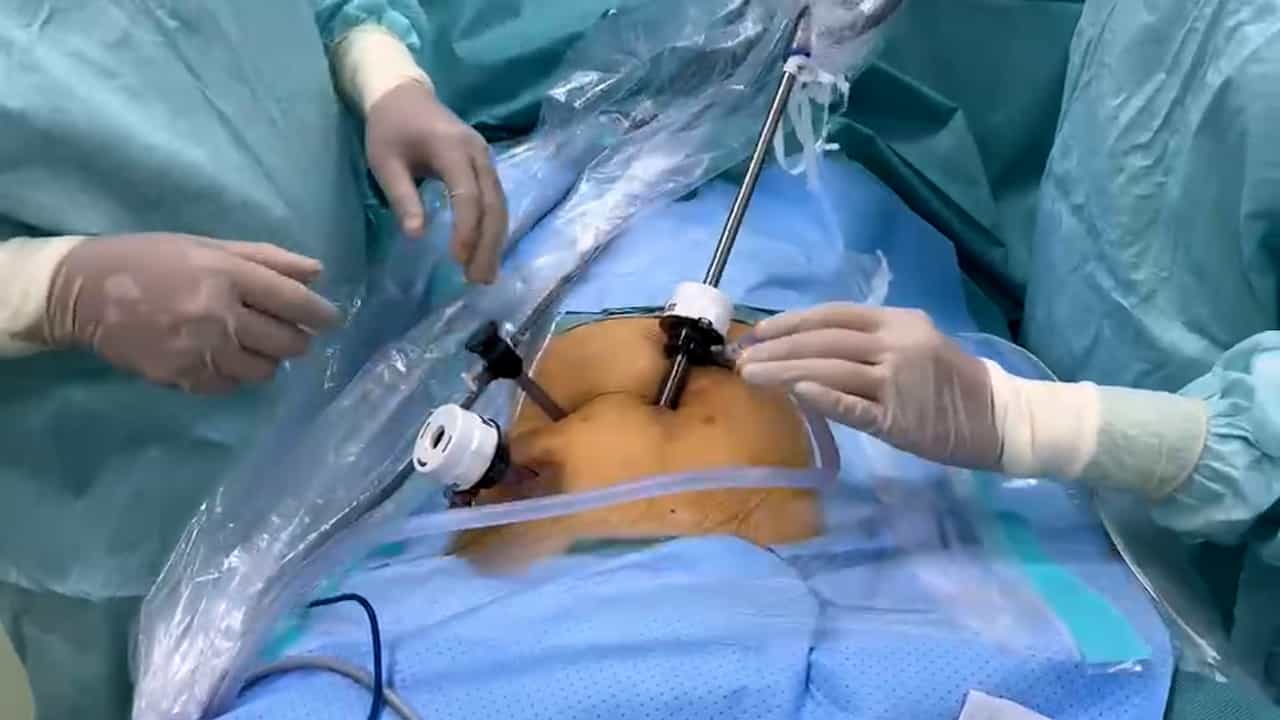
单端口与多端口机器人手术在泌尿瘤学:当前证据和未来方向的比较分析
Stamatios Katsimperis1, Lazaros Tzelves1, Georgios Feretzakis2
1Second Department of Urology, National and Kapodistrian University of Athens, Sismanogleio Hospital, 15126 Athens, Greece.
Cancers
|September 13, 2025

概括
单端口 (SP) 机器人手术在泌尿外科瘤学中为多端口 (MP) 系统提供了一个有希望的替代方案. 虽然SP系统面临技术挑战,但在某些情况下,它们的安全性和有效性相对较高,并有可能在未来取得进展.
科学领域:
- 泌尿外科瘤学 泌尿外科瘤学
- 微创手术是最少的侵入性手术.
- 机器人手术是一种机器人手术.
背景情况:
- 多端口 (MP) 机器人系统在泌尿外科瘤学中被广泛采用.
- 单端口 (SP) 机器人系统提供了一个潜在的替代方案,在2018年获得FDA批准,并在2024年获得CE标志.
研究的目的:
- 在泌尿外科瘤学中提供SP和MP机器人系统之间的全面比较.
- 为了检查SP和MP系统的术后结果,瘤疗效,术后恢复和并发症率.
- 探索与SP机器人手术相关的技术挑战和创新.
主要方法:
- 对当前文学进行叙述性回顾.
- 在激进前列腺切除,部分/激进切除和激进囊切除中,SP和MP机器人系统的比较.
- 对术后结果,瘤疗效,康复和并发症的分析.
主要成果:
- 脊椎外科手术带来了技术挑战,如受限三角化和学习曲线.
- 值得注意的是,这些创新包括穿越性前列腺切除术和后前逆门接入 (SARA) 方法.
- 在选定的情况下,SP系统表现出可比的安全性和有效性,在特定场景中具有潜在的优势.
- 像AI和AR这样的新兴技术可能会影响未来的SP平台.
结论:
- 尽管最初的局限性,但SP机器人手术在精选的泌尿瘤病例中是一种可行的替代方案.
- 持续创新,结构化培训和长期数据对于更广泛地采用SP系统至关重要.
- 在特定的解剖学背景下,SP平台可能会提供独特的好处.