
机器人辅助SEEG手术的新型非接触式注册方法的幻影和体内验证
Feng Hu1, Xinwei Li2, Shiqiang Wu1
1Department of Neurosurgery, Tongji Hospital, Tongji Medical College, Huazhong University of Science and Technology, Wuhan, China.
Chinese neurosurgical journal
|September 15, 2025

概括
对于机器人辅助立体外科手术而言,一种新的非接触式光学跟踪注册 (OTR) 方法与传统的骨信托注册 (CBR) 相比,大大减少了手术时间. 这种OTR方法保持了准确性,并简化了对立体电脑图 (SEEG) 程序的新用户的培训.
科学领域:
- 神经外科 神经外科
- 医疗机器人 医疗机器人
- 图像引导的手术 图像引导的手术
背景情况:
- 机器人辅助立体系统是立体电脑图 (SEEG) 手术的组成部分.
- 目前的骨信托登记 (CBR) 方法由于重复接触的要求而耗时.
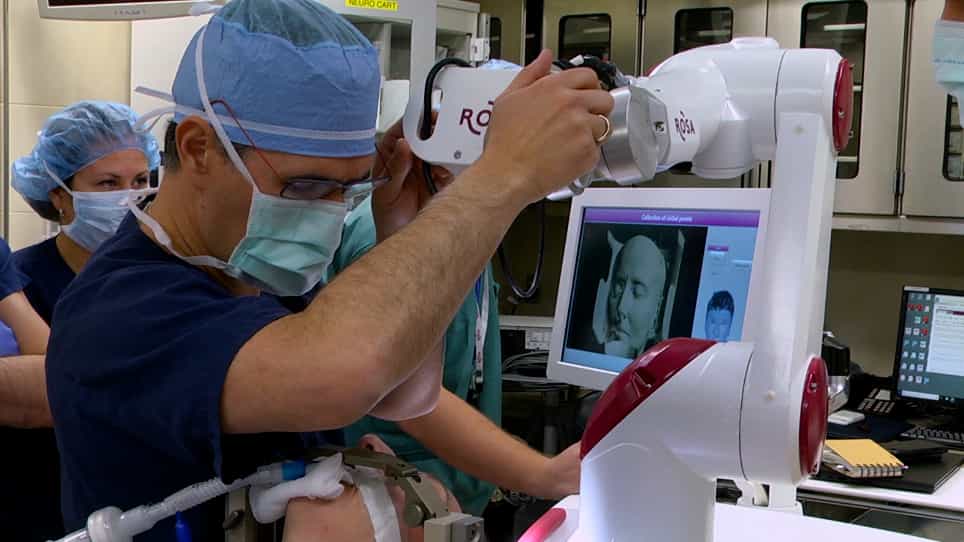
- 为SEEG提出了一种新的非接触式光学跟踪注册 (OTR) 方法.
研究的目的:
- 评估新型OTR方法的准确性和方便性.
- 将OTR与机器人辅助SEEG中的传统CBR方法进行比较.
- 评估OTR系统的新用户的学习曲线.
主要方法:
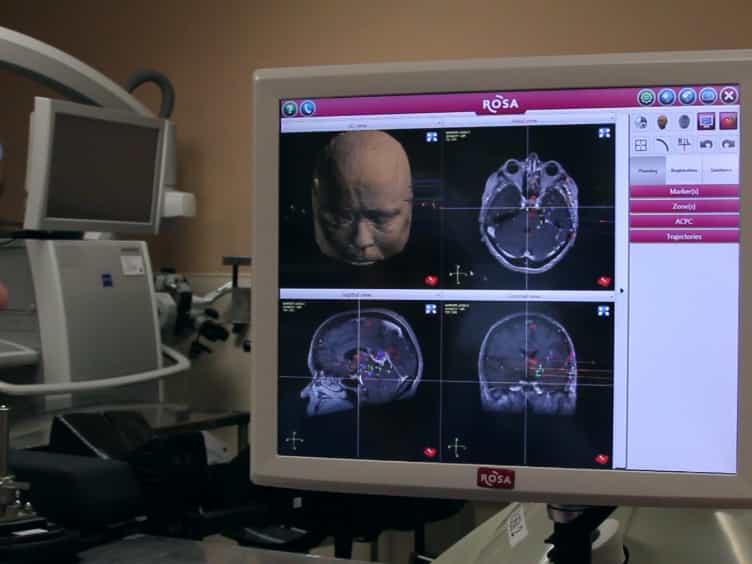
- 在头假象和12头猪 (6个CBR,6个OTR) 上进行了SEEG程序.
- 机器人辅助立体战术系统用于两种注册方法下的程序.
- 测量定位错误和时间消耗;进行学习曲线分析.
主要成果:
- OTR的平均定位误差为1.68±0.80毫米 (目标) 和0.76±0.39毫米 (入口).
- 对CBR的平均定位误差为1.49±0.79毫米 (目标) 和0.70±0.33毫米 (入口).
- OTR注册时间 (99.71±1.08秒) 比CBR (241.29±28.95秒) (p<0.001) 短得多.
- 新用户通过OTR比CBR更快地达到0.5毫米的输入误差.
结论:
- 无接触式OTR有效地减少了机器人辅助SEEG的注册时间.
- OTR的准确性与CBR方法相提并论.
- OTR 方法简化了程序,并缩短了新用户的学习曲线.