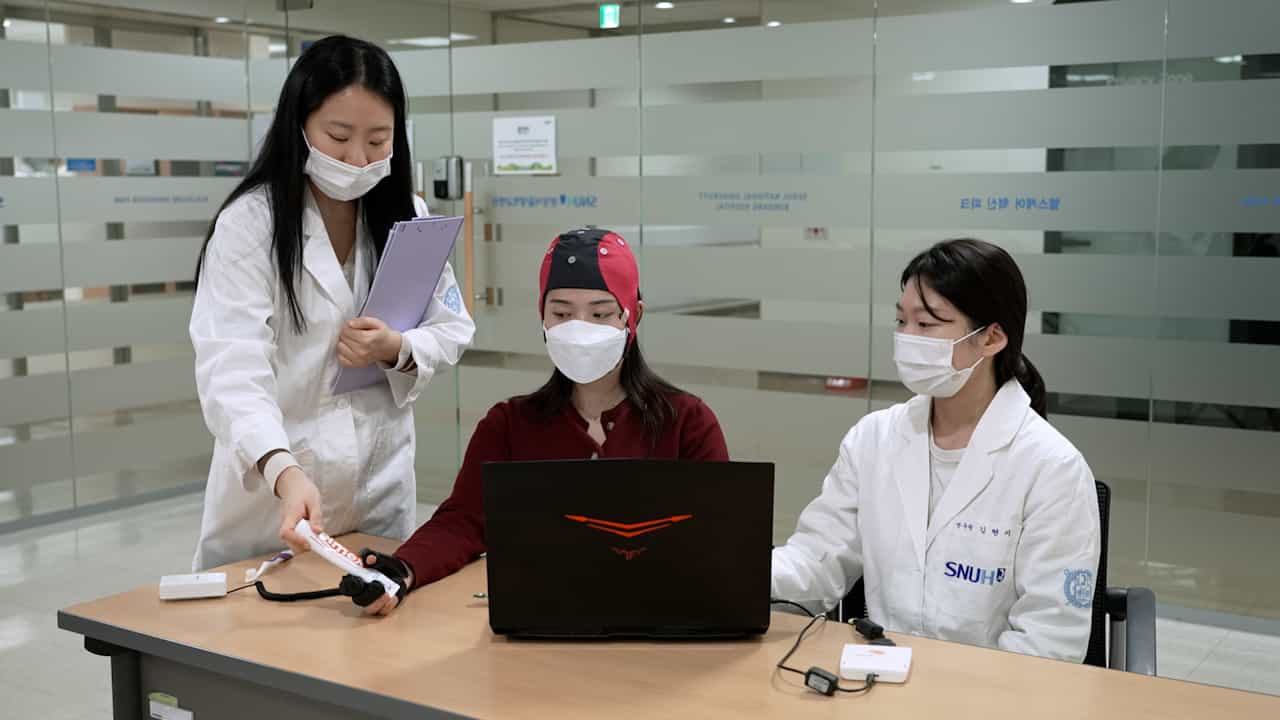

在健康和中风受影响的个体中,用BCI控制的机器人手臂持续接触和抓取

概括
这项研究引入了一种新的脑计算机接口 (BCI),使用运动成像 (MI) 和深度学习来控制辅助设备. 增强的BCI允许同时移动和点击,为运动障碍的用户提供复杂的任务.
科学领域:
- 神经科学和生物医学工程
- 信号处理和机器学习
背景情况:
- 非侵入性脑电脑接口 (BCI) 利用脑电图 (EEG) 信号来控制辅助设备.
- 目前基于EEG的BCI面临由于低信号噪声比和空间分辨率的限制,限制了复杂任务的执行.
研究的目的:
- 为基于EEG的BCI引入一种新的运动图像 (MI) 范式,采用类似于计算机鼠标的"点击"功能.
- 提高BCI系统的自由度,以实现更复杂的控制.
- 评估这种新范式在实现连续触及和抓取任务方面的有效性.
主要方法:
- 开发了一种运动图像 (MI) 范式,添加了一个"点击"信号,集成到2D运动BCI中.
- 深度学习 (DL) 的应用用于EEG数据的信号处理.
- 在线BCI任务涉及虚拟目标选择和使用机器人手臂对物理物体进行操纵,在健康受试者和中风幸存者身上进行了测试.
主要成果:
- 试验对象成功地同时使用增强的BCI控制了运动和点击.
- 平均有7个杯子被操纵 (抓住,移动,放置) 被试者使用机器人手臂在5分钟内.
- 这种模式促进了连续的触摸控制,超越了先前系统中离散动作选择的局限性.
结论:
- 拟议的MI范式通过添加关键的"点击"功能来显著增强基于EEG的BCI,从而增加了系统的灵巧性.
- 这一进步使得复杂的,连续控制机器人手臂的任务,如对象操纵,显示的承诺,现实世界的应用.
- 该研究强调了改进的BCI在临床和日常环境中有利于健康个体和运动障碍患者的潜力.
更多相关视频
 06:44
Development of a Novel Task-oriented Rehabilitation Program using a Bimanual Exoskeleton Robotic Hand
Published on: May 20, 2020
7.5K
 04:49
Author Spotlight: Enhancing Post-Stroke Upper Limb Rehabilitation with Robotic Technologies for Improved Motor Recovery and Functional Outcomes
Published on: September 6, 2024
1.4K