
在机器人手臂辅助全关节整形手术期间,对部缩试验进行了定量分析
David Fraser1,2, Julie F Vermeir1,2,3, Patrick B O'Connor2
1Orthopaedic Surgery, St Vincent's Private Hospital Northside, Chermside, Queensland, Australia.

概括
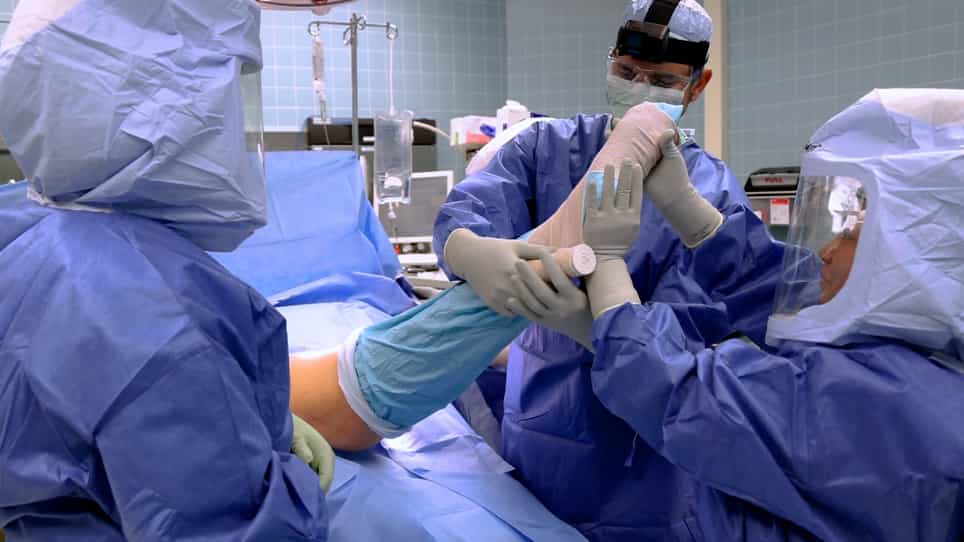
这项研究量化了机器人手臂辅助全关节整形术 (THA) 期间的软组织张力. 恢复关节偏移是关节稳定的关键,男性显示较高的张力测量.
科学领域:
- 整形外科手术 整形外科手术
- 机器人在医学中的机器人
- 生物机械分析 生物机械分析
背景情况:
- 舒克测试是一种主观的软组织紧张度测量,用于整部关节整形手术 (THA).
- 需要对机器人手臂辅助THA期间软组织紧张的客观量化.
研究的目的:
- 在机器人手臂辅助的THA中引入和量化shuk长度向量大小.
- 为了确定影响Shuck长度向量大小的因素.
主要方法:
- 使用Mako机器人手臂辅助系统对95个主要THA进行前性队列研究.
- 手术数据和手术内软组织张力测量的探索性分析.
主要成果:
- 平均长向量大小为8.7毫米.
- 雄性比雌性表现出明显更高的长向量大小 (p=0.017).
- 增加的部偏移和部长度显示出与部长度向量的强反相关性 (p<0.001,p=0.004).
结论:
- 软组织张力可以在机器人辅助的THA过程中使用沙克测试来量化.
- 恢复部偏移对于优化关节稳定性至关重要.
- 进一步的研究应该确定可接受的长向量大小值.