
具有钻探感应双重功能的磁性微机器人,用于深部气管微解剖的有针对性的活检
Yong Wang1,2, Dongdong Jin2, Xiaoxia Liu2
1Key Laboratory of Clinical Laboratory Diagnostics ( Chinese Ministry of Education), College of Laboratory Medicine, Chongqing Medical University, Chongqing, 400016, China.
Advanced materials (Deerfield Beach, Fla.)
|September 23, 2025

概括
一个新的微机器人平台使精确的,最少的侵入性肺活检能够用于早期肺癌诊断. 这项技术整合了组织采样和生物传感,在区分癌症和健康肺组织方面实现了高准确性.
科学领域:
- 生物医学工程 生物医学工程
- 纳米技术纳米技术
- 医学诊断 医学诊断 医学诊断
背景情况:
- 传统的活检是侵入性的,并且具有有限的深层组织接入.
- 早期肺癌诊断至关重要,但目前的方法具有挑战性.
研究的目的:
- 开发一个多功能微型机器人平台,用于针对性的深部肺病变活检.
- 整合组织采样和生物传感用于早期肺癌诊断.
主要方法:
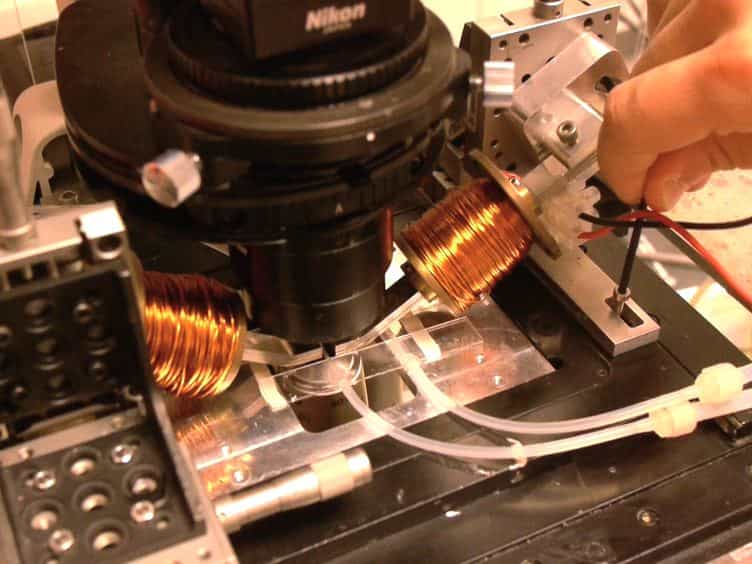
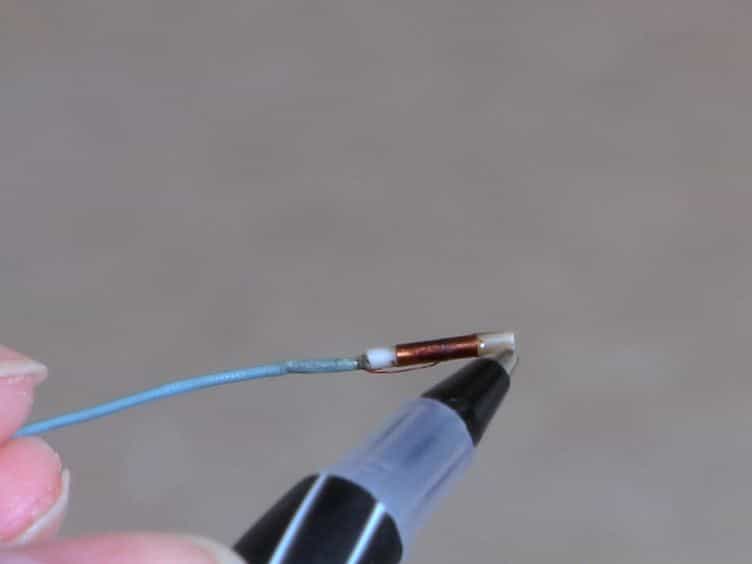
- 设计了一个带有黄金纳米尖的磁性驱动的圆螺旋微机器人.
- 通过气管镜和光镜的磁导航引导了微型机器人.
- 进行了按需的组织采样和检索.
- 表面增强的拉曼散射 (SERS) 光谱法用于生物标志物分析.
- 开发了一个深度学习模型 (卷积神经网络) 用于组织分类.
主要成果:
- 微机器人成功地在ex vivo和in vivo模型中导航和取样病变.
- 通过SERS光谱,可以快速识别生物标志物和组织.
- 深度学习模型在3分钟内实现了超过94.3%的准确性,将癌症与健康的肺组织区分开来.
结论:
- 微机器人平台为肺活检提供了一种非侵入性和精确的方法.
- 这项技术显著改进了用于早期肺癌检测的传统活检技术.