
3D光学证实睡眠深度大脑刺激器植入的技术和准确性:一个案例系列
Saar Kariv1, Sahil Chilukuri, Jordan Iordanou
1Department of Neurological Surgery, University of Texas Southwestern Medical Center, Dallas, Texas, USA.
Operative neurosurgery (Hagerstown, Md.)
|September 23, 2025

概括
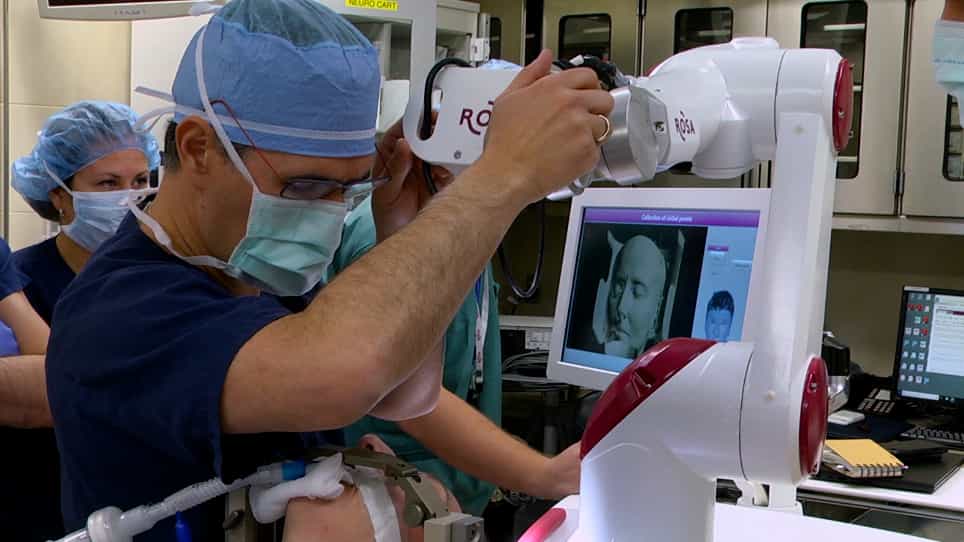
这项研究引入了一种新的深度睡眠大脑刺激 (DBS) 技术,使用机器人C-ARM 3D光学. 该方法证明了精确的位和高效的手术时间,为DBS手术提供了可行的替代方案.
科学领域:
- 神经外科 神经外科
- 医疗技术 医疗技术 医学技术
- 机器人技术 机器人技术 机器人技术
背景情况:
- 清醒时的深度大脑刺激 (DBS) 与更长的手术和患者的不适有关.
- 在全身麻醉下以成像指导的睡眠DBS是一种有效的替代方案.
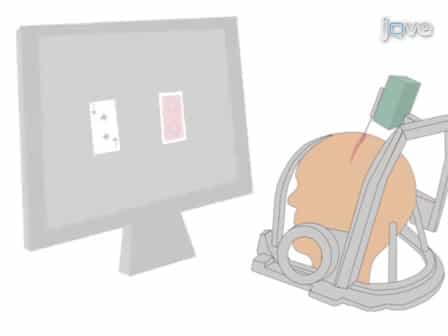
- 开发了一种新的睡眠DBS植入技术,使用Leksell立体和ARTIS Pheno机器人C-ARM与手术内3D光镜 (C-ARM 3DF) 进行植入.
研究的目的:
- 描述和评估一种新的睡眠DBS植入技术的准确性和可行性.
- 评估使用机器人C-ARM与手术内3D光镜用于睡眠DBS的疗效.
主要方法:
- 对9名接受睡眠DBS植入的患者进行了回顾性审查.
- 使用了莱克塞尔立体图形框架和手术内C-ARM 3DF.
- 用手术后的CT扫描来量化笛卡尔和辐射误差,将计划的领先坐标与实际的领先位置进行比较.
主要成果:
- 平均笛卡尔误差为1.25 ± 0.62毫米;平均辐射误差为0.78 ± 0.31毫米.
- 与术后CT相比,手术内C-ARM 3DF显示了1.00 ± 0.80毫米的平均笛卡尔偏差.
- 平均手术时间为105.44±45.92分钟,双边病例平均为122.57±35.51分钟,单边病例平均为45.50±7.78分钟.
结论:
- 使用这种技术的睡眠DBS植入实现了与既定方法相比的准确性.
- 该技术是高效和可行的.
- 这种方法可能是一个可行的替代方案,为中心的访问3D光镜成像.