用Hugo-RAS系统进行机器人辅助的背肌假体 Hernia修复 (r-TARUP):病例系列和技术
Richard Sassun1, Pietro Achilli2, Lorenzo Morini2
1University of Milan.
Surgical laparoscopy, endoscopy & percutaneous techniques
|September 24, 2025

概括
梅特罗尼克的Hugo RAS系统是机器人跨腹肌背肌假体 (r-TARUP) 腹修复的可行替代方案. 这一案例系列表明,Hugo RAS系统对r-TARUP来说是可行的和安全的,并且有短期结果的希望.
科学领域:
- 最少的侵入性手术是最少的侵入性手术.
- 机器人手术是一种机器人手术.
- 腹壁的重建 腹壁的重建
背景情况:
- 机器人平台增强复杂的腹腔修复技术,如机器人跨腹肌背肌假体 (r-TARUP).
- 梅特罗尼克的Hugo RAS系统为r-TARUP的达芬奇系统等传统平台提供了替代方案.
- 本研究详细介绍了第一个使用标准化技术对Hugo RAS系统的r-TARUP的案例系列.
研究的目的:
- 介绍第一个使用Medtronic Hugo RAS系统进行机器人跨腹肌背肌假体 (r-TARUP) 的案例系列.
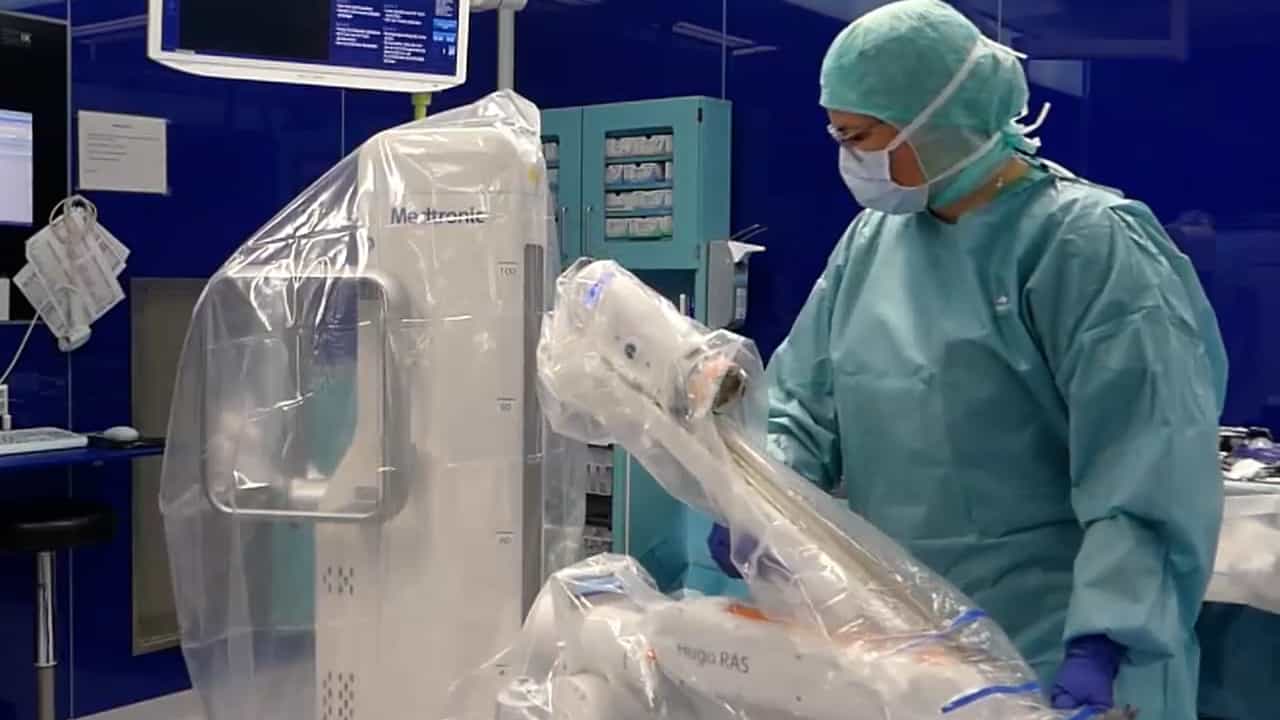
- 详细介绍r-TARUP与Hugo RAS系统的操作设置,技术考虑和初始结果.
- 评估Hugo RAS系统用于腹修复的可行性和安全性.
主要方法:
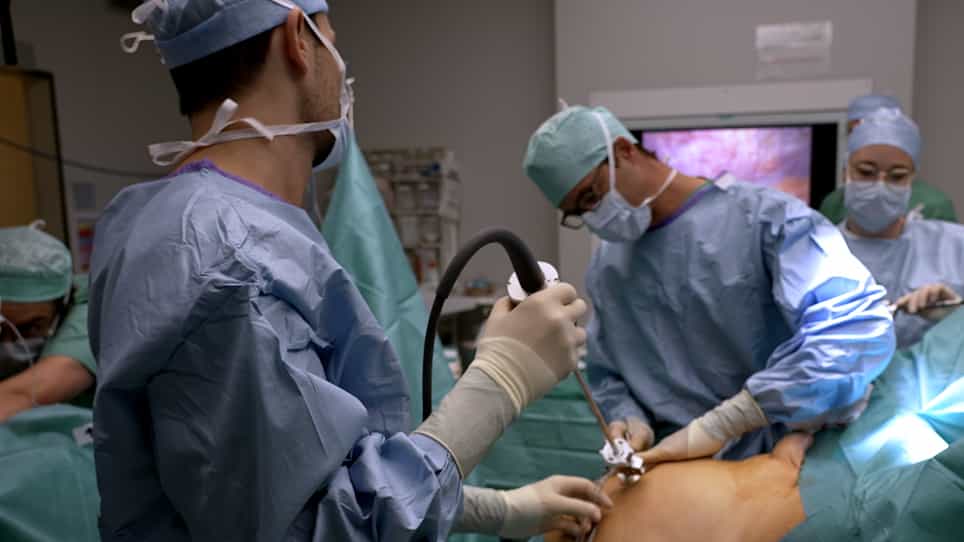
- 在2024年9月至2025年2月期间,使用Medtronic Hugo RAS系统进行了30次r-TARUP手术.
- 手术技术涉及侧向逆肌的方法, ipsilateral 后方直肠外套的关闭,以及网格的放置.
- 术前评估包括成像和风险因素优化,术后随访评估并发症和复发.
主要成果:
- 平均的尺寸为3.1厘米宽和2.6厘米长;直肠扩张修复在57%的病例中进行.
- 平均手术和对接时间分别为190.6分钟和15.3分钟;两个病例需要转换为腹腔镜.
- 在平均3.6个月的随访期间,没有观察到任何并发症或复发.
结论:
- 梅特罗尼克的Hugo RAS系统对r-TARUP来说是可行的和安全的,并显示出有希望的短期结果.
- 结果与其他机器人平台相似,这表明Hugo RAS系统是腹修复的可行替代方案.
- 雨果RAS系统为复杂的机器人腹腔修复程序提供了技术灵活性.