
在机器人辅助子宫切除术中使用Saroa外科系统的初始经验:第一个临床病例系列和触觉反评估
Noriko Oshima1, Naoyuki Yoshiki1, Yusuke Kohri1
1Department of Obstetrics and Gynecology, Institute of Science Tokyo, Tokyo 113-8510, Japan.
Medicina (Kaunas, Lithuania)
|September 27, 2025

概括
萨罗阿手术系统是一款具有触觉反的新型机器人,在首次用于机器人辅助子宫切除的临床应用中被证明是可行的和安全的. 外科医生报告说,在妇科手术期间,精度提高,受伤风险降低.
科学领域:
- 最少侵入性的手术
- 手术机器人手术机器人手术机器人手术机器人
- 妇科瘤学 妇科瘤学
背景情况:
- 机器人系统提高了手术的精度,但往往缺乏触觉反,而且成本高昂.
- 萨罗亚系统提供了一个紧的,气动驱动的解决方案,集成实时触觉反.
- 这项研究标志着Saroa系统在妇科手术中的初步临床评估.
研究的目的:
- 评估Saroa手术系统的可行性,安全性和可用性.
- 为了评估系统在机器人辅助子宫切除术中的性能.
- 探索触觉反对手术精度的影响.
主要方法:
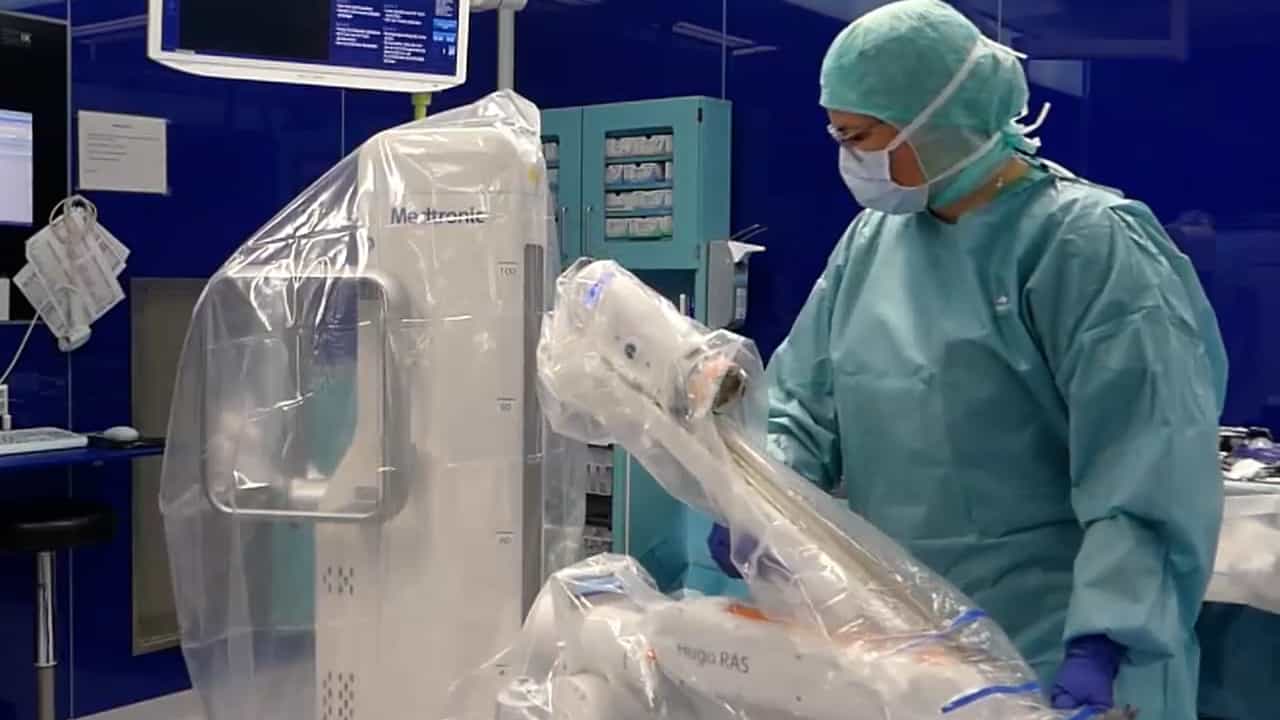
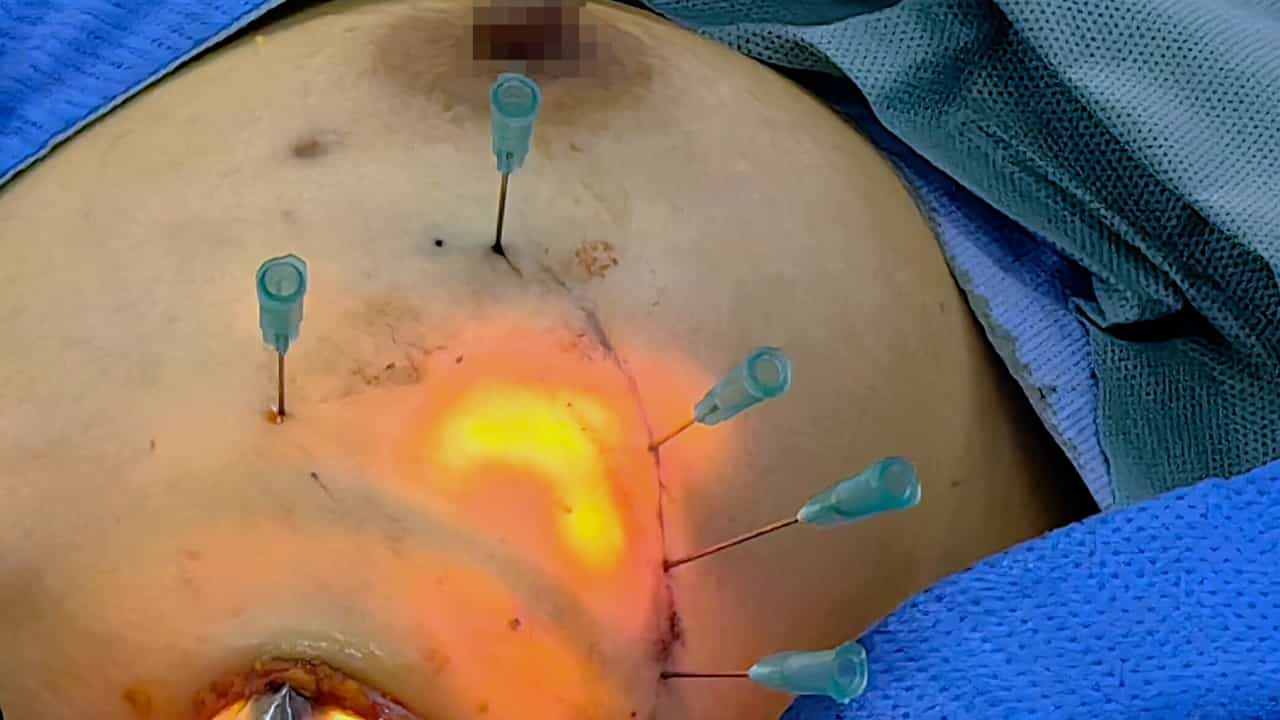
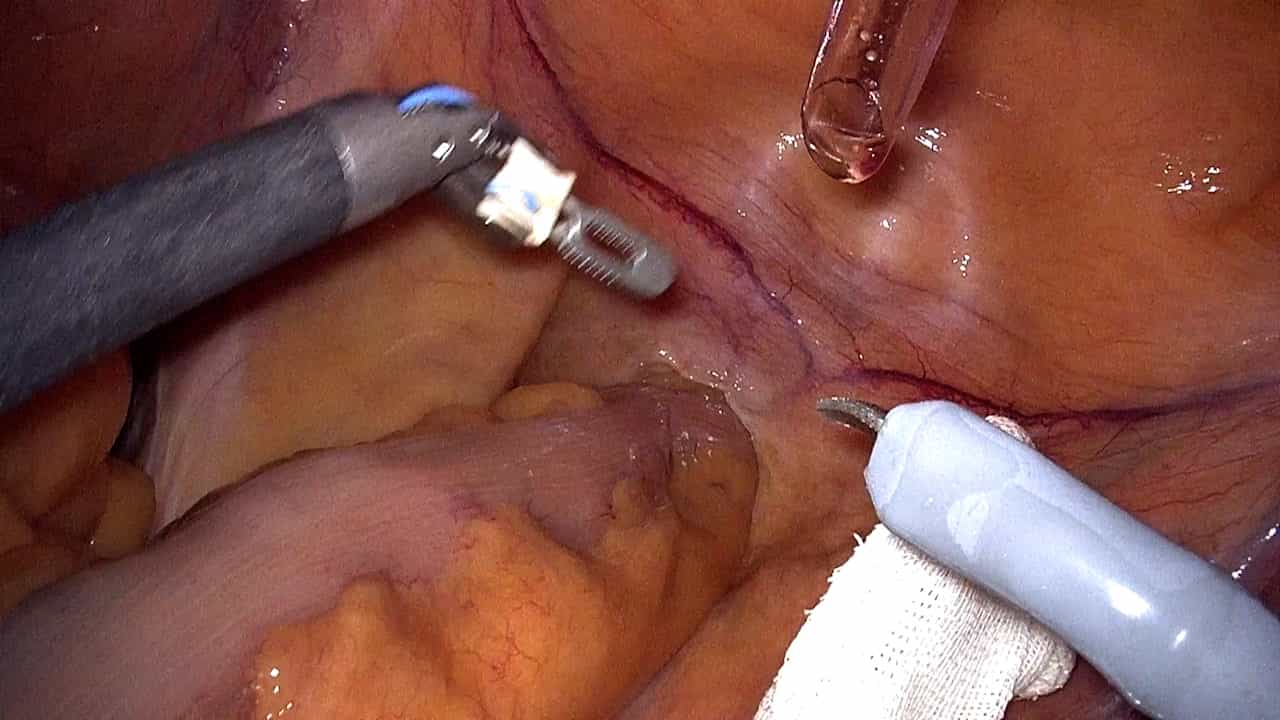
- 五名患者使用Saroa系统进行了机器人辅助的腹腔镜全腹切除术.
- 记录了临床结果,设置/控制台时间和估计的血液损失.
- 收集了外科医生对系统可用性和性能的反.
主要成果:
- 所有五次子宫切除术都成功完成,没有手术后的并发症.
- 中位数设置时间为12分钟,中位数控制台时间为211分钟,中位数血液损失为80毫升.
- 外科医生报告说,由于触觉反,组织操纵的精度提高了,降低了感知到的受伤风险.
结论:
- 萨罗阿手术系统证明了机器人辅助子宫切除术的可行性和安全性.
- 实时触觉反可以提高妇科手术的手术性能和精度.
- 需要进一步进行客观性绩效评估的大规模研究.