在小儿外科医生中,hinotoriTM机器人系统的初步适应和手术性能,机器人暴露最小
Serena Iwabuchi1, Yuichi Okata2, Yasuyuki Kameoka1
1Division of Pediatric Surgery, Department of Surgery, Kobe University Graduate School of Medicine, 7-5-2 Kusunoki-Cho, Chuo-Ku, Kobe, 650-0017, Japan.
Pediatric surgery international
|October 2, 2025

概括
与传统方法相比,hinotoriTM系统在儿科腹腔镜中表现出更好的接精度. 这种机器人系统显示出在微创手术中提高训练和安全性的潜力.
科学领域:
- 最少侵入性的手术
- 儿科手术 儿科手术
- 机器人手术 机器人手术
背景情况:
- 儿科腹腔镜带来了技术和人体工程学方面的挑战.
- 机器人辅助手术为复杂的手术提供了潜在的解决方案.
研究的目的:
- 评估hinotoriTM系统在儿科腹腔镜中的有效性.
- 将可用性,接精度和应激反应与传统腹腔镜进行比较.
主要方法:
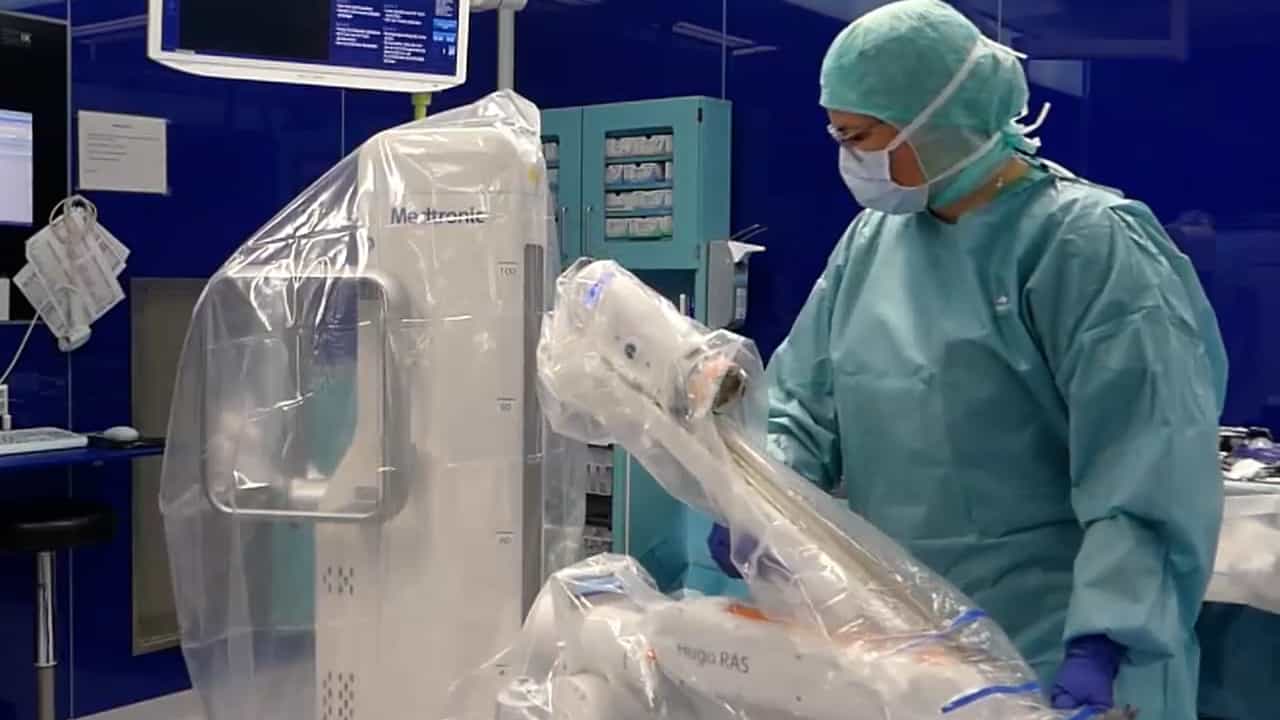
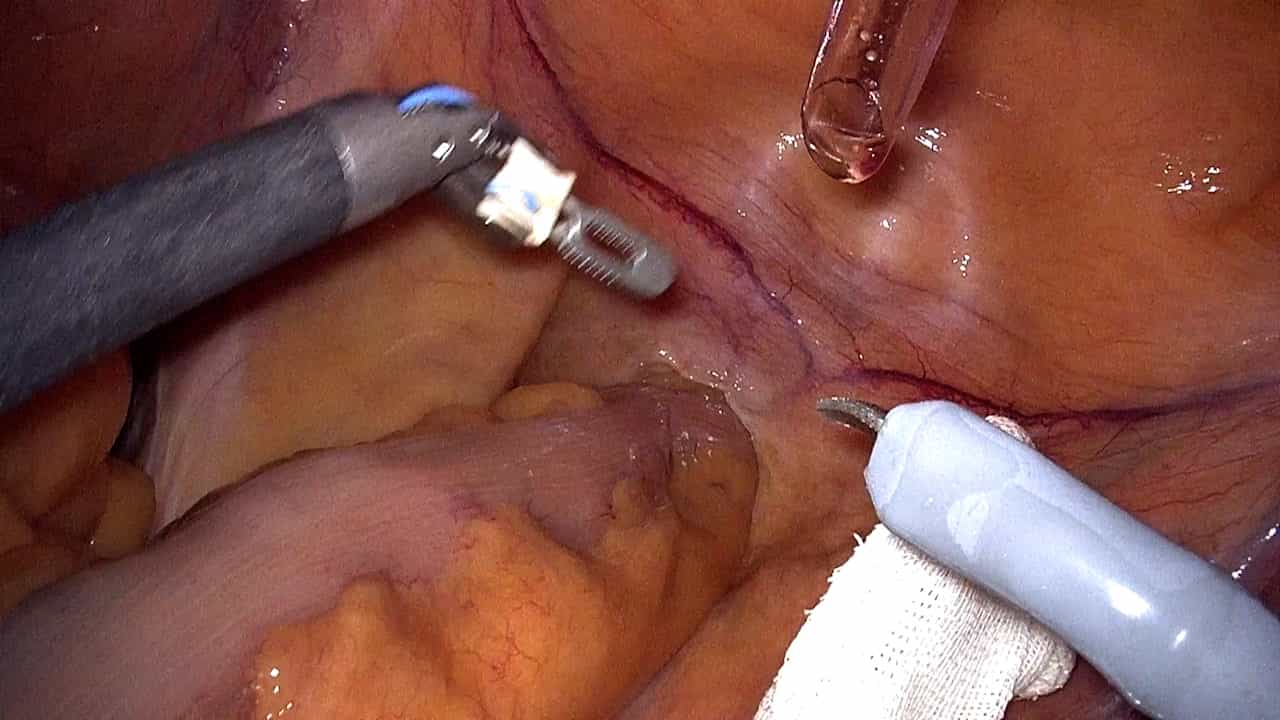
- 十名外科医生使用机器人和腹腔镜方法在模拟的婴儿腹部中进行了钉子转移和合.
- 通过 laparoscopic surgery (fls) 的基本原理得分和a-lap mini平台来评估表现.
- 测量了生理压力和主观疲劳.
主要成果:
- 机器人辅助 (Robo) 和腹腔镜 (Lap) 方法之间的可比性转移得分.
- 机器人 suturing 显示出更好的空气泄漏阻力,更小的伤口开口,和更少的碰撞.
- 压力和疲劳没有显著差异,但趋势有利于机器人协助.
结论:
- 只有极少机器人经验的外科医生可以通过hinotoriTM获得更高的接精度.
- 该系统为培训提供了直观的可用性和潜在的安全益处.
- 建议在更大的队列中进一步验证.