
用于水下触摸传感和指关节曲监测的TPU/MOF电复合膜
Quanyu Wang1, Zichao Wang1, Wenshuai Tian1
1Marine Engineering College, Dalian Maritime University, Dalian, 116026, China.
Small (Weinheim an der Bergstrasse, Germany)
|October 9, 2025

概括
这项研究介绍了一种由TPU和MOFs-801.1制成的新型水下柔性触摸传感器. 这种自动供电的传感器有效地测量压力和位置,即使在深海深处.
科学领域:
- 材料科学 材料科学 材料科学
- 机器人技术 机器人技术 机器人技术
- 传感器技术 传感器技术
背景情况:
- 灵活的触觉传感器在深海应用中面临挑战,原因是水密封和液压压力效应.
- 现有的传感器在极端水下条件下经常发生故障或退化,从而限制了它们的实用性.
研究的目的:
- 为水下环境开发一种自动供电,压力平衡的柔性触觉传感器.
- 为了在具有挑战性的深海条件下实现同时压力和位置传感.
主要方法:
- 使用热塑性聚氨弹性体 (TPU) 和金属有机框架 (MOFs-801) 制造一个电纳米纤维薄膜.
- 利用基于在施加压力下不同离子运动速度的离子电流生成来进行传感.
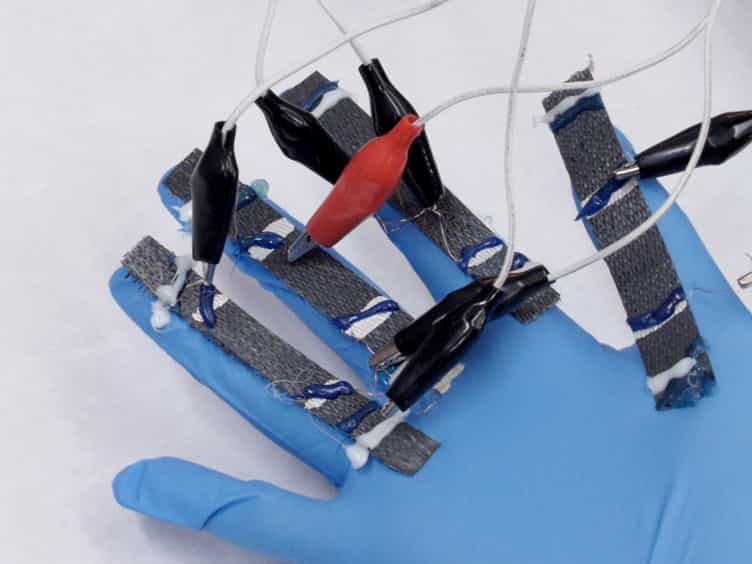
- 在不同压力下测试传感器性能,碳基度和拉伸长度.
主要成果:
- 传感器表现出增加的信号大小与更高的压力,碳酸基度和拉伸长度.
- 信号的方向和大小取决于片的压力或拉伸位置.
- 达到1.31kPa-1的最大灵敏度,快速响应/恢复时间 (0.16s/0.51s) 和超过1400个周期的稳定性.
- 在100米水深证明了最小的信号降解 (10.38%) 和成功的物体形状差异化.
结论:
- 开发的TPU/MOFs-801传感器是一个强大的,自动供电的解决方案,用于水下触觉传感.
- 它克服了深海环境中传统传感器的局限性.
- 潜在的应用包括水下机器人和探索,需要精确的触觉反.