
头部安装的混合现实平台用于微创胆囊切除术中的机器人灵活内镜控制:动物可行性研究
Xinan Sun1,2, Jiaxuan Xin3, Zhikang Ma2
1The Open University of China, 75 Fuxing Road, Haidian District, Beijing, 100039, China.
Journal of robotic surgery
|October 9, 2025

概括
微视,一个新的机器人内镜平台,使用头部运动来控制摄像机,大大减少了机器人手术中的操作时间和助理通信. 这一创新提高了手术效率和可视化.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 最少侵入性的手术
- 手术技术 手术技术
背景情况:
- 内镜摄像头控制是机器人手术的一个瓶,通常需要助理并破坏工作流程.
- 目前的方法依赖于手动操纵或辅助控制,限制了外科医生的自主性和效率.
研究的目的:
- 开发和评估MicroVision,一个用于直观摄像机控制的机器人内镜平台.
- 评估MicroVision对手术效率,可视化和工作流程连续性的影响.
主要方法:
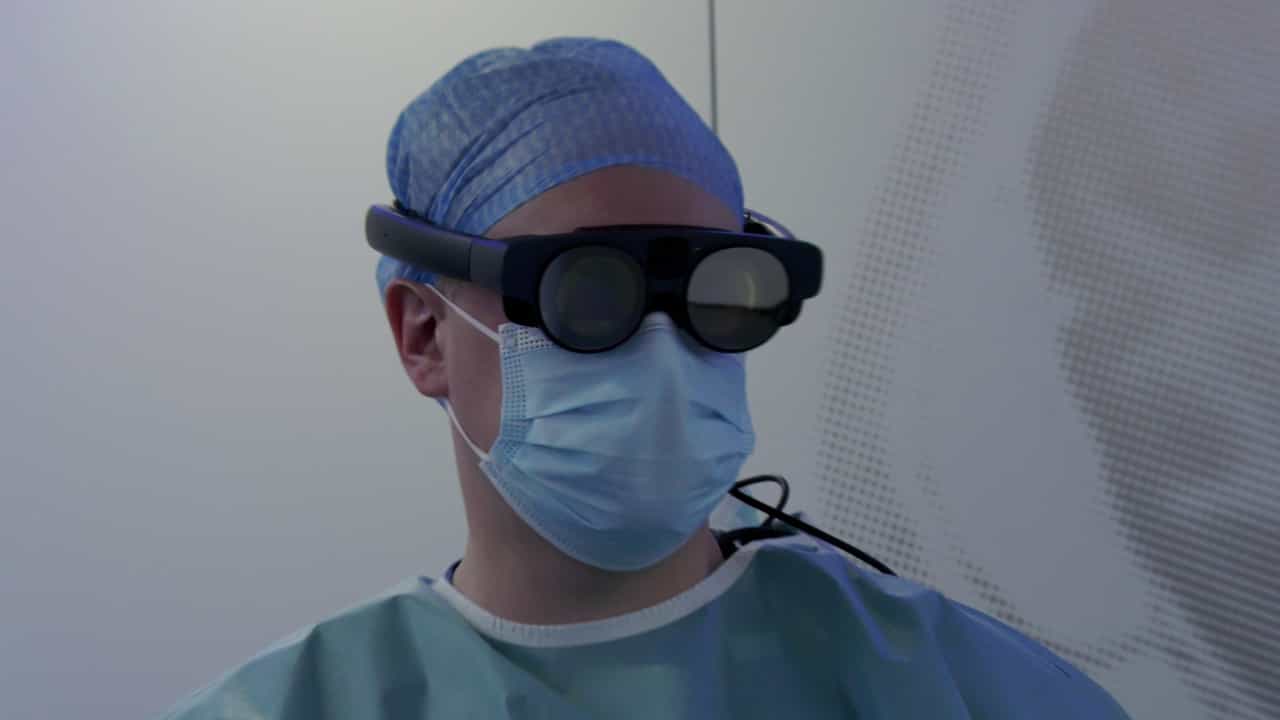
- 开发了MicroVision,这是一个带有6DOF灵活双眼内镜和头部安装混合现实接口的机器人平台.
- 将自然的头部运动转化为实时的视角调整.
- 在猪胆囊切除模型 (n=10) 中,MicroVision与传统腹腔镜进行了比较.
主要成果:
- 对摄像头助理的口头指令从每项程序的15.3下降到0.2 (P < 0.001).
- 平均操作时间从74.8分钟减少到66.0分钟 (P = 0.038).
- 摄像机的运动减少了>70%,手术期间流血减少了近25%.
结论:
- 在机器人手术中,MicroVision显著提高了手术效率,可视化和工作流程可靠性.
- 该平台提供直观的控制和稳定的可视化,即使在狭窄的空间.
- 微视觉显示出在微创手术中提高安全性和结果的潜力.