
在管理化道中,机器人引导访问空洞准备的准确性:一个体外研究
Yuchen Liu1, Chen Liu1, Shizhu Bai1
1State Key Laboratory of Oral & Maxillofacial Reconstruction and Regeneration, National Clinical Research Center for Oral Diseases, Shaanxi Key Laboratory of Stomatology, Digital Dentistry Center, School of Stomatology, The Fourth Military Medical University, Xi'an, Shaanxi, P. R. China.
International endodontic journal
|October 10, 2025

概括
一个机器人系统的准确性与静态指南相提并论,用于准备化道的入口腔. 这种机器人方法显著优于动态导航,为具有挑战性的根管治疗提供了更高的精度.
科学领域:
- 牙周内科医院 牙周内科医院 牙周内科医院
- 牙科机器人 牙科机器人
- 计算机辅助植入学 计算机辅助植入学
背景情况:
- 脉通道消灭在牙周内接入方面带来了挑战.
- 准确的进入腔的准备对于成功的根管治疗至关重要.
- 导航导航系统旨在提高牙科手术的精度.
研究的目的:
- 为了比较一个机器人系统的准确性,以引导入口腔准备化道与静态和动态引导方法.
- 为了评估通道腔准备中的冠状,顶点和角度偏差.
主要方法:
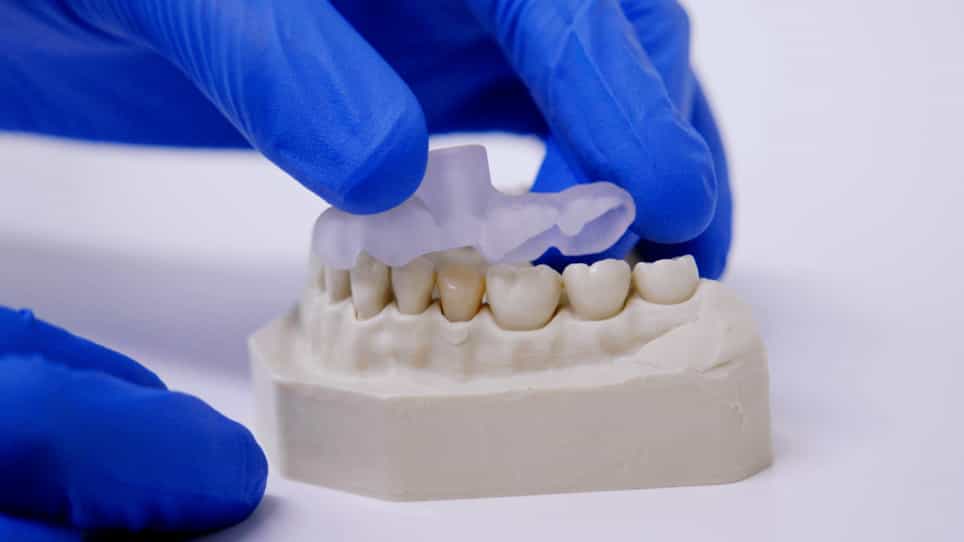
- 使用了带有化道的三维打印下模型.
- 使用机器人引导,静态引导和动态引导系统进行了接入腔的准备工作.
- 统计分析包括ANOVA和回归模型来比较偏差.
主要成果:
- 机器人引导和静态引导系统成功地定位了所有通道.
- 动态引导系统导致了2个根穿孔.
- 与静态引导小组相比,机器人系统的准确性没有显著差异,但在减少顶点和角度偏差方面,它比动态引导小组准确得多.
结论:
- 机器人系统的准确性与静态指南相提并论,用于在化道中准备导入空洞.
- 在这种应用中,机器人系统的性能明显优于动态导航.
- 建议进行进一步的临床验证,以确认这些发现.