多步骤的意图估计引导的自适应性被动控制安全意识的物理人机协作
IEEE transactions on cybernetics
|October 10, 2025

概括
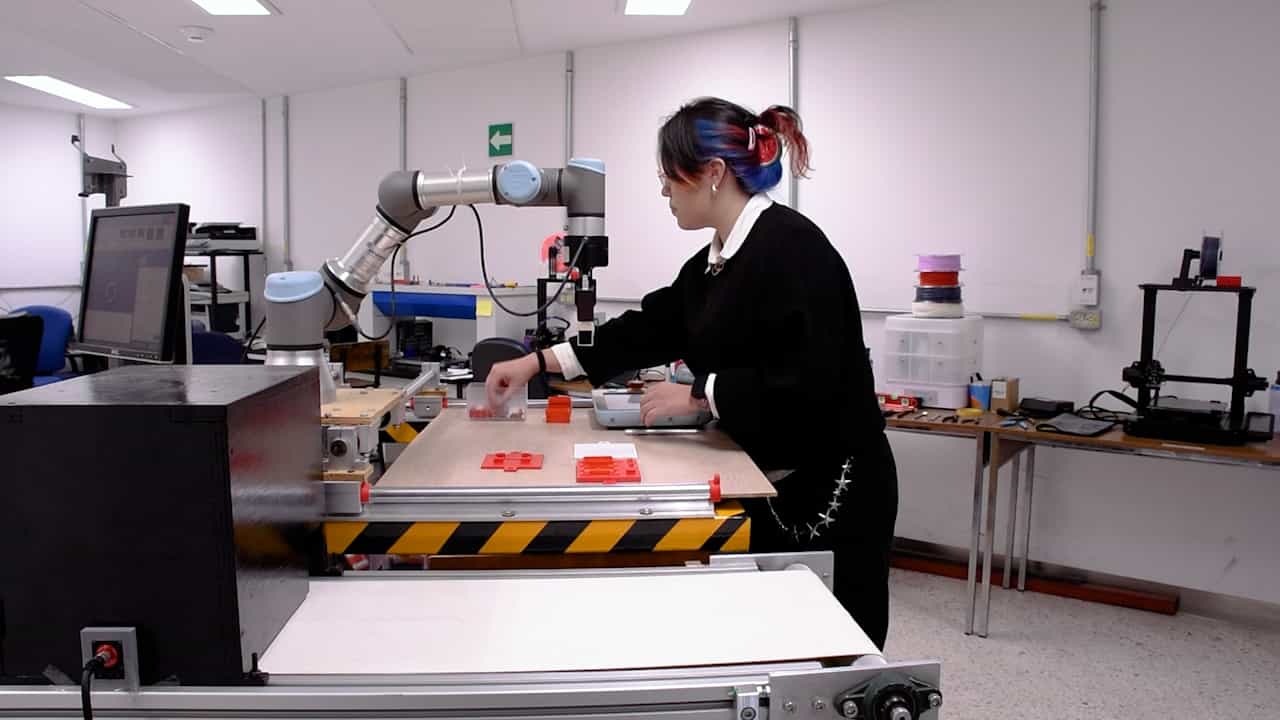
这项研究引入了一个新的适应性控制框架,用于物理人机协作 (pHRC). 它通过准确预测人类的意图和实时调整机器人的行为来提高安全性和效率.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 人工智能的人工智能
- 控制系统 控制系统
背景情况:
- 物理人机协作 (pHRC) 需要高度的安全性和效率.
- 准确的人类意图估计和稳定的自适应控制是pHRC的关键挑战.
研究的目的:
- 开发一种新的双循环自适应性被动控制框架,用于安全意识高效的pHRC.
- 改善人机分歧减少和机器人协助水平.
主要方法:
- 一个双循环框架,外部循环的人类意图估计和内部循环自适应性被动控制.
- 外环:基于变压器的人类意图估计器 (THIE) 与有条件变量自编码器 (CVAE) 进行多步预测.
- 内循环:基于目标导向的强化学习 (GoRL) 的自适应阻抗控制和基于能源的被动模型预测控制 (ET-PMPC).
主要成果:
- 拟议的框架显著提高了意图估计的准确性和机器人协助水平.
- 实验结果表明,与最先进的方法相比,性能优越.
- 该框架有效地平衡了分歧和援助,同时确保了安全.
结论:
- 新的框架促进了安全意识的高效物理人机器人协作.
- 它为基于人类意图的实时机器人行为调整提供了一个有希望的方法.
- 该系统在人机交互场景中提高了整体性能.