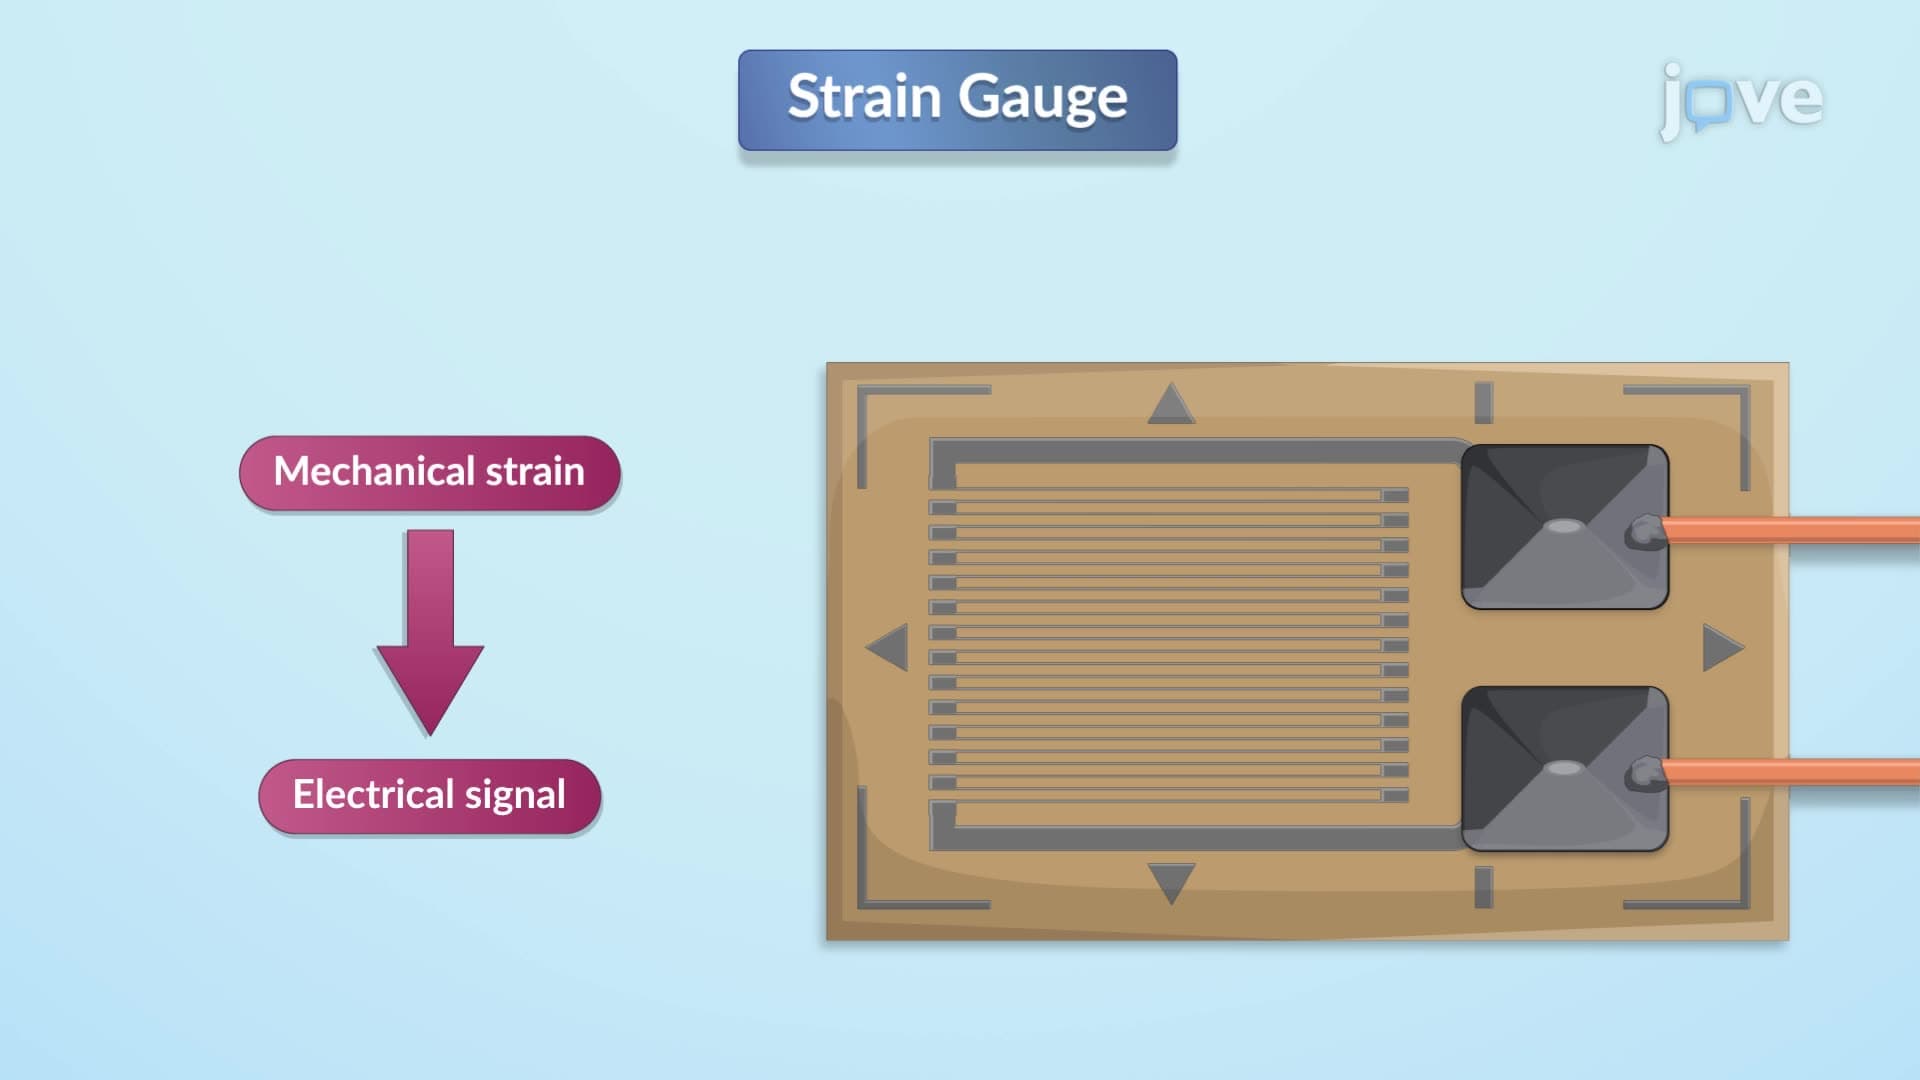

基于纤维布拉格格的剪贴式模块触觉传感附件的设计:理论建模和实验验证
Fengzhi Zhao1,2, Yan Feng1,2, Min Xu3
1Robotics Institute, School of Mechanical and Automotive Engineering, Shanghai University of Engineering Science (SUES), Shanghai 201620, China.
Sensors (Basel, Switzerland)
|October 16, 2025

概括
研究人员为机器人开发了一种多功能剪贴触摸模块,增强了机器人的传感能力. 这种模块化设计可以改善自动化系统的力和温度感知.
科学领域:
- 机器人和自动化机器人与自动化
- 传感器技术 传感器技术
- 视觉机械学 视觉机械学
背景情况:
- 模块化工具在机器人技术中很常见,但触摸感应仍然受到不可互换的定制传感器的限制.
- 对于自动化系统的可适应和普遍部署的触觉传感解决方案存在差距.
研究的目的:
- 开发一种新的剪贴触摸模块,以弥合机器人触摸感应方面的差距.
- 为模块化触觉感知创建可转移的设计和建模框架.
主要方法:
- 开发了一个剪贴模块,包括一个剪贴帽 (CC) 和一个插入式传感器核心 (PSC) 带有纤维布拉格网格 (FBG).
- 创建了一个光机械模型,将布拉格波长转移与外部力量联系起来.
- 通过实验验证该模型在两个配置 (PSC具有固体插入和空心PSC),分析灵敏度,线性和动态滞后使用度量Q.
主要成果:
- 光机械模型准确地预测了力量,在各种配置中错误率为<8%.
- 空洞PSC (案例II) 与实体插入PSC (案例I) 相比,提供高达两倍的力敏感性.
- 发现更软的固体插件可以增强触觉力感知,Case I保持R2>0.95线性.
结论:
- 剪贴式CC-PSC模块为各种机器人应用提供了一个快速交换的解决方案.
- 开发的设计和建模框架为自动化系统中普遍部署的触觉感知提供了一条途径.
- 模块化触觉传感对于提高机器人的灵巧性和交互能力至关重要.
更多相关视频
 10:52
Design, Instrumentation and Usage Protocols for Distributed In Situ Thermal Hot Spots Monitoring in Electric Coils using FBG Sensor Multiplexing
Published on: March 8, 2020
6.2K
 04:41
Optimized Sealing Process and Real-Time Monitoring of Glass-to-Metal Seal Structures
Published on: September 2, 2019
7.8K