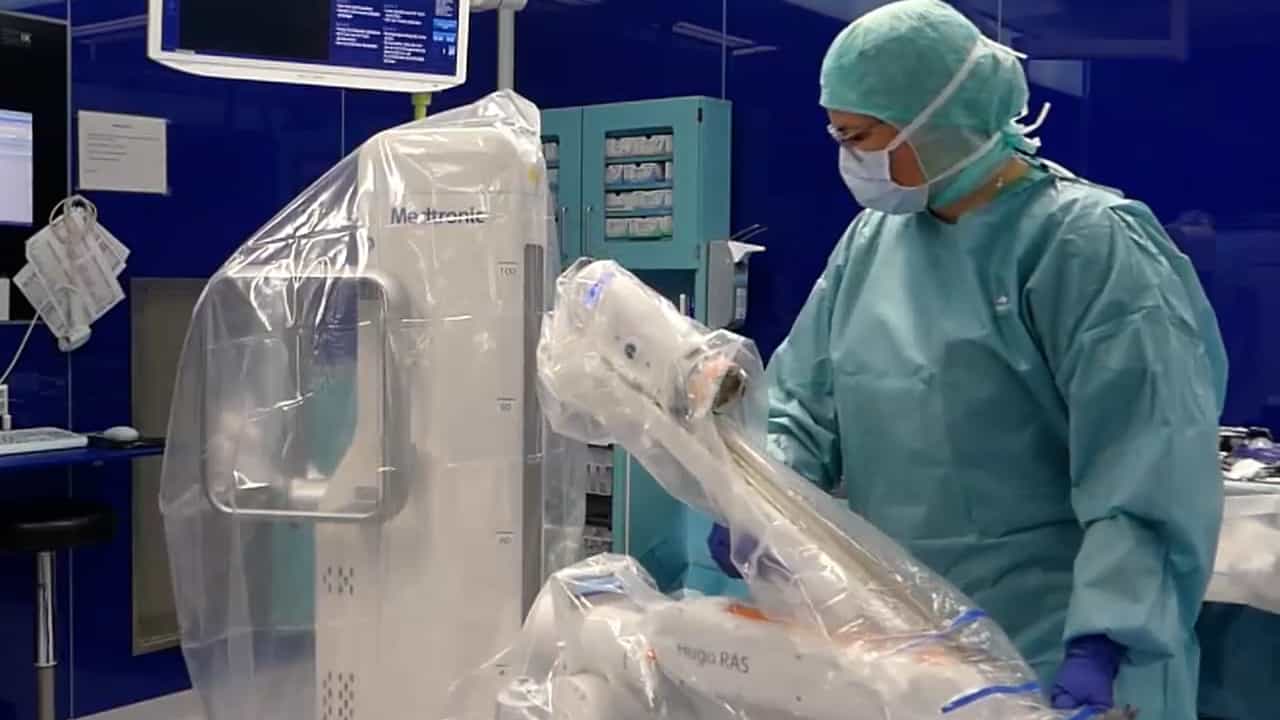
机器人辅助椎修复的学习曲线是通过对调整后的手术时间的累积分析来确定的
Lautaro Gonzalez Stefani1, Francesco Mongelli2,3,4, Fabio Garofalo5,6
1Department of Surgery, Ospedale Regionale di Bellinzona e Valli, EOC, via Gallino 12, Bellinzona, Switzerland.
Scientific reports
|October 16, 2025

概括
机器人辅助椎间盘的修复显示了经验丰富的外科医生快速的学习曲线,经过15-21个案例后,手术时间显著减少. 这种最少的侵入性方法显示出良好的安全性和低的复发率.
科学领域:
- 最少侵入性的手术
- 外科教育的外科教育
- 胃肠道手术 胃肠道手术
背景情况:
- 机器人辅助在复杂的外科手术中越来越多地使用.
- 了解学习曲线对于采用新的手术技术至关重要.
- 门修复是一种常见的胃肠道手术.
研究的目的:
- 为了评估机器人辅助椎间板裂修复的学习曲线.
- 为了确定外科医生熟练度所需的病例数.
- 评估学习曲线对手术时间和患者结果的影响.
主要方法:
- 对101名接受机器人辅助下垂修复的患者的回顾性分析 (2018年5月 - 2024年4月).
- 对手术时间的累积总和 (CUSUM) 分析,根据手术复杂性进行调整 (带类型,年龄,性别,BMI,ASA得分).
- 数据收集包括临床特征,手术时间和术后结果.
主要成果:
- 据估计,机器人辅助椎间板修复的学习曲线在15到21个案例之间.
- 经过这段学习期后,调整后的操作时间显著减少.
- 观察到低率的手术内 (1%) 和手术后 (18.8%) 并发症,很少出现严重事件 (3% Clavien-Dindo 3级). 复发率为12.9%,不需要修订.
结论:
- 经验丰富的外科医生在机器人辅助的 Hernia 修复中表现出快速的学习曲线.
- 机器人间歇性修复与可管理的学习曲线和有利的短期结果有关.
- 这些发现支持有效采用机器人技术来修复椎.