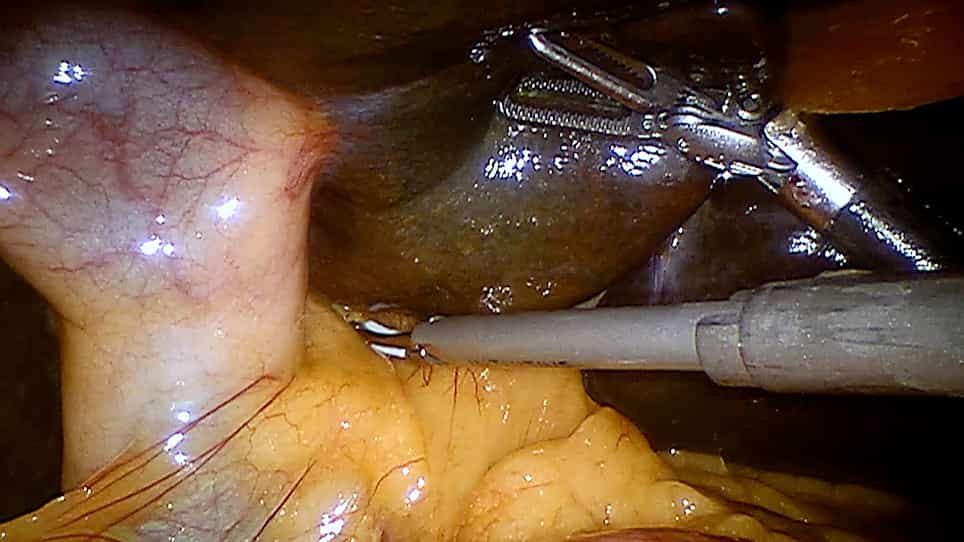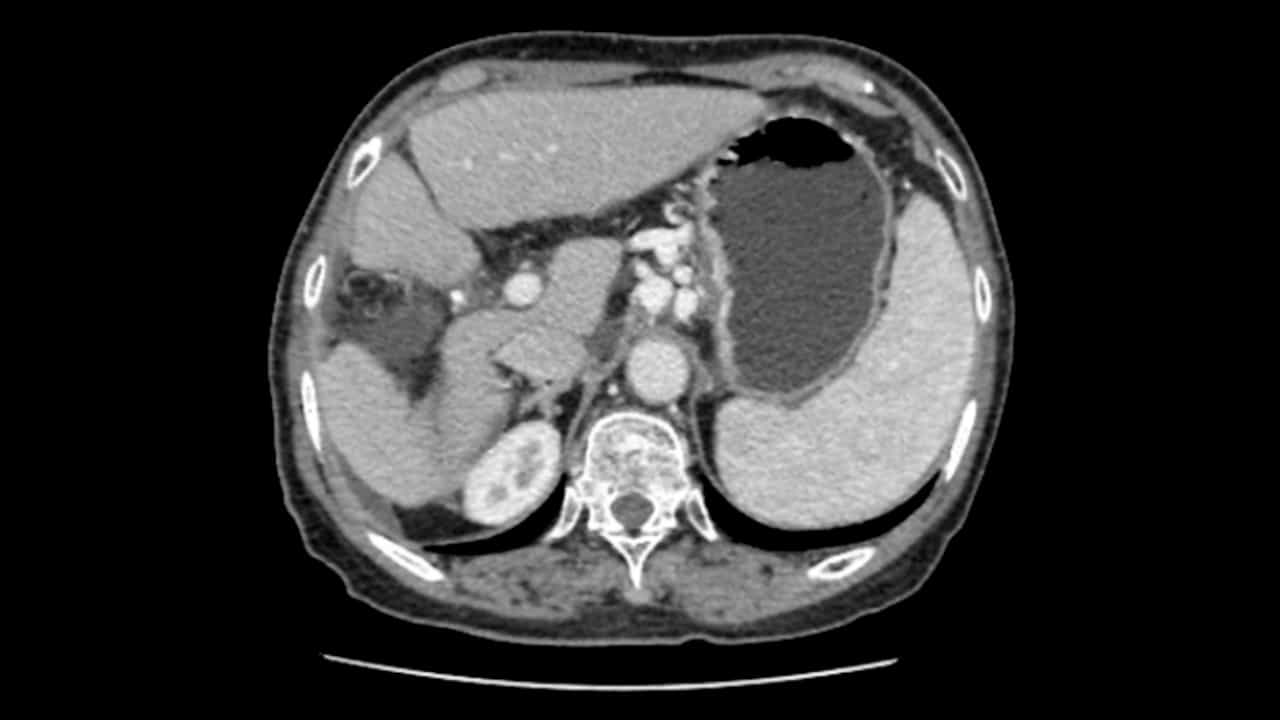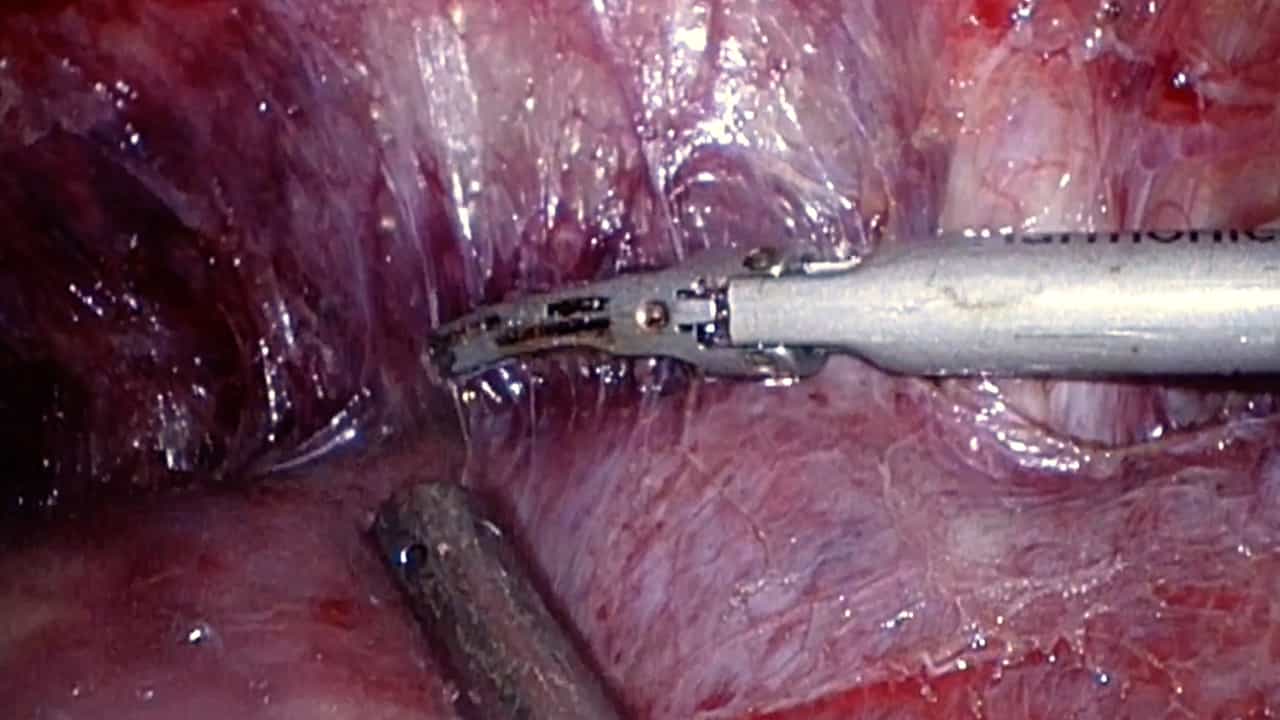

机器人辅助的解剖学尾状叶片切除,采用格里索尼骨方法. 一步一步的外科手术技术 (附视频)
Gemma Bosch1, Greta Donisi1, Fernando Burdio1
1Hepato-Biliary and Pancreatic Surgery Unit, Department of Surgery, Hospital del Mar, Pompeu Fabra University, Barcelona, Spain.
Annals of surgical oncology
|October 20, 2025

概括
机器人辅助手术为具有挑战性的肝切除提供了精确的解决方案,特别是尾状叶切除. 这种最少的侵入性方法提高了复杂的肝胆道手术的安全性和可行性,如解剖学尾巴切除术.
科学领域:
- 肝胆道手术是肝胆道的手术.
- 微创手术是最少的侵入性手术.
- 手术机器人手术机器人手术机器人手术机器人
背景情况:
- 最少侵入性手术 (MIS) 已经进行了先进的肝胆道手术,但在主要肝切除术和后部切除方面面临限制.
- 尾状叶 (I段) 对于腹腔镜进入特别具有挑战性,因为它位于深处,并且靠近重要血管结构.
研究的目的:
- 探索机器人辅助全尾巴切除术的安全性和可行性.
- 详细介绍机器人辅助解剖尾状叶切除的逐步技术方面.
主要方法:
- 使用机器人辅助手术进行完整的尾巴切除术.
- 采用三维 (3D) 重建和内绿色 (ICG) 来增强可视化和规划.
- 在肝癌的病例中进行解剖切除,证明了Glissonean pedicle的访问.
主要成果:
- 机器人辅助手术提供了提高精确度,用于接和绑定肝后血管和胆管.
- 仔细的手术前规划和手术内技术可以减轻肝动员和血液静止方面的挑战.
- 该研究案例证明了肝癌的成功解剖切除.
结论:
- 机器人辅助的完全尾巴切除术是一种安全和可行的方法,用于挑战性肝脏切除.
- 该技术提供了更好的控制和精度,克服了传统腹腔镜对深部肝脏片段的局限性.
- 集成先进的规划和可视化工具是复杂的肝胆MIS成功的关键.