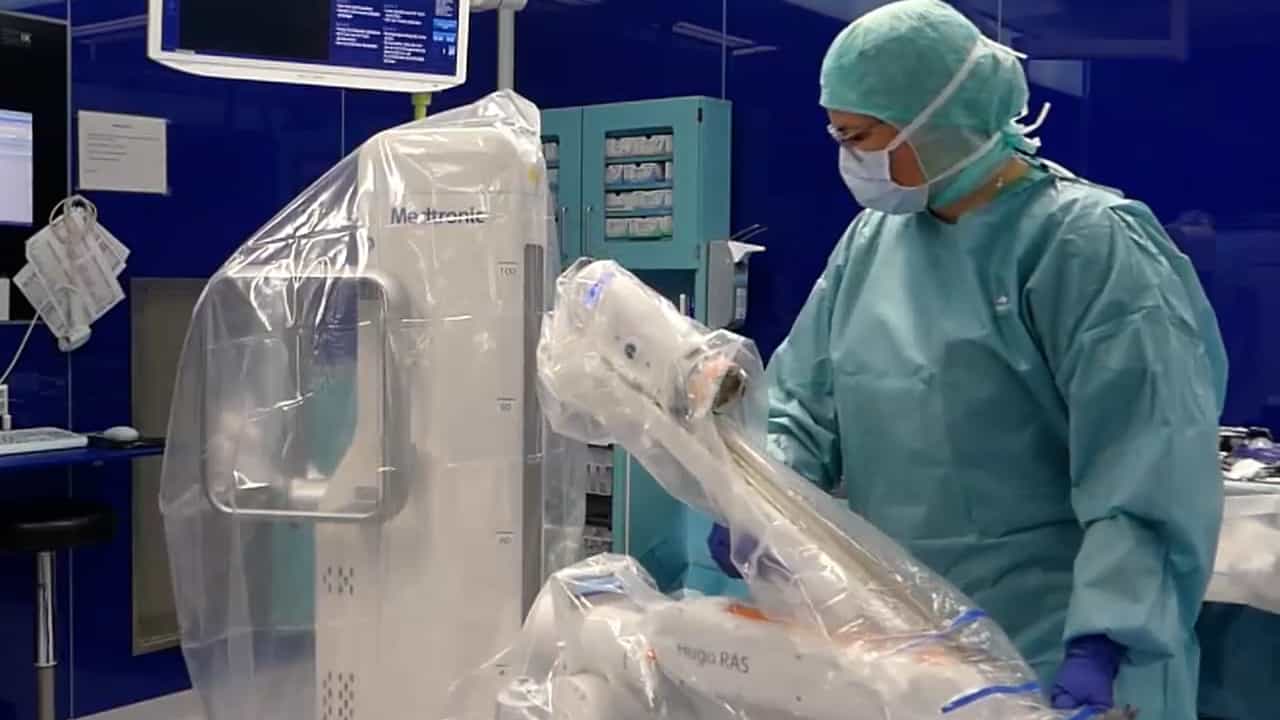

[德国重建性微手术学会 (GSRM) 的共识声明:机器人微手术的作用和潜力]
Tim Leypold1, Arne Hendrik Böcker2, Elisabeth Artemis Kappos3,4
1Klinik für Plastische Chirurgie, Hand- und Verbrennungschirurgie, Uniklinik RWTH Aachen, Aachen, Germany.
Handchirurgie, Mikrochirurgie, plastische Chirurgie : Organ der Deutschsprachigen Arbeitsgemeinschaft fur Handchirurgie : Organ der Deutschsprachigen Arbeitsgemeinschaft fur Mikrochirurgie der Peripheren Nerven und Gefasse : Organ der V...
|October 21, 2025

概括
未来的机器人微手术系统需要增强的硬件和用户友好的软件,以实现更广泛的临床采用. 关键建议侧重于模块化设计,直观的接口,以及整合新兴技术,如AI和AR.
科学领域:
- 机器人手术 机器人手术
- 微手术 微手术是一种微手术.
- 医疗技术 医疗技术 医学技术
背景情况:
- 机器人手术的进步需要定义未来的系统要求.
- 德国重建性微手术学会 (GSRM) 于2024年召开了一场共识研讨会.
- 审查了当前的文献,以告知关于机器人微手术未来的讨论.
研究的目的:
- 为未来的机器人微手术系统制定以用户为中心的建议.
- 解决下一代系统的功能,人体工程学和软件要求.
- 确定机器人微手术在临床上被广泛接受的关键特征.
主要方法:
- 专家共识工作坊格式.
- 讨论有关硬件,软件和系统接受的关键问题.
- 基于专家输入的结构化建议的推导.
主要成果:
- 未来的系统需要增强的硬件功能,人体工程学和模块化 (例如无线,节省空间).
- 软件应该是用户友好的,可扩展的,安全的,并与医院的IT系统兼容.
- 建议扩展应用,可持续材料以及人工智能和增强现实的整合.
结论:
- 以用户为中心的设计对于机器人微手术的未来至关重要.
- 先进技术的整合将推动创新和采用.
- 解决硬件,软件和应用程序扩展是临床成功的关键.
更多相关视频
 07:22
Surgical Robot-Assisted Transanal Specimen Extraction Radical Sigmoidectomy Without an Auxiliary Abdominal Incision
Published on: June 13, 2025
648
 03:07
Single-Port Robotic-assisted Transaxillary Breast-conserving Surgery: A Prospective, Single-arm, Non-randomized Phase IIa Clinical Trial
Published on: August 19, 2025
810
