掌握上下文依赖的不确定性在对象操纵期间对感觉运动集成的影响是独立于刺激历史的
Swarnab Dutta1, Varadhan S K M2
1Department of Applied Mechanics and Biomedical Engineering, Indian Institute of Technology Madras, Chennai, 600036, Tamil Nadu, India. am18d201@smail.iitm.ac.in.
Scientific reports
|October 24, 2025

概括
这项研究研究了抓握前的不确定性如何影响抓握力控制. 研究结果表明,以前的经验不会改变汽车规划中反和前机制之间的平衡.
科学领域:
- 神经科学是一个神经科学.
- 发动机控制器的控制器
- 人类感官运动一体化
背景情况:
- 敏捷的对象操纵依赖于抓地力调制,平衡反和前进控制.
- 在移动之前,对掌握上下文的不确定性会影响反和前机制之间的相互作用.
研究的目的:
- 探索运动开始前的二进制不确定性如何影响传感运动集成中的预测机制.
- 分析刺激分布对运动规划中的不确定性影响的作用.
主要方法:
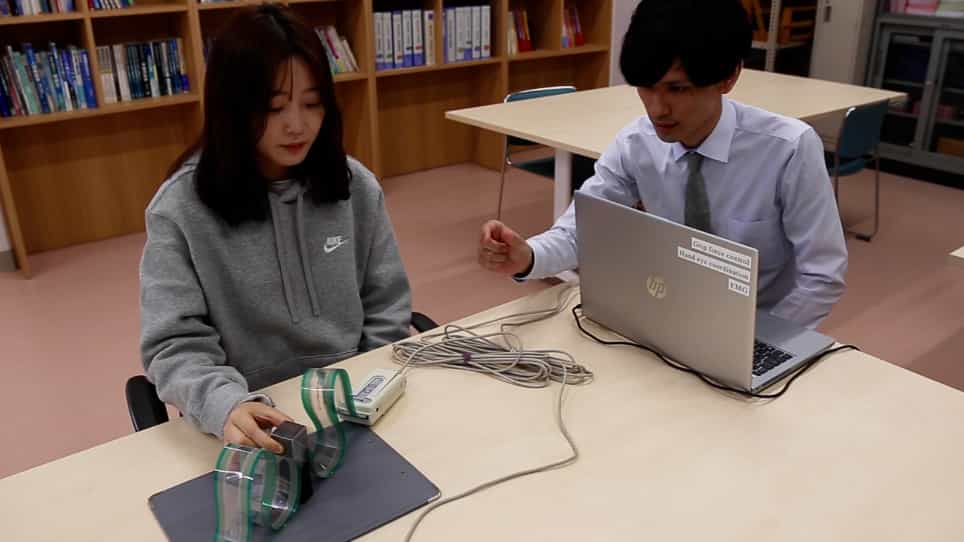
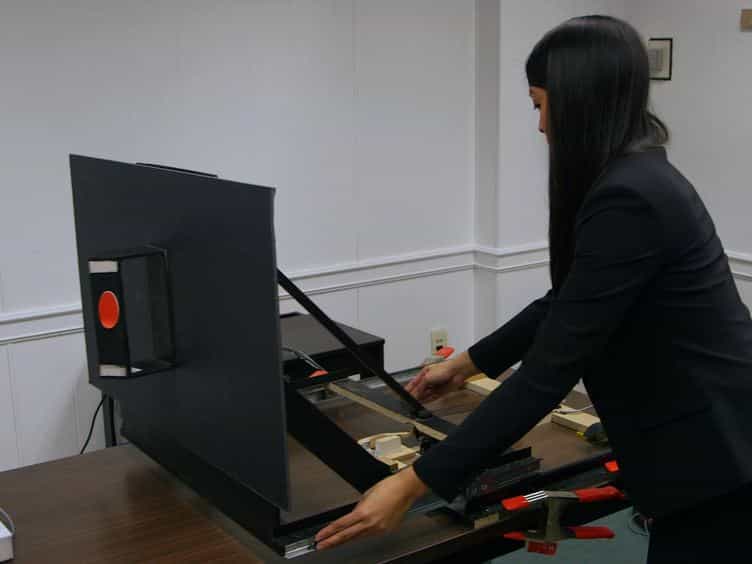
- 参与者执行了一项需要预期时刻补偿的操纵任务.
- 在不确定性下对象操纵期间研究了抓地力调制.
- 分析了先前刺激史对预测控制的影响.
主要成果:
- 移动前的不确定性改变了前与反力控制的相对贡献.
- 发现了反对依赖感官反的历史依赖调制的证据.
- 参与者似乎没有内化不确定性的时间结构.
结论:
- 运动规划可能无法动态调整基于刺激史的感觉反依赖.
- 参与者可能会将学习刺激结构与感觉运动集成分开,以防止错误.
- 需要进一步的研究来理解在不确定性下学习和运动执行之间的分离.