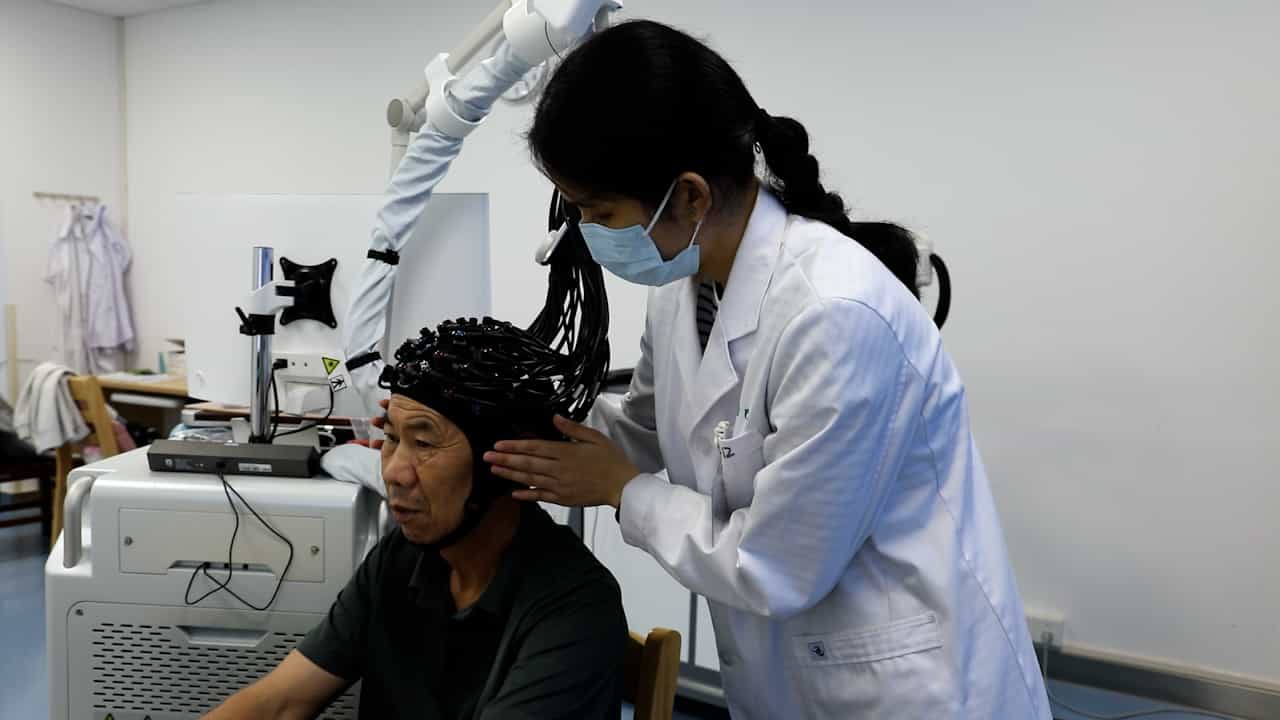

软气动机器人调节图形理论大脑网络的指标,用于中风后手部康复
Ze-Jian Chen1, Jun-Wen Xia1, Nan Xia1
1Department of Rehabilitation Medicine, Tongji Hospital, Tongji Medical College, Huazhong University of Science and Technology.
Journal of visualized experiments : JoVE
|October 27, 2025

概括
这项研究表明,软机器人治疗可以改善中风后的大脑网络连接. 可调节的机器人干预可以增强神经重组,并促进手部运动障碍患者的功能恢复.
科学领域:
- 神经科学是一个神经科学.
- 生物医学工程 生物医学工程
- 康复医学 康复医学 康复医学
背景情况:
- 在中风后的功能恢复取决于神经可塑性.
- 优化机器人康复手部运动障碍仍然是一个挑战.
研究的目的:
- 研究使用可配置的软气动机器人调节中风幸存者的脑网络的可行性.
- 评估不同机器人治疗模式对皮质活动和功能连接性的影响.
主要方法:
- 10名患有中风后手部运动障碍的参与者接受了随机机器人干预 (静止状态,缓慢模式,快速模式).
- 功能近红外谱学 (fNIRS) 测量了皮质活动和功能连接性.
- 图形理论指标分析了基于fNIRS的连接矩阵.
主要成果:
- 机器人干预显著改善了聚类系数,平均路径长度和整体效率.
- 与慢模式治疗相比,快模式治疗对聚类系数产生了更强的效果.
- 在其他图形理论指标中观察到改善趋势,但在统计学上没有显著意义.
结论:
- 具有可调节参数的软机器人可以增强脑网络连接和中风后的神经可塑性.
- 机器人治疗优化皮质组织,支持功能恢复.
- 需要对更大的队列和个性化的协议进行进一步的研究.
更多相关视频
 04:49
Author Spotlight: Enhancing Post-Stroke Upper Limb Rehabilitation with Robotic Technologies for Improved Motor Recovery and Functional Outcomes
Published on: September 6, 2024
1.4K
 05:25
Author Spotlight: Assessing Brain Activity in Robotic-Assisted Lower Limb Rehabilitation Using fNIRS
Published on: June 7, 2024
1.7K