"站在未来"试验的协议:为患有性脑的非健行儿童提供机器人外骨步行训练
Beier Xia1, Na Mi2, Zhixiang Wen3
1College of Sport Education, Shanghai University of Sport, Shanghai, China.
Frontiers in neurology
|October 31, 2025

概括
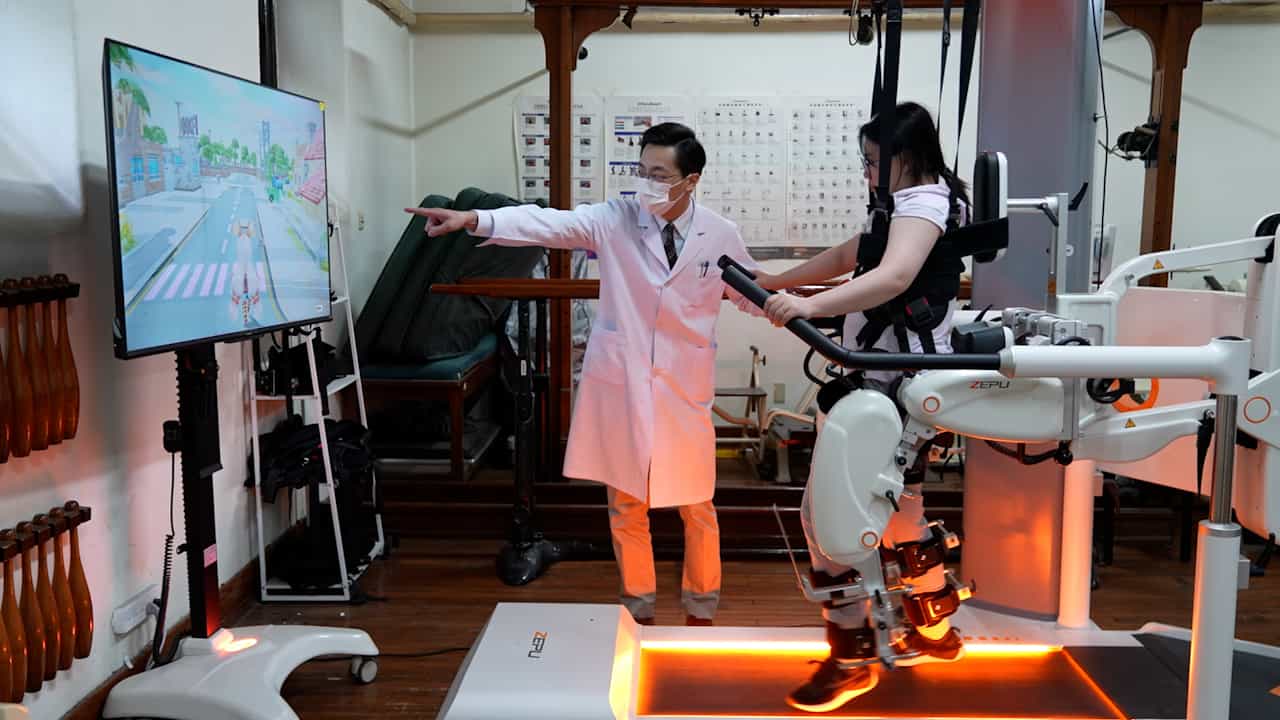
这项研究调查了严重脑 (CP) (GMFCS IV级) 的儿童的机器人步行训练. 这项为期6个月的试验旨在改善这种服务不足的人群的流动性和功能.
科学领域:
- 儿科康复儿童康复中心
- 辅助技术 辅助技术 辅助技术
- 神经学 神经学
背景情况:
- 被归类为总运动功能分类系统 (GMFCS) 第四级的性脑 (CP) 的儿童经历了显著的运动障碍.
- 目前的康复计划通常会因为这些儿童的病情严重而将他们排除在外,这凸显了护理方面的差距.
- 机器人辅助步行训练在这个人群中为功能改善提供了潜在的解决方案,但证据有限.
研究的目的:
- 评估6个月的机器人步行训练干预对GMFCSIV级儿童的影响.
- 评估总运动功能的改善,行走能力,关节运动范围,肌肉形态和心理满意度.
- 提供实证证据,证明机器人步行训练在严重受损的儿科患者群体中的有效性.
主要方法:
- 一个双臂,并行组,随机对照试验,招募36名儿童 (年龄在6-12岁) 患有GMFCSIV级CP.
- 参与者被随机分配到机器人步行训练 (RoboCT系统) 或常规护理.
- 干预涉及24周的培训,每周3次,每次45分钟. 主要结局包括总运动功能项目组和1分钟步行测试.
主要成果:
- 通过使用线性混合效应模型,将分析主要结果 (总运动功能项目组,1分钟步行测试) 和次要结果 (脚运动范围,肌肉形态,心理满意度).
- 结果将在以后的出版物中报道.
- 这项试验是首次检查长期机器人步行训练在儿童的GMFCS IV CP.水平的试验之一.
结论:
- 结果可能会为严重CP的儿童提供基于证据的康复策略.
- 这项研究可以改善这群极度缺乏服务的群体获得技术支持的干预措施的机会.
- 该研究方案为儿童机器人康复的未来研究提供了框架.