使用3D数字光打印进行自我修复和再处理的软机器人
Chenggang Yuan1, Yuqing Qin2,3, Miaomiao Liu1
1Department of Mechanical Engineering, University of Bath, Bath, BA2 7AY, UK.
Advanced science (Weinheim, Baden-Wurttemberg, Germany)
|November 3, 2025

概括
研究人员使用3D打印开发了自愈,可回收的软机器人. 这些机器人可以在损坏后自我修复,展示了可持续和弹性机器人应用的先进材料.
科学领域:
- 材料科学 材料科学 材料科学
- 机器人技术 机器人技术 机器人技术
- 聚合物化学 聚合物化学
背景情况:
- 软机器人提供安全的人类互动,但由于它们的顺从性,容易受到机械损伤.
- 开发具有复杂几何形状的弹性和可持续软机器人仍然是一个重大挑战.
研究的目的:
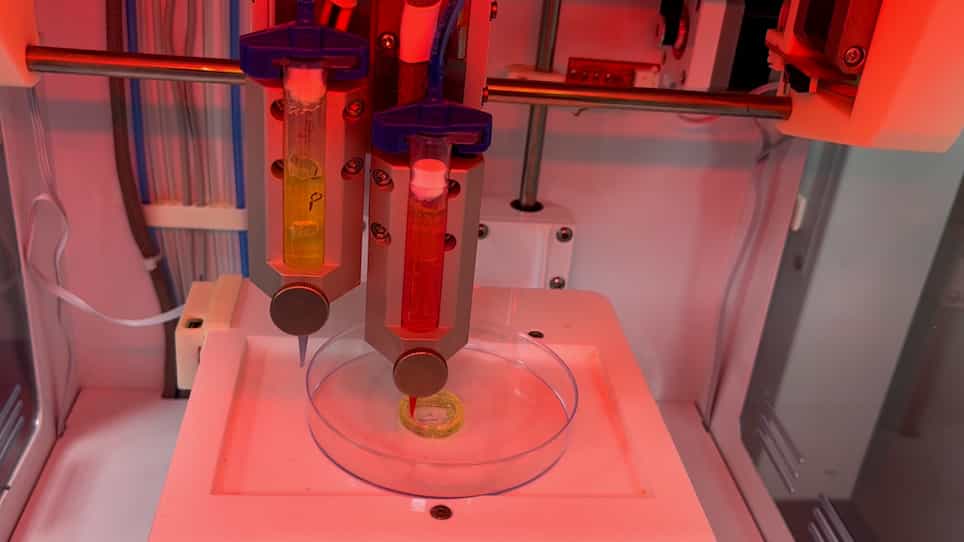
- 通过使用3D数字光印来合成具有复杂空气室的柔软,自我修复和可回收机器人.
- 研究使用动态乙烯基无尿化学的热触发自愈和再加工在弹性体的使用.
- 为了评估制造的软机器人的机械性能和自我修复效率.
主要方法:
- 使用3D数字光打印与光启动的自由基聚合,以创建多层软结构.
- 在聚合物网络中将不同长度的链条的乙交叉连接器纳入聚合物网络.
- 描述弹性体的拉伸强度和破裂时的延长,并评估机器人在损坏和自我修复后的性能.
主要成果:
- 在合成弹性体中,达到3.51 ± 0.1 MPa的抗拉强度和454 ± 56%的破裂延伸.
- 在机械损坏后,在印刷软抓手 (94.5%的效率) 和爬行器 (87.5%的效率) 中展示了出色的自我修复能力.
- 成功制造出复杂的空气室软机器人,具有强大的自我愈合和可回收能力.
结论:
- 具有复杂设计的自愈,可回收软机器人的增材制造是可行的.
- 开发的动态化学方法使热可触发的自我修复和再处理,提高机器人的耐用性.
- 这项技术为可持续和有弹性的软机器人铺平了道路,能够在苛刻的环境中运行.