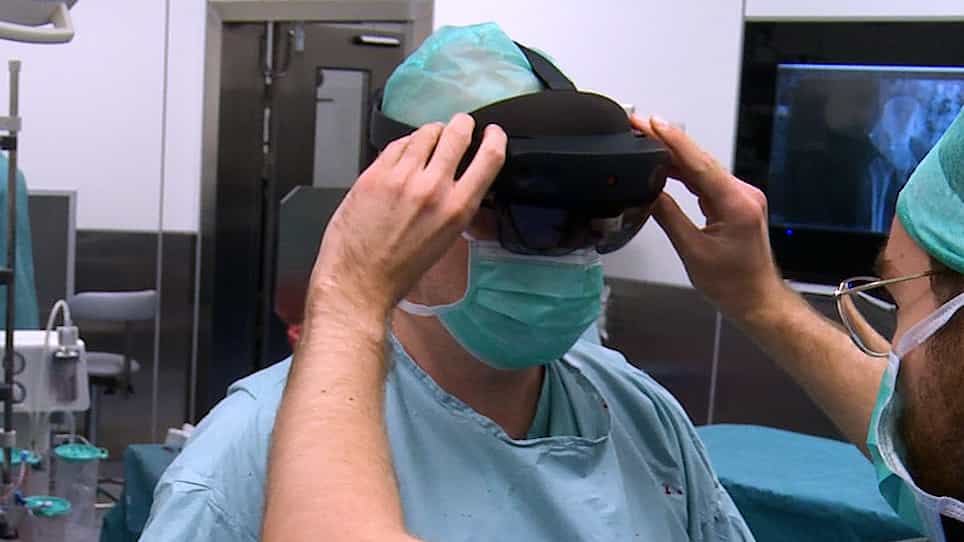

在手术稳定之前定位肋骨骨折的混合现实:对创新工具的试点研究
Jineel H Raythatha1,2,3, Alireza Moghadam2, Hoijoon Jung3
1Faculty of Medicine Health, The University of Sydney, Camperdown, NSW, Australia.
Surgical innovation
|November 5, 2025

概括
混合现实 (MR) 技术通过改进肋骨骨折可视化,显示了肋骨骨折 (SSRF) 手术稳定性的前景. 虽然这是可行的,但在临床广泛采用之前,技术挑战需要进一步改进.
科学领域:
- 医疗技术 医疗技术 医学技术
- 手术创新 在外科创新.
- 创伤护理 创伤护理
背景情况:
- 准确地定位肋骨骨折是成功手术稳定肋骨骨折 (SSRF) 的关键.
- 混合现实 (MR) 技术提供了实时解剖成像覆盖的潜力,有助于骨折可视化和切口规划.
- 这项试点研究调查了MR在SSRF中的肋骨骨折定位的可行性.
研究的目的:
- 评估使用混合现实 (MR) 技术用于精确的肋骨骨折定位在肋骨骨折 (SSRF) 手术稳定背景下的可行性.
- 与传统方法相比,评估MR在识别肋骨骨折方面的性能.
- 确定用于外科应用的MR系统的技术挑战和改进领域.
主要方法:
- 一项试点研究涉及临床前阶段 (2名健康患者) 和临床阶段 (6名接受SSRF的患者).
- CT扫描被转换为3D全息模型,并在解剖校准后使用微软HoloLens2 (HL2) 投射到患者身上.
- 评估的关键指标包括全息投影稳定性,骨折识别,标记时间和皮肤到骨折的位移.
主要成果:
- 在这两阶段的研究中,都实现了稳定而准确的全息投影.
- 核磁共振检测发现了54个肋骨骨折,包括骨骨折,而超声波检测发现的30个 (美国).
- 平均骨折标记时间为MR的9.07分钟,而US的10.02分钟;平均位移为MR的2.89厘米,而US的2.04厘米.
结论:
- 混合现实 (MR) 技术可用于手术稳定肋骨骨折 (SSRF),增强肋骨骨折的可视化.
- 该研究发现了需要解决的技术局限性,例如扭曲的表面解剖学和位置变化.
- 在MR可以在SSRF的临床实践中广泛实施之前,需要进一步开发.
更多相关视频
 05:57
A Teleoperated Robotic System-Assisted Percutaneous Transiliac-Transsacral Screw Fixation Technique
Published on: January 6, 2023
3.6K
 15:11
Surgical Fixation of Sternal Fractures: Preoperative Planning and a Safe Surgical Technique Using Locked Titanium Plates and Depth Limited Drilling
Published on: January 5, 2015
64.9K
