过渡到hinotoriTM机器人手术系统:早期临床结果和完整的机器人平台切换器的技术见解
Alvin Yuanming Lee1, Eleanor Kei Ying Loh2, Lingyue Yu3
1Department of Urology, Singapore General Hospital, 20 College Road, Academia, 169856, Singapore. alvin.lee.yuanming@singhealth.com.sg.
Journal of robotic surgery
|November 6, 2025

概括
hinotoriTM机器人手术系统显示了机器人辅助激进前列腺切除术 (RARP) 的初步可行性和安全性. 这项研究为RARP程序从da Vinci®过渡到hinotoriTM的机构提供了早期见解.
科学领域:
- 泌尿器科 泌尿器科 泌尿器科 泌尿器科
- 机器人手术 机器人手术
- 手术技术 手术技术
背景情况:
- 达芬奇手术系统在机器人辅助激进前列腺切除术 (RARP) 中被广泛采用.
- 新型机器人平台,如hinotoriTM机器人手术系统,提供了替代方案.
- 我们的机构在2024年采用了hinotoriTM系统,因此需要对其最初的表现进行评估.
研究的目的:
- 调查使用hinotoriTM系统用于RARP的初始术后结果和技术见解.
- 在临床环境中评估hinotoriTM平台的可行性和安全性.
- 为考虑从达芬奇®转换到hinotoriTM的机构提供实用参考.
主要方法:
- 50名连续接受hinotoriTM系统RARP的患者的回顾性分析 (2024年10月 - 2025年4月).
- 主要终点的评估:外科手术期间的安全性和可行性 (控制台时间,外科手术期间的并发症).
- 二级终点的评估:估计的血液损失,住院,手术边缘,设置时间和3个月的禁欲率.
主要成果:
- 希诺托里TM系统证明了短期的可行性和安全性,没有主要的手术内或手术后并发症 (Clavien-Dindo等级≥III).
- 控制台中位时间为203.5分钟,中位设置时间为33分钟,估计血液损失低 (150毫升),没有输血.
- 积极的手术利率为12%,而3个月的禁欲率为82%.
结论:
- hinotoriTM机器人手术系统是RARP在最初的外科手术环境中可行的和安全的选择.
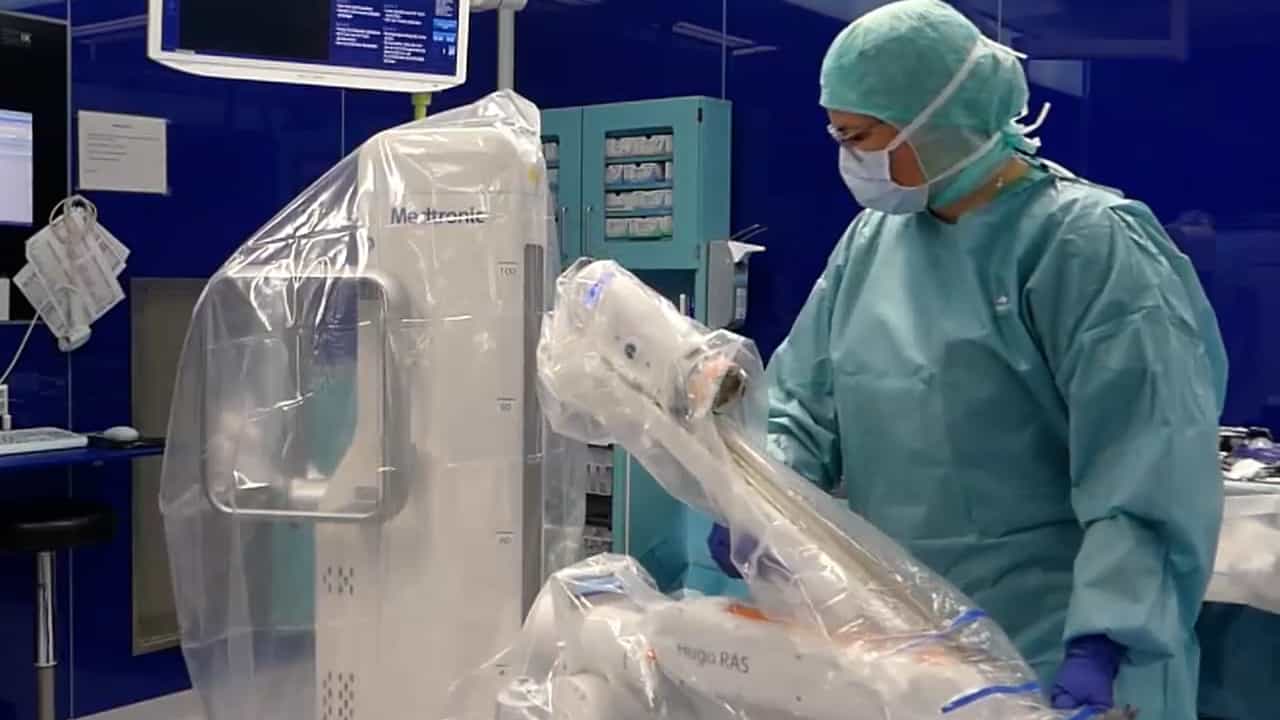
- 无对接的设计提供了一个宽的工作环境,但需要具体的设置考虑,以获得最佳的仪器精度.
- 需要进行更长时间的随访进一步研究,以充分评估学习曲线和长期临床结果.