
机器人辅助与光学指导的最小侵入性形腰椎间体融合用于腰椎退行性疾病:一项比较研究
Yansheng Huang1, Baorong He1, Zhigang Zhao1
1Department of Spine Surgery, Honghui Hospital, Xi'an Jiaotong University, Xi'an, Shaanxi, China.

概括
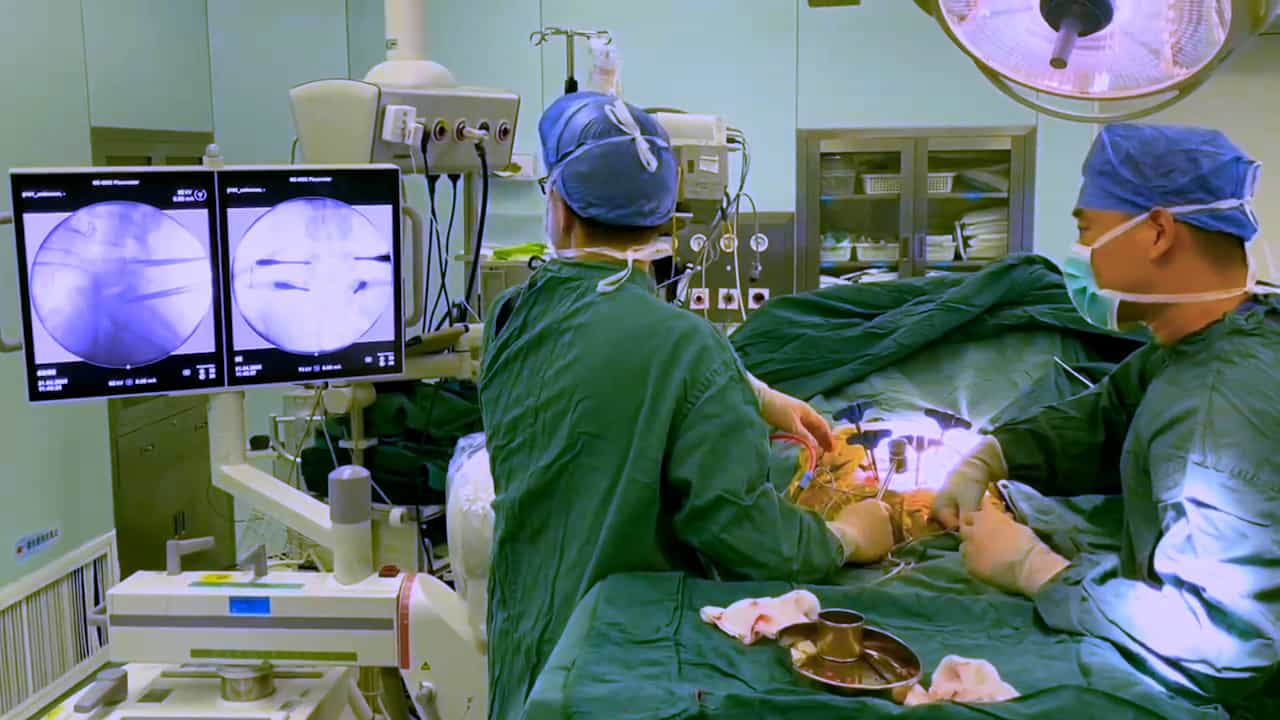
机器人辅助的微创性变形膜腰部体融合 (MIS-TLIF) 与光学引导的方法相比,提供了更好的脚螺丝精度和减少早期疼痛. 这种机器人方法还缩短了住院时间,并最大限度地减少了面部关节违规.
科学领域:
- 神经外科 神经外科
- 整形外科手术 整形外科手术
- 医疗机器人 医疗机器人
背景情况:
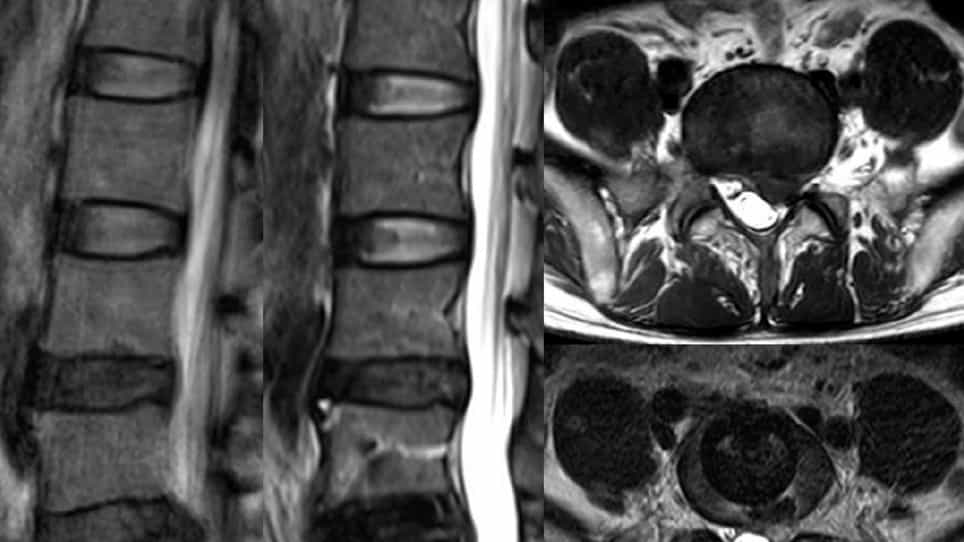
- 最少入侵的跨腰椎体融合 (MIS-TLIF) 依赖于皮肤穿脚螺丝插入.
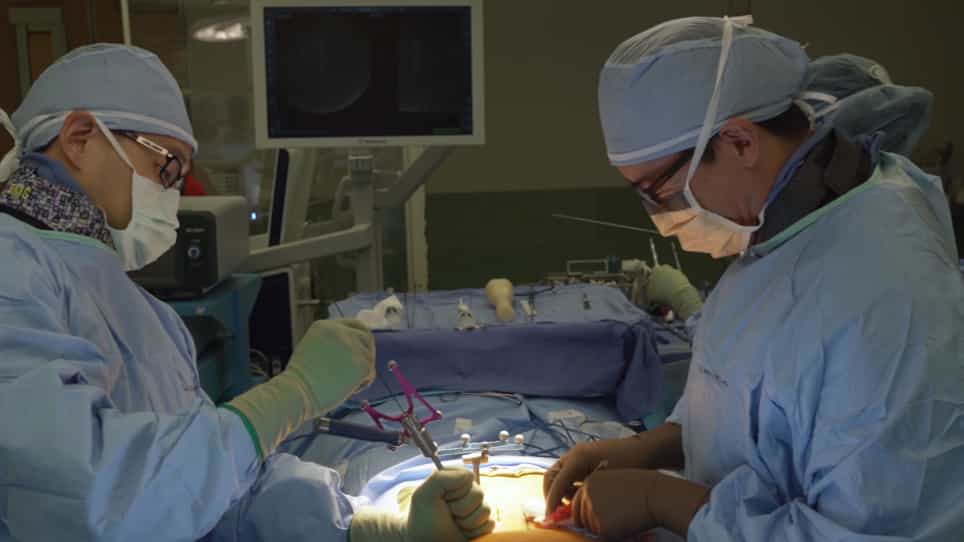
- 对MIS-TLIF的光学指导可能会导致不准确的螺丝放置和增加的辐射暴露.
- 将机器人辅助与传统光学进行比较对于优化MIS-TLIF结果至关重要.
研究的目的:
- 为了比较机器人辅助的MIS-TLIF与光学引导的MIS-TLIF的临床疗效.
- 评估疼痛评分,功能结果和手术参数的差异.
- 评估机器人辅助对脚螺丝精度和并发症的影响.
主要方法:
- 一项比较研究包括80名接受MIS-TLIF的患者,其中40名在机器人辅助 (RA) 组和40名在光学引导 (FG) 组.
- 临床结果包括疼痛视觉模拟尺度 (VAS) 和奥斯韦斯特残疾指数 (ODI) 在手术前和手术后进行评估.
- 记录了手术指标,如手术时间,血液损失,辐射暴露,住院,螺丝精度,面关节违规 (FJV),融合和并发症.
主要成果:
- 在RA和FG组之间,在操作时间,辐射暴露,血液损失或融合率方面没有发现显著差异.
- 在术后3天,RA组经历了更短的住院时间和较低的VAS背部疼痛得分.
- 与光学指导的MIS-TLIF相比,机器人辅助的MIS-TLIF显示出更高的脚螺丝精度和明显较低的面部关节损伤率.
结论:
- 机器人辅助的MIS-TLIF提高了脚螺丝放置的精度.
- 机器人辅助导致早期术后疼痛减少,住院时间缩短.
- 机器人辅助的MIS-TLIF有效地最大限度地减少了面部关节的违规行为,提高了患者的治疗结果.