
由无人机安装的释放模块启动的自适应型不断变形的太阳能微飞机
Haoyang Sun1, Chenxi Yang1, Zhenlong Wang1
1Ministry of Education Key Laboratory of Micro/Nano Systems for Aerospace, Key Laboratory of Micro- and Nano-Electro-Mechanical Systems of Shaanxi Province, School of Mechanical Engineering, Northwestern Polytechnical University, Xi'an, China.
Communications engineering
|November 11, 2025

概括
研究人员开发了一个可编程的,以太阳能为动力的微飞机,灵感来自公英. 这种先进的微飞机模仿了种子的分散和形状的改变,以适应性飞行,增强机器人的环境适应性.
科学领域:
- 机器人和生物模拟技术
- 航空航天工程 航空航天工程
- 材料科学 材料科学 材料科学
背景情况:
- 生物有机体表现出了显著的环境适应性,这种特征很难在人工机器人中复制.
- 现有的花灵感的微型飞模仿了种子的分散,但缺乏适应性脱离和持续的形状变化机制.
研究的目的:
- 设计和开发一个可编程,适应,不断变形的,以太阳能为动力的微型飞机.
- 模仿英种子的适应性脱离和改变形状的机制,以提高飞行能力.
主要方法:
- 利用形状记忆合金执行器来实现形状变化功能.
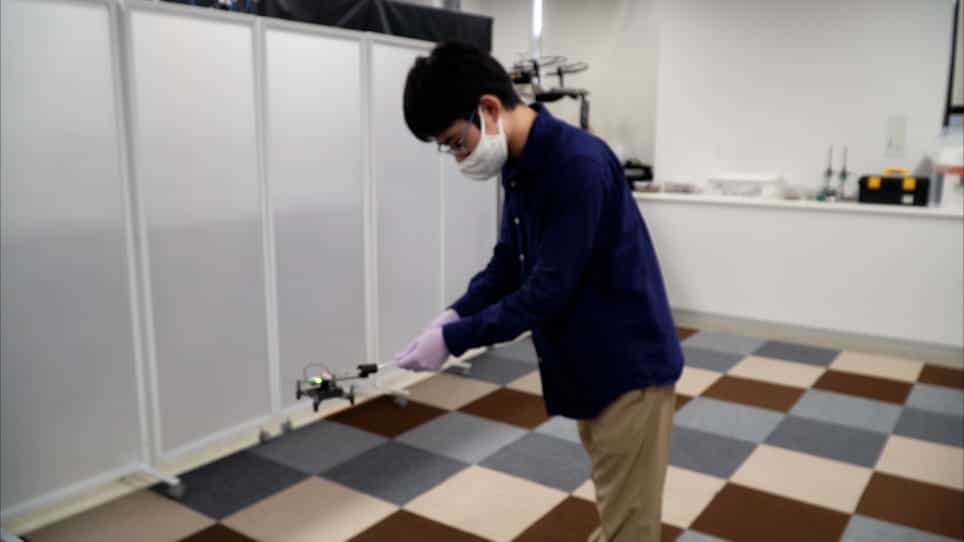
- 集成了一个无人机上的释放模块,用于控制部署.
- 实现了微型飞行器的最低总重量为198毫克.
主要成果:
- 微飞机展示了公英种子适应性脱离和持续形状变化的协同模仿.
- 能够根据环境因素对空气动力学和飞行性能进行群体调整.
- 展示了受控间隔部署,可编程飞行和自我维持的操作.
结论:
- 开发的微型飞代表了在人工系统中复制生物适应性的重大进步.
- 这些微飞机的可编程和适应性增强了它们的智能和在各种环境中的实际应用潜力.