关于虚拟装置在机器人辅助手术中的最新方法和应用的综述
Dhanya Menoth Mohan1, Bijan Shirinzadeh1, Julian Smith2
1Robotics and Mechatronics Research Laboratory, Department of Mechanical and Aerospace Engineering, Monash University, Clayton, Melbourne, 3800, Victoria, Australia.
Computers in biology and medicine
|November 13, 2025

概括
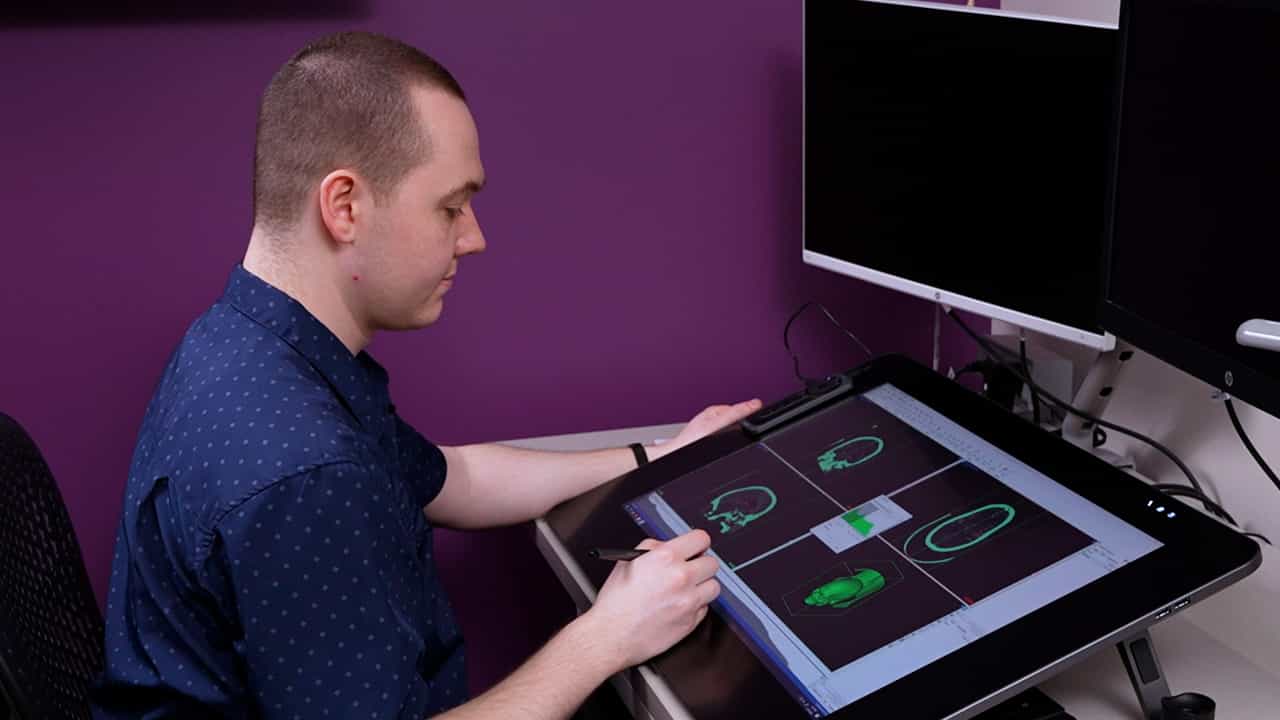
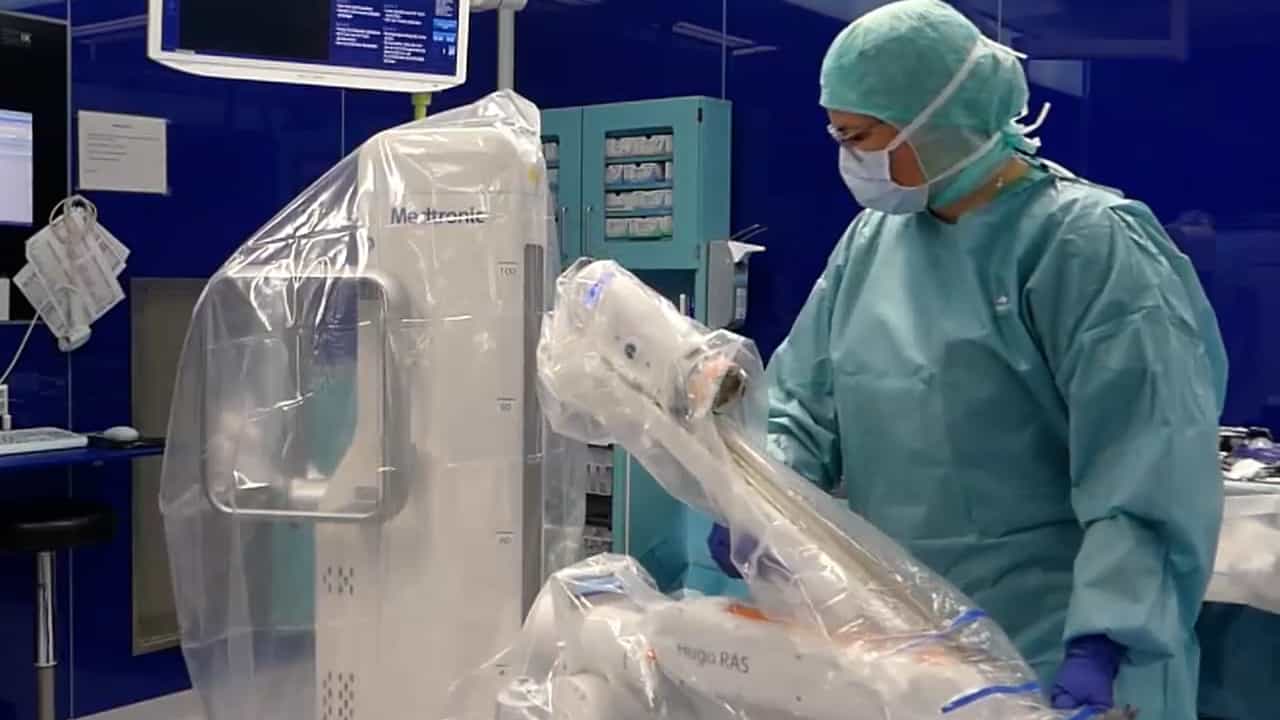
触觉虚拟装置 (VF) 提高了机器人辅助手术的安全性和准确性. 这一综述表明,虚拟机可以提高外科手术的性能和辅助培训,根据外科手术的复杂性进行最佳使用.
科学领域:
- 机器人技术 机器人技术 机器人技术
- 手术技术 手术技术
- 人与计算机的交互
背景情况:
- 机器人的进步正在改变外科手术,专注于安全性,准确性和减少外科医生的认知负担.
- 触觉虚拟装置 (VF) 是机器人辅助手术中的一个关键控制策略.
- VF的目的是提高外科手术任务的安全性,准确性和速度.
研究的目的:
- 检查触觉虚拟装置 (VF) 对机器人辅助手术程序的影响.
- 审查有关虚拟机方面的文献,包括几何学,执行,适应,性能和稳定性.
- 为不同的手术环境确定最佳的VF策略.
主要方法:
- 使用IEEE Xplore,Scopus和ScienceDirect数据库进行全面的文献审查.
- 关键词包括虚拟固定装置,主动约束,运动约束,手术,机器人手术,机器人辅助手术,微创手术 (MIS) 和RAMIS.
- 2018年至2025年间发表的研究的选,确定了35篇相关文章.
主要成果:
- 显然,VF限制可以改善神经外科手术,内鼻外科手术和胎儿激光手术等手术的手术性能.
- 虚拟机在外科培训中是有效的,提供触觉指导,以减少学员的学习曲线.
- 存在多种技术用于VF约束几何生成和强制执行.
结论:
- 虚拟固定装置显著提高了机器人辅助手术的安全性,准确性和效率.
- 视频频技术为经验丰富的外科医生和外科实习生提供了巨大的好处.
- 选择合适的VF技术取决于上下文,特别是受外科手术场景复杂性的影响.