相关实验视频
Updated: Jan 10, 2026
08:21

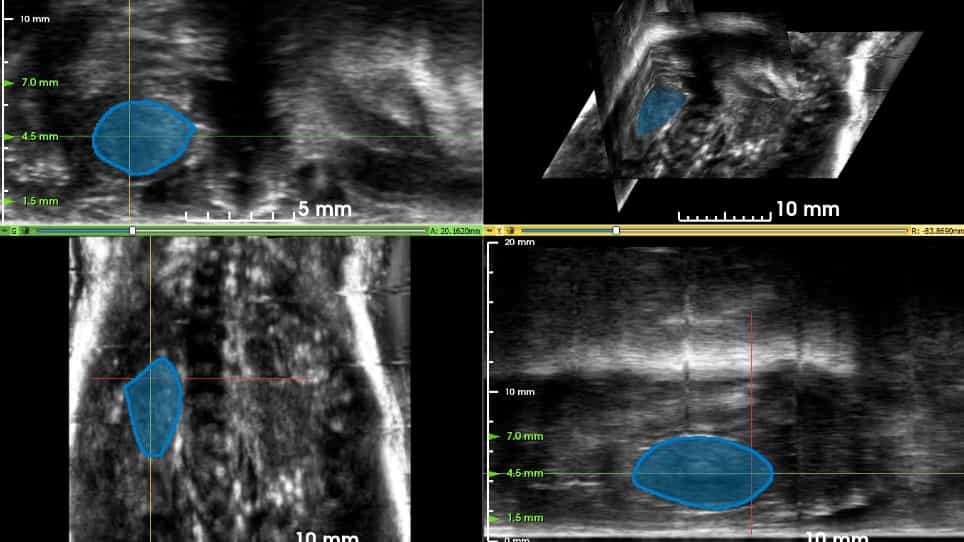
Use of 3D Robotic Ultrasound for In Vivo Analysis of Mouse Kidneys
Published on: August 12, 2021
3.9K
超高分辨率K边缘成像用于微机器人在最少侵入性干预中的指导:可行性研究
Arnaud R Brian-Choux1, Thomas Wesley Holmes1, Zhye Yin2
1Department of Biomedical Engineering, Georgia Institute of Technology, Department of Radiology and Imaging Sciences, Winship Cancer Institute, Emory University, Atlanta, Georgia, USA.
Medical physics
|November 21, 2025

概括
具有K边缘成像的光子计数探测器CT可以区分用于脑外科手术的微机器人组件. 这项技术显示了以高精度引导机器人仪器的潜力.
科学领域:
- 医疗成像医学成像
- 机器人技术 机器人技术 机器人技术
- 材料科学 材料科学 材料科学
背景情况:
- 光子计数探测器 (PCD) CT通过K边缘成像提供了卓越的空间分辨率,对比度和材料差异化.
- 这些进展对于指导手术仪器和微型机器人在微创性脑外科手术中具有价值.
研究的目的:
- 评估使用深 (dSi) PCD CT.K边缘成像的可行性.
- 为了确定微机器人的姿势和位置是否可以在人类头部幻影中估计.
- 使用具有明显K边缘能量的 (Nd) 和 (W) 来进行材料差异化.
主要方法:
- 使用了一个带有 (Nd) 磁铁和 (W) 增强钻头的微钻机器人.
- 材料被放置在1毫米的范围内,在一个充满弹道凝的人类头骨幻影.
- 使用原型dSiCT扫描仪进行扫描,使用120kVp和300mAs的8个能量容器进行扫描.
主要成果:
- 成功区分了 (Nd) 和 (W) 的组件.
- Nd在低能量的虚拟单能图像 (VMIs) 中显示出更高的对比度,而W在更高的VMIs中显示出更高的无线不透明度.
- Nd和W的信号噪声比 (SNR) 分别为31.0和132.7,距离估计误差为82-263微米.
结论:
- 深PCD-CT与K边缘成像有效地在人头幻影中区分了微机器人组件.
- 这表明了精确的图像引导机器人手术的潜力.
- 需要进一步的研究来优化临床应用的辐射剂量.