相关实验视频
Updated: Jan 10, 2026
04:38

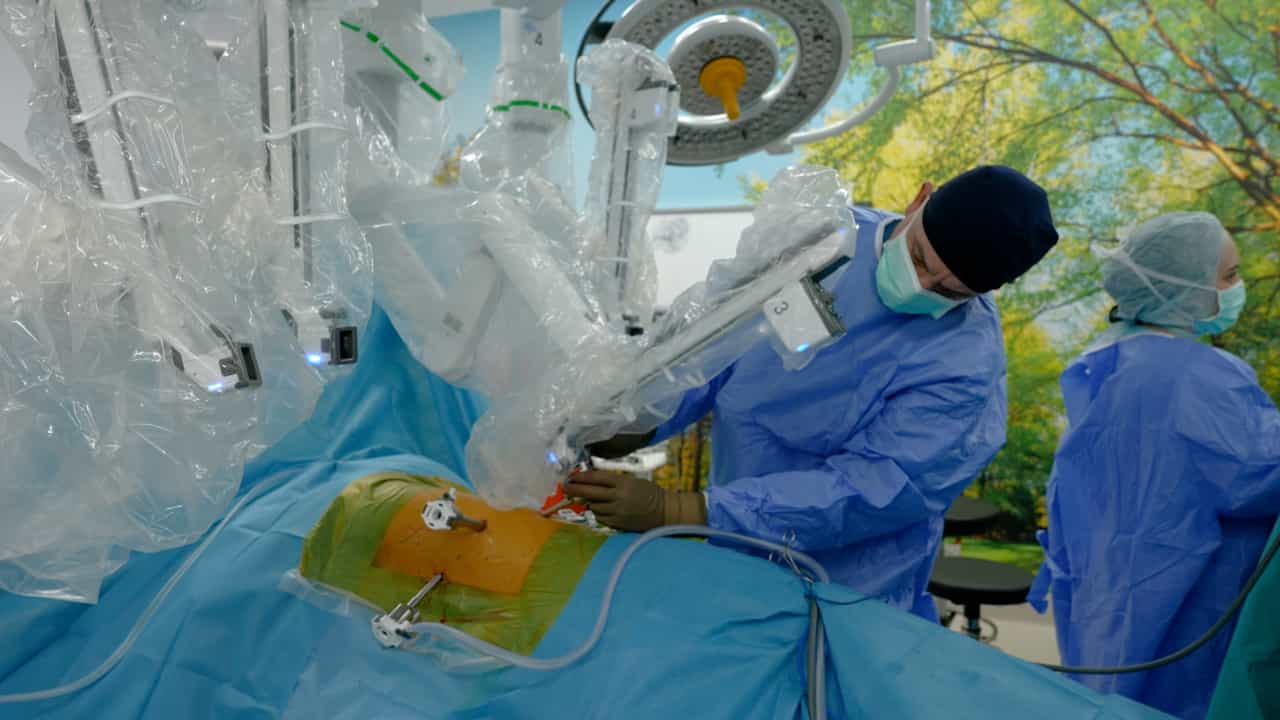
Subcostal Specimen Removal in Completely Portal Robotic Lobectomy
Published on: April 19, 2024
573
在低前切除过程中对达芬奇SP和Xi的工作量和可用性评估
Joseph Y Kim1,2, M Susan Hallbeck3,4, David W Larson5
1Robert D. and Patricia E. Kern Center for the Science of Healthcare Delivery, Mayo Clinic, Rochester, MN, USA.
Surgical endoscopy
|November 22, 2025

概括
达芬奇Xi机器人提供了比达芬奇单端口 (SP) 系统更好的可用性和精度,可能减少机器人手术中外科医生的工作量. 由于研究规模有限,需要进一步研究.
科学领域:
- 最少侵入性的手术
- 手术机器人手术机器人手术机器人手术机器人
- 人类因素工程 人类因素工程
背景情况:
- 在过去的二十年中,机器人手术的采用量急剧增加,推动了创新.
- 达芬奇外科系统是机器人辅助手术领域的领先平台.
研究的目的:
- 为了比较达芬奇单端口 (SP) 和达芬奇Xi机器人手术系统之间的外科医生工作量和平台可用性.
- 确定两个达芬奇平台之间的外科医生经验和效率的潜在差异.
主要方法:
- 一项观察性研究涉及两名外科医生,他们进行了24次低前切除手术 (12 SP, 12 Xi).
- 外科医生和团队调查评估了工作量 (精神,身体,时间,努力,疲劳) 和平台可用性 (仪器精度,效率,信心).
主要成果:
- 在血管剖析过程中,精神和身体工作量存在统计学上显著的差异,SP系统的要求更高.
- 外科医生报告说,达芬奇的Xi是更精确和更有效的,导致与SP系统相比增加了信心.
- 循环护士观察到SP系统需要更大的努力.
结论:
- 达芬奇Xi和SP系统之间的可用性差异可能会影响外科医生的工作量和信心.
- 达芬奇SP系统的新性和相关的学习曲线可能会影响初始性能.
- 了解平台特定的差异对于优化机器人手术病例选择和改善患者结果至关重要.