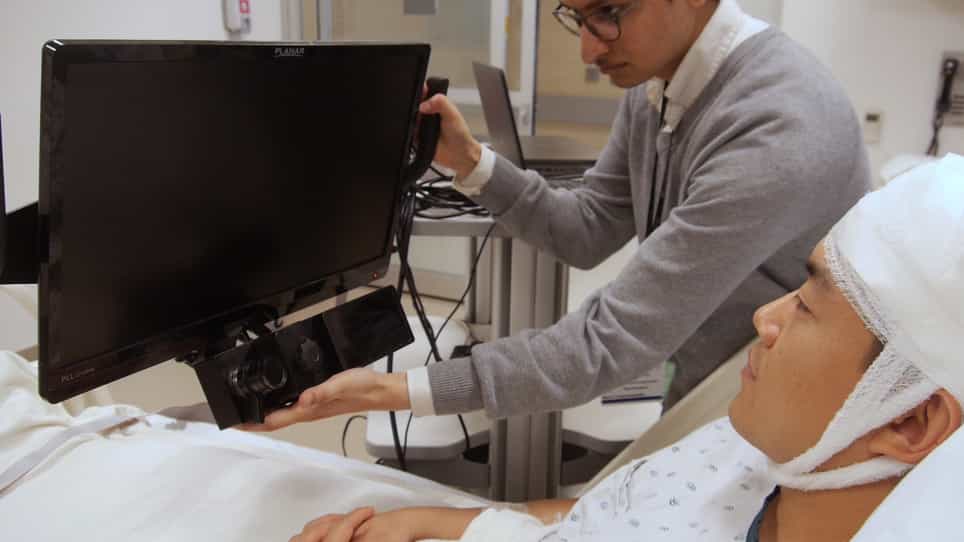
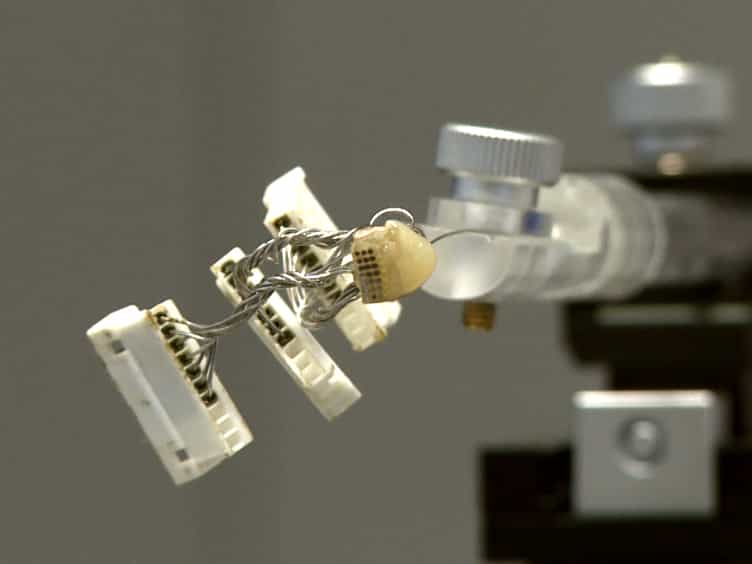
相关实验视频
Updated: Jan 10, 2026
09:42

Stimulus-specific Cortical Visual Evoked Potential Morphological Patterns
Published on: May 12, 2019
6.4K
基于深度学习的控制在人类视觉皮层中引起的电活动
Pehuén Moure1, Jacob Granley2, Fabrizio Grani3
1Institute of Neuroinformatics, ETH Zurich and University of Zurich, Switzerland.
bioRxiv : the preprint server for biology
|November 24, 2025

概括
这项研究引入了视觉神经假肢的自动深度学习方法,通过优化刺激模式来改善视力恢复,以获得更稳定的视觉感知. 数据驱动的方法增强了人体植入物中的神经控制.
科学领域:
- 神经科学是一个神经科学.
- 生物医学工程 生物医学工程
- 人工智能的人工智能
背景情况:
- 目前的视觉皮层假肢由于粗的感知和低效的手动校准,只能提供有限的视力恢复.
- 扩展性和精度仍然是神经假肢设备控制的重大挑战.
研究的目的:
- 开发和验证使用深度学习的视觉神经假体的自动化,数据驱动的神经控制方法.
- 为了产生最佳的多电极刺激模式,以唤起有针对性的神经反应并改善视觉感知稳定性.
主要方法:
- 一个深度神经网络被训练在单次试验唤起的响应从一个96通道的犹他州电极阵列在一个盲人参与者的皮质.
- 实施了两个控制策略:用于实时合成的学习反向网络和用于精确神经响应准的基于梯度优化器.
主要成果:
- 自动化方法在控制神经活动方面显著优于传统方法,并且需要更低的刺激电流.
- 调整刺激参数以适应静止状态数据,从而实现更稳定,更可靠的视觉感知.
- 神经群体活动比单独的刺激参数更好地预测知觉结果.
结论:
- 数据驱动的神经控制在人体植入物中是可行的,用于视觉神经假体.
- 这一框架为下一代基于模型的神经假肢系统提供了基础,以增强感官恢复.
- 开发的深度学习方法为视觉神经假肢控制提供了一个可扩展和精确的方法.