
在完全自主机器人辅助的全膝关节关节整形术中实现精度和差距平衡,在valgus膝关节形中实现功能调整
K T Rajashekhar1, Aniruddha R Patil1, Adarsh Krishna K Bhat1
1Department of Orthopaedic Surgery, Apollo Hospitals, Bengaluru, Karnataka, India.
Journal of orthopaedic case reports
|November 24, 2025

概括
与传统方法相比,机器人辅助全膝关节整形术 (RA-TKA) 在短期内提供更快的恢复和减少疼痛. 虽然长期缓解疼痛是相似的,但RA-TKA显示功能结果和膝盖得分有所改善.
科学领域:
- 整形外科手术 整形外科手术
- 机器人在医学中的机器人
- 生物机械工程 生物机械工程
背景情况:
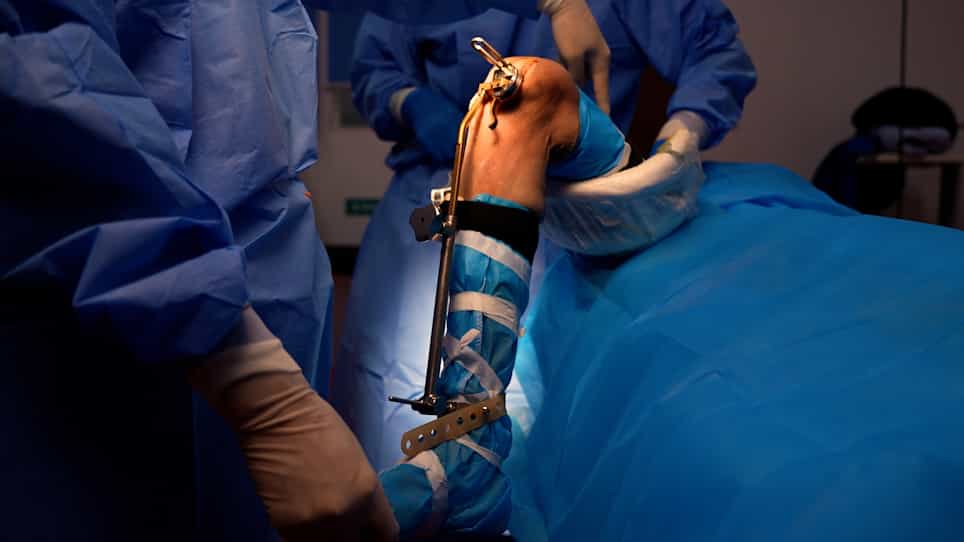
- 机器人辅助全膝关节整形术 (RA-TKA) 通过实时的手术内平衡评估和患者特定组件定位来提高手术精度.
- 初步研究表明,基于CT的自主机器人系统,如Cuvis,可能会改善TKA的短期结果和患者报告的措施.
- 冠状平面对齐分类有助于确定膝盖表型和指导软组织在关节塑性术期间平衡.
研究的目的:
- 为了比较机器人辅助全膝关节整形术 (RA-TKA) 的结果与传统的全膝关节整形术 (CM-TKA) 的结果.
- 在6个月的时间内,评估X射线评估和患者报告的结果测量 (PROM) 在valgus变形 (Ranawat等级1和2) 的患者中.
主要方法:
- 进行了一项追溯匹配队列观测研究.
- 接受功能对齐的RA-TKA (n=26) 的患者与接受机械对齐的CM-TKA (n=24) 的患者进行了比较.
- 结果使用放射评估和PROMs进行评估,包括西安大略省和麦克马斯特大学骨关节炎指数和牛津膝盖得分 (OKS).
主要成果:
- 与CM-TKA组相比,RA-TKA组的恢复速度更快,软组织释放量显著减少 (P=0.010).
- 3个月后,RA-TKA显示疼痛显著减少 (P=0.000) 和OKS改善 (P=0.006),尽管疼痛减少在6个月后是相似的 (P=0.281).
- 虽然在两组中都注意到运动范围 (ROM) 和曲能力的改善,但RA-TKA在6个月后显示出更好的结果的趋势 (OKS P=0.136,ROM P=0.083).
结论:
- CUVIS 机器人系统促进了最佳的间隙平衡,减少软组织释放,并在短期内缓解手术后的疼痛.
- 在短期随访期间,使用CUVIS系统的RA-TKA证明了形膝关节患者的功能改善和最佳的骨跟踪.
- 机器人辅助显示出在全膝关节整形术中改善结果的潜力,特别是在管理形变形时.